
라즈베리 파이 피코 장애물 회피 센서
이 가이드에서는 Raspberry Pi Pico와 적외선 장애물 회피 센서를 사용하여 장애물을 감지하는 방법을 배울 것입니다.
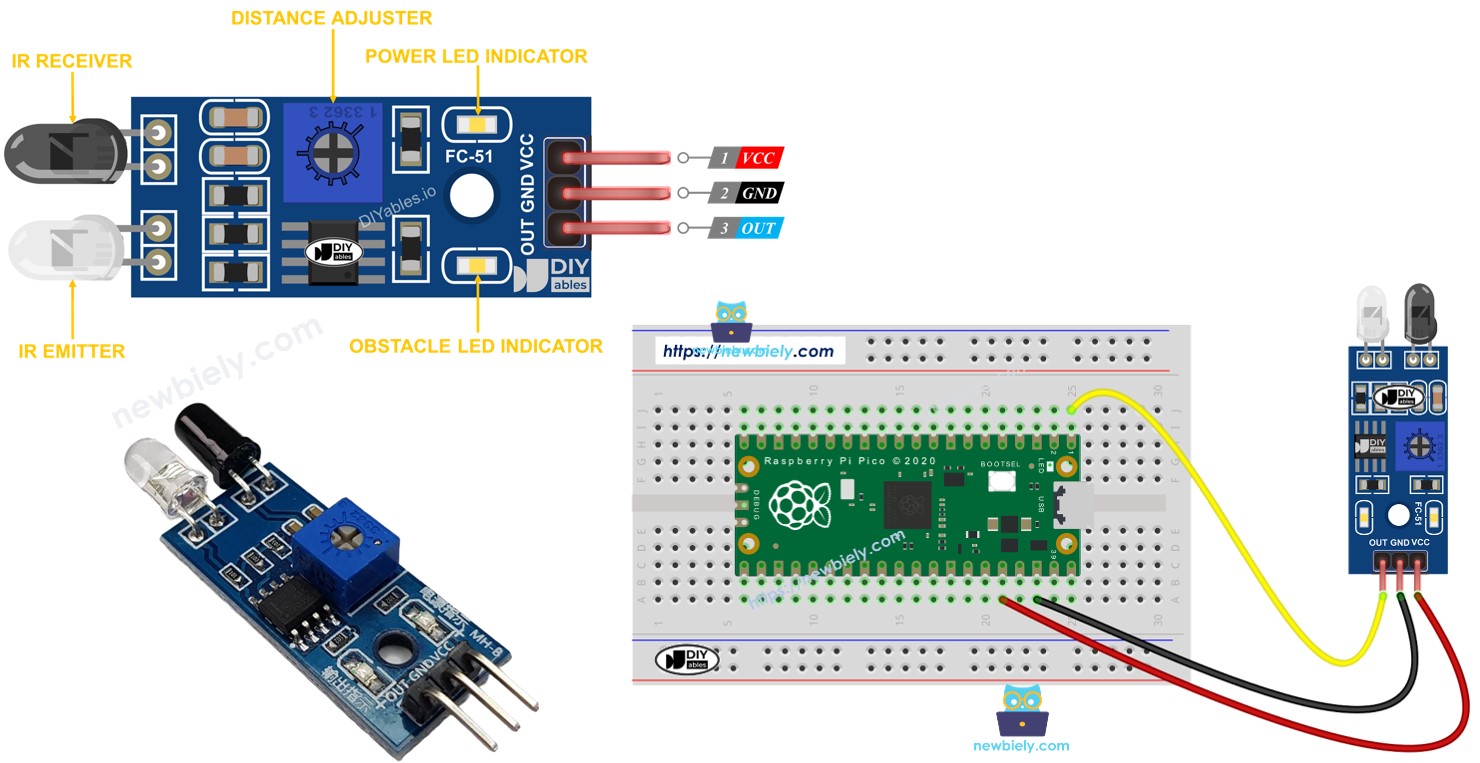
준비물
| 1 | × | 라즈베리 파이 피코 W | 쿠팡 | 아마존 | |
| 1 | × | 라즈베리 파이 피코 (또는) | 쿠팡 | 아마존 | |
| 1 | × | 마이크로 USB 케이블 | 아마존 | |
| 1 | × | IR 장애물 회피 센서 | 아마존 | |
| 1 | × | (또는) TCRT5000 Obstacle Avoidance Sensor | 아마존 | |
| 1 | × | 점퍼케이블 | 쿠팡 | 아마존 | |
| 1 | × | (추천) 라즈베리 파이 피코용 스크루 터미널 확장 보드 | 아마존 |
IR 장애물 회피 센서에 대하여
적외선(IR) 장애물 센서는 적외선 신호를 사용하여 앞에 있는 장애물을 감지합니다. 2cm에서 30cm 사이에 있는 물체를 식별할 수 있습니다. 포함된 도구인 가변저항기를 사용하여 감지 범위를 조정할 수 있습니다.
핀아웃
IR 장애물 회피 센서는 세 개의 핀을 가지고 있습니다:
- GND 핀: 이 핀을 GND (0 볼트)에 연결합니다.
- VCC 핀: 이 핀을 VCC (5 볼트 또는 3.3 볼트)에 연결합니다.
- OUT 핀: 이 핀은 출력 핀입니다. 장애물이 있을 때 LOW를, 없을 때 HIGH를 표시합니다. 이 핀을 Raspberry Pi Pico의 입력 핀에 연결합니다.
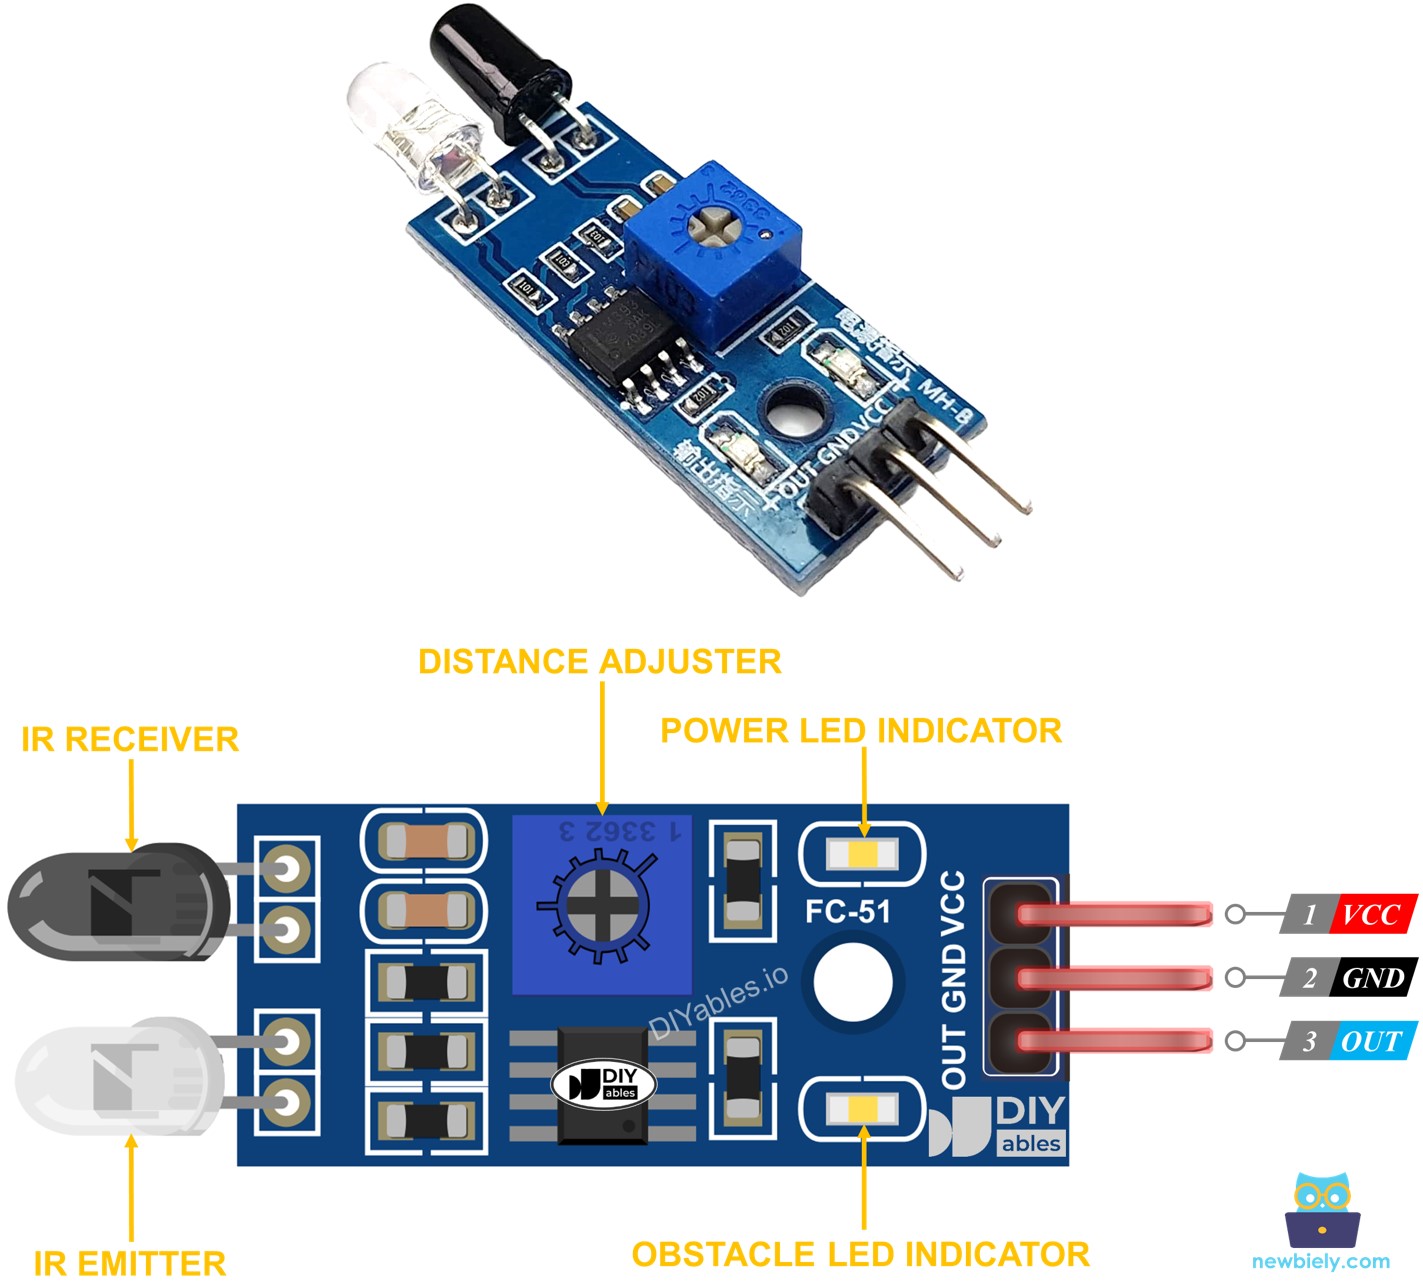
작동 원리
적외선 장애물 센서 모듈은 IR 송신기와 IR 수신기를 갖추고 있습니다. IR 송신기는 IR 신호를 발산합니다. IR 수신기는 물체에 반사된 이 신호를 감지하여 장애물이 있는지 확인합니다. 장애물의 존재는 OUT 핀을 통해 표시됩니다.
- 장애물이 센서를 막으면, OUT 핀이 LOW 상태가 됩니다.
- 센서 앞에 장애물이 없으면, OUT 핀이 HIGH 상태가 됩니다.
※ 주의:
배송 중에 센서가 휘어질 수 있어 정상적으로 작동하지 않을 수 있습니다. 센서가 올바르게 작동하지 않으면 적외선 송신기와 수신기를 서로 평행하게 정렬하세요.
선연결
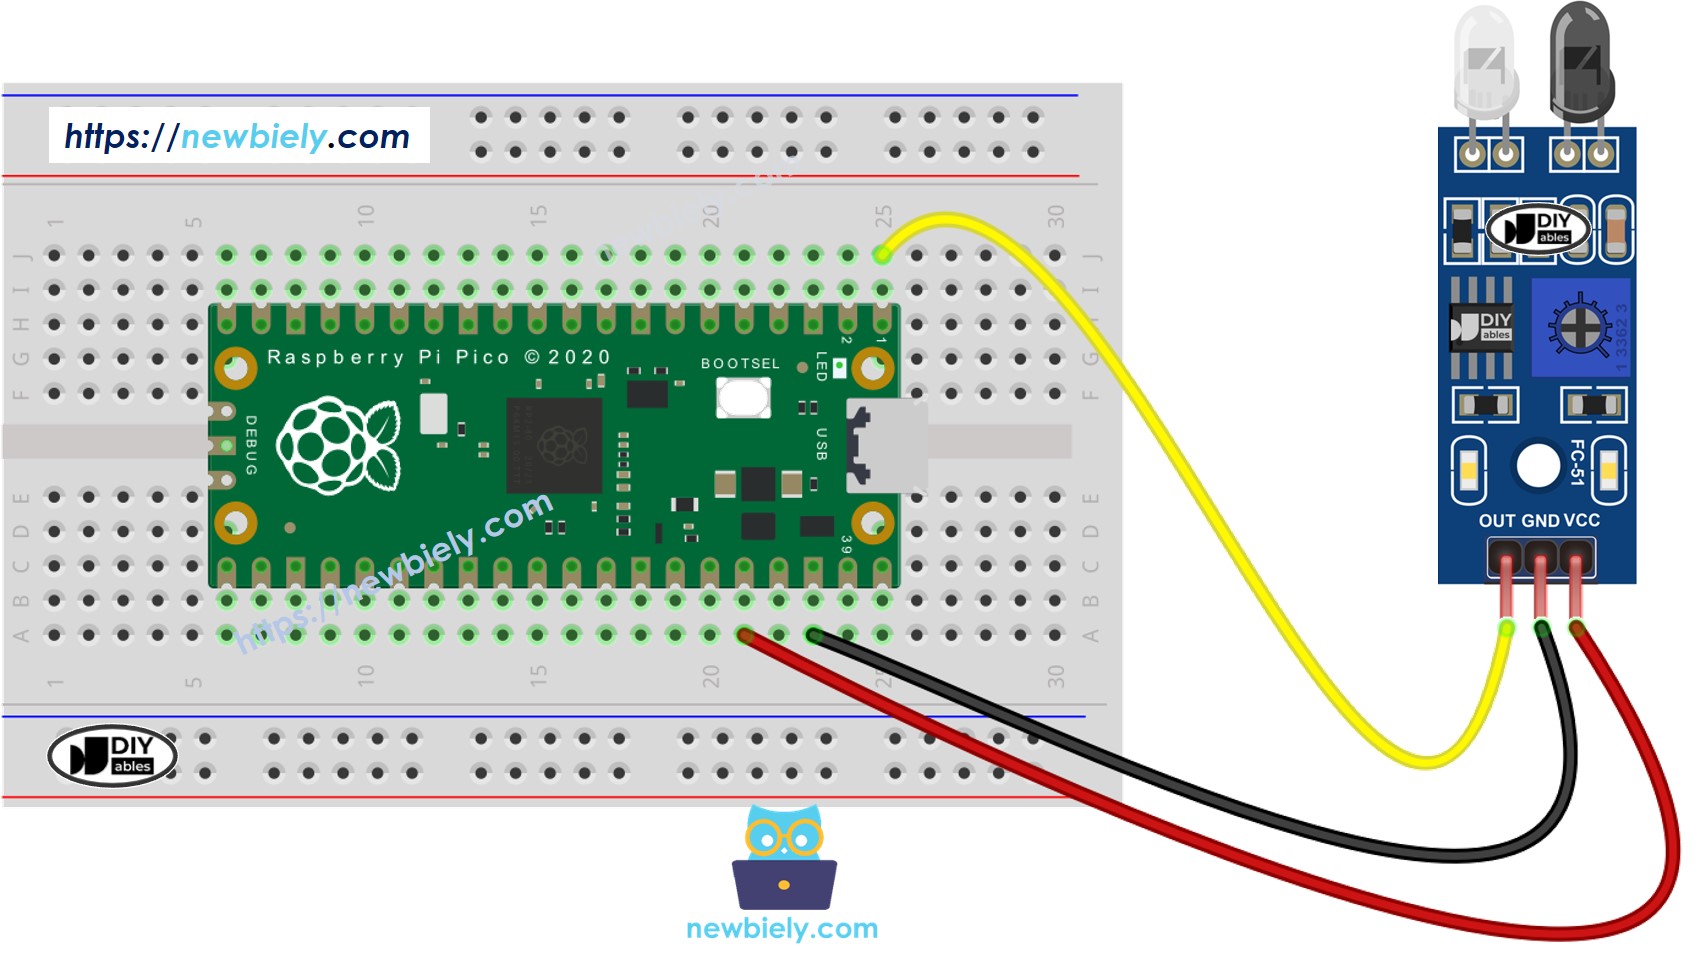
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
이 회로는 브레드보드 없이도 만들 수 있습니다. 같은 배선은 다음과 같습니다:
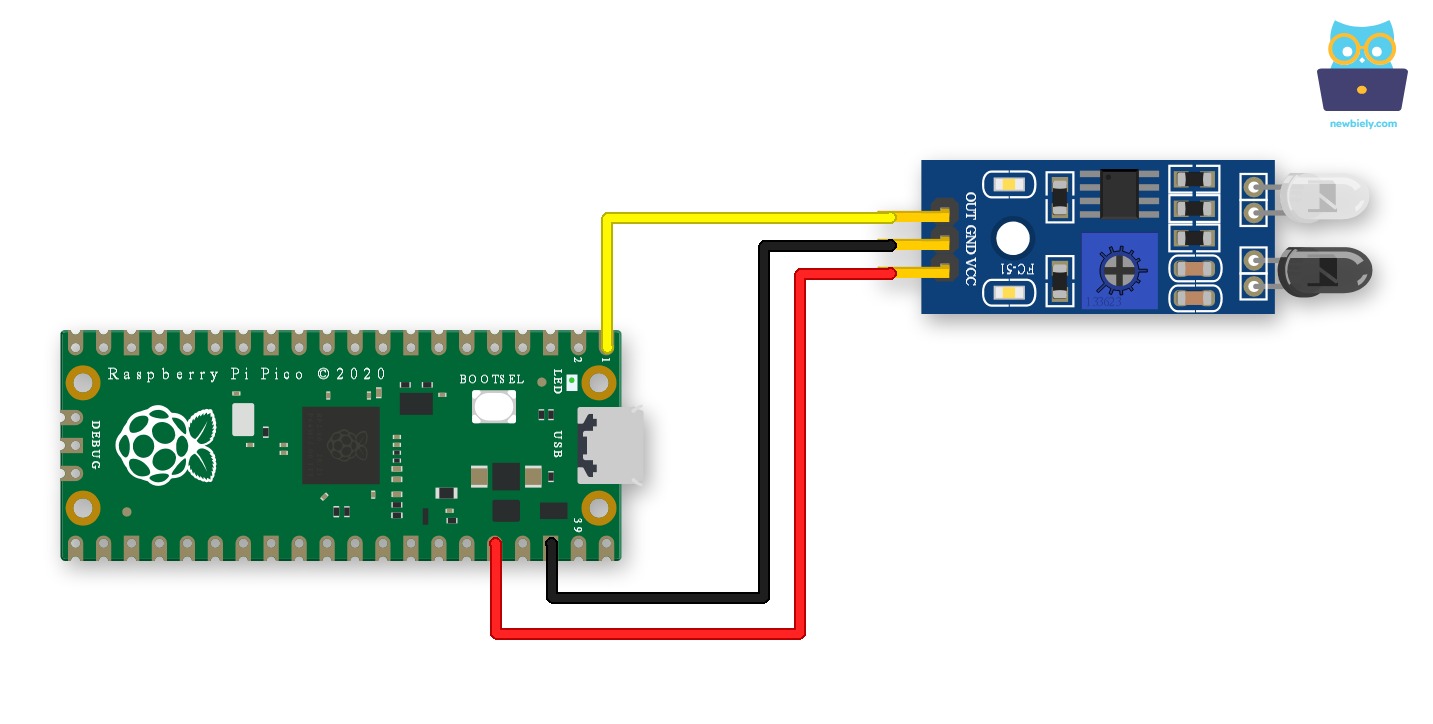
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
라즈베리 파이 피코 코드
장애물 센서를 사용하는 방법의 예는 다음과 같습니다:
- 장애물이 있는지 여부에 따라 행동하거나 기다리세요.
- 장애물을 인지했거나 장애물이 사라졌을 때 행동하거나 기다리세요.
장애물 존재 여부 확인을 위한 Raspberry Pi Pico 코드
자세한 사용 방법
다음 지침을 단계별로 따르십시오:
- 컴퓨터에 Thonny IDE가 설치되어 있는지 확인합니다.
- Raspberry Pi Pico에 MicroPython 펌웨어가 설치되어 있는지 확인합니다.
- Raspberry Pi Pico를 처음 사용한다면, 자세한 설치 방법은 라즈베리 파이 피코 - 시작하기 튜토리얼을 참조하세요.
- 제공된 다이어그램에 따라 장애물 회피 센서를 Raspberry Pi Pico에 연결합니다.
- USB 케이블을 사용하여 Raspberry Pi Pico를 컴퓨터에 연결합니다.
- 컴퓨터에서 Thonny IDE를 실행합니다.
- Thonny IDE에서 Tools Options로 이동하여 MicroPython (Raspberry Pi Pico) 인터프리터를 선택합니다.
- Interpreter 탭에서 드롭다운 메뉴에서 MicroPython (Raspberry Pi Pico)를 선택합니다.
- 올바른 포트가 선택되어 있는지 확인합니다. Thonny IDE가 자동으로 포트를 감지하지만, 필요에 따라 수동으로 선택할 수도 있습니다 (예: Windows의 경우 COM3, Linux의 경우 /dev/ttyACM0).
- 위의 코드를 복사하여 Thonny IDE의 에디터에 붙여넣습니다.
- 아래의 방법으로 Raspberry Pi Pico에 스크립트를 저장합니다:
- 저장 버튼을 클릭하거나 Ctrl+S 키를 사용합니다.
- 저장 대화 상자에서 "This computer"와 "Raspberry Pi Pico" 두 섹션이 표시됩니다. "Raspberry Pi Pico"를 선택합니다.
- 파일 이름을 main.py로 저장합니다.
- 초록색 Run 버튼을 클릭하거나 F5 키를 눌러 스크립트를 실행합니다.
- 센서 앞에 잠시 장애물을 놓았다가 제거합니다.
- Thonny 하단의 Shell에서 메시지를 확인합니다.
Raspberry Pi Pico 장애물 감지 코드
자세한 사용 방법
- 제공된 MicroPython 코드를 복사하여 Thonny 편집기에 붙여넣습니다.
- 코드를 Raspberry Pi Pico에 저장합니다.
- 녹색 실행 버튼을 클릭하거나 F5 키를 눌러 스크립트를 실행합니다.
- 센서 앞에 잠깐 무언가를 놓았다가 제거합니다.
- Thonny 하단의 Shell에서 메시지를 확인합니다.
동영상
비디오 제작은 시간이 많이 걸리는 작업입니다. 비디오 튜토리얼이 학습에 도움이 되었다면, YouTube 채널 을 구독하여 알려 주시기 바랍니다. 비디오에 대한 높은 수요가 있다면, 비디오를 만들기 위해 노력하겠습니다.


