
ESP32 C3 Super Mini 28BYJ-48 스테퍼 모터 ULN2003 드라이버
ESP32 C3 Super Mini 및 ULN2003 드라이버 모듈을 사용하여 28BYJ-48 스테퍼 모터를 제어하는 방법을 알아봅니다. 이 튜토리얼은 정확한 위치 제어를 위해 하나 또는 여러 개의 스테퍼 모터를 배선, 프로그래밍 및 제어하는 방법을 보여줍니다.
이 ESP32 C3 Super Mini 스테퍼 모터 튜토리얼에서 배울 내용:
- 28BYJ-48 스테퍼 모터가 무엇이며 왜 초보자에게 완벽한지
- ULN2003 드라이버를 사용하여 스테퍼 모터를 ESP32 C3 Super Mini에 연결하는 방법
- 스테퍼 모터 회전 및 방향을 제어하는 코드 작성 방법
- 동시에 여러 스테퍼 모터 제어 방법
- 부드러운 모터 제어를 위해 AccelStepper 라이브러리를 사용하는 방법
ESP32 C3 Super Mini와 스테퍼 모터를 사용하는 이유:
- 로보틱 및 자동화에서 정확한 위치 제어에 탁월함
- 전체 회전을 이산 단계로 분류하여 정확한 이동
- 3D 프린터, CNC 기계 및 산업 시스템에서 일반적으로 사용됨
- 28BYJ-48은 저렴하고 초보자 친화적
- ULN2003 드라이버는 배선 및 제어를 간단하게 만듦
필요한 하드웨어
| 1 | × | ESP32 C3 Super Mini | 아마존 | |
| 1 | × | USB 케이블 타입-A to 타입-C (USB-A PC용) | 쿠팡 | 아마존 | |
| 1 | × | USB 케이블 타입-C to 타입-C (USB-C PC용) | 아마존 | |
| 1 | × | 28BYJ-48 stepper motor + ULN2003 Driver Module | 쿠팡 | 아마존 | |
| 1 | × | 5V 전원 어댑터 | 아마존 | |
| 1 | × | DC 커넥터 전원 연결 잭 플러그 소켓 | 쿠팡 | 아마존 | |
| 1 | × | 점퍼케이블 | 쿠팡 | 아마존 |
28BYJ-48 스테퍼 모터 정보
28BYJ-48은 단계적 회전을 통해 정확한 위치 제어를 제공하는 소형 유니폴라 스테퍼 모터입니다.
28BYJ-48 스테퍼 모터의 주요 사양:
- 스텝 각도: 풀스텝 모드에서 11.25도(회전당 32스텝)
- 기어비: 1/64 감속 기어세트 포함
- 총 스텝: 회전당 2048스텝(32 × 64)
- 스텝 정밀도: 약 0.1758도/스텝(360°/2048)
- 작동 전압: 5V DC
- 인터페이스: ULN2003 드라이버에 직접 연결되는 5핀 커넥터
- 토크: 경미한 응용 프로그램에 적합한 저~중 토크
- 비용: 초보자 학습을 위한 매우 저렴한 가격
중요: 28BYJ-48 스테퍼 모터를 풀스텝 모드로 사용할 때 한 바퀴를 완성하려면 2048스텝이 필요합니다.
28BYJ-48 스테퍼 모터 핀아웃
28BYJ-48 스테퍼 모터의 커넥터에는 5개의 핀이 있습니다.
- 핀 1-5: 내부 모터 코일 연결
- 커넥터: ULN2003 드라이버의 소켓에 연결되는 5핀 수 커넥터
참고: 개별 핀 연결에 대해 걱정할 필요가 없습니다. 모터의 커넥터를 ULN2003 드라이버 모듈의 소켓에 바로 연결하기만 하면 됩니다.
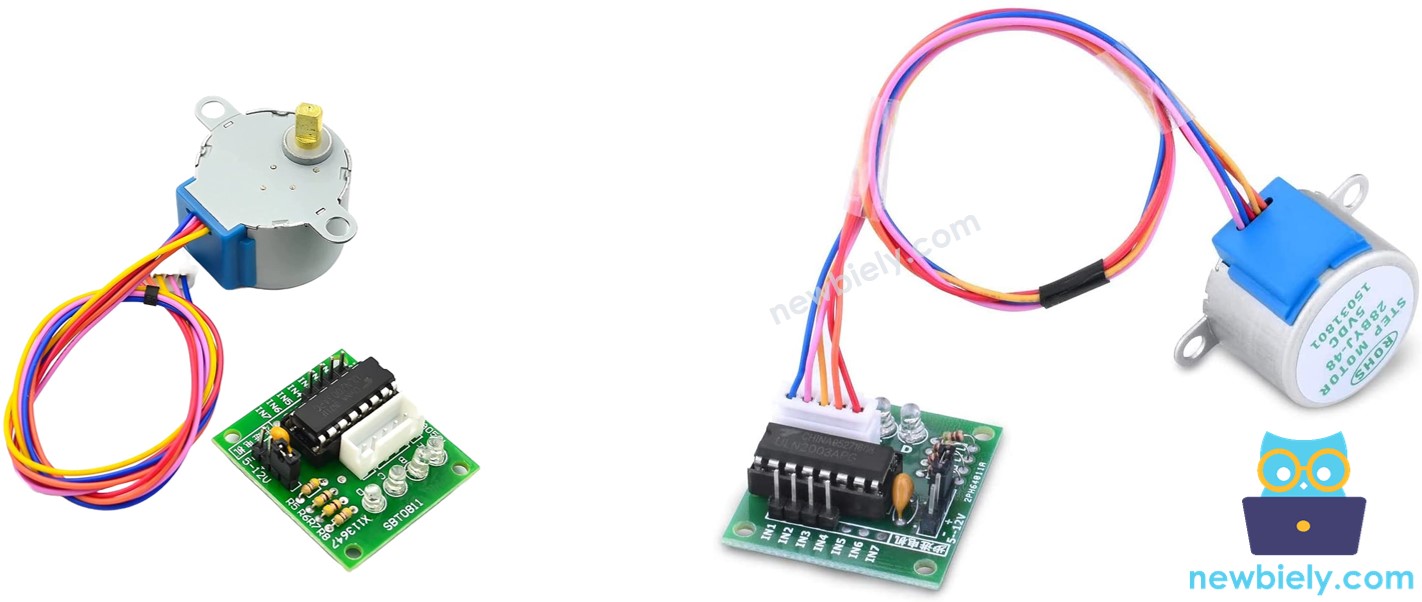
ULN2003 스테퍼 모터 드라이버 모듈 정보
ULN2003은 Arduino 및 ESP32 보드로 스테퍼 모터를 제어하기 위해 특별히 설계된 인기 있고 사용하기 쉬운 드라이버 모듈입니다.
ULN2003 드라이버 모듈의 주요 특징:
- 4개의 제어 입력: 모터 제어 신호를 위한 IN1, IN2, IN3, IN4
- LED 인디케이터: 4개의 온보드 LED는 실시간 스테핑 활동을 표시
- 전원 제어: 모터 전원 관리를 위한 온/오프 점퍼
- 전원 공급: 스테퍼 모터용 별도 전원 입력(5V-12V)
- 쉬운 배선: 28BYJ-48 모터를 위한 직접 플러그인 커넥터
- 보호: 마이크로컨트롤러 보호 내장
- 초보자 친화적: 배선 및 프로그래밍이 간단
ULN2003 드라이버 핀아웃
ULN2003 모듈에는 쉬운 스테퍼 모터 제어를 위해 6개의 핀과 하나의 암 커넥터가 있습니다.
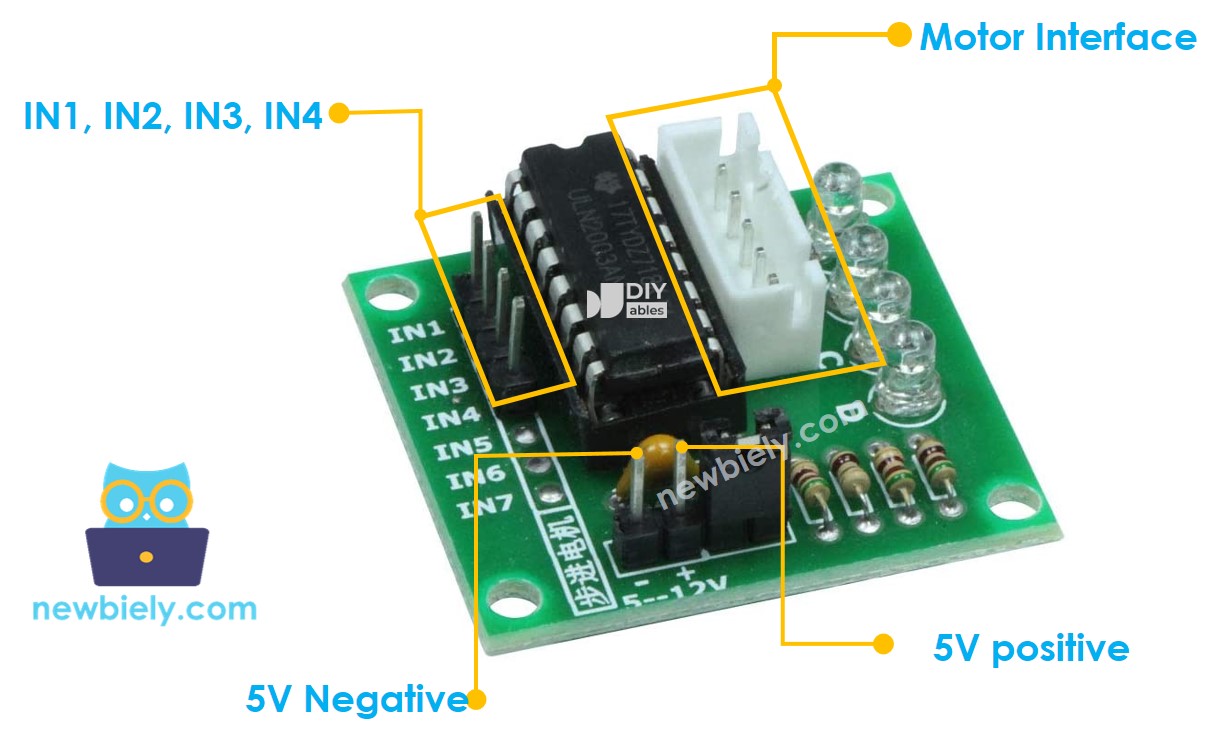
- IN1: 제어 입력 핀 1 - ESP32 C3 Super Mini 디지털 핀에 연결
- IN2: 제어 입력 핀 2 - ESP32 C3 Super Mini 디지털 핀에 연결
- IN3: 제어 입력 핀 3 - ESP32 C3 Super Mini 디지털 핀에 연결
- IN4: 제어 입력 핀 4 - ESP32 C3 Super Mini 디지털 핀에 연결
- GND: 그라운드 핀 - ESP32와 외부 전원 공급 접지 모두에 연결 필수
- VDD: 모터 전원 공급 입력 - 외부 5V 전원에 연결
- Motor Connector: 28BYJ-48 모터가 연결되는 암 소켓
※ 주의:
스테퍼 모터 작동을 위한 중요한 전원 공급 참고 사항:
- 항상 외부 전원 공급 전압을 모터 사양과 일치시키세요.
- 28BYJ-48 스테퍼 모터는 5V DC 외부 전원 공급이 필요합니다.
- VDD 핀을 ESP32 C3 Super Mini의 5V 핀에 연결하지 마세요.
- 스테퍼 모터는 ESP32를 손상시킬 수 있는 높은 전류를 소비합니다.
- 모터를 위해 항상 전용 외부 전원 공급을 사용하세요.
- 모든 그라운드를 함께 연결하세요(ESP32 GND, 드라이버 GND, 전원 공급 GND).
배선도
이 다이어그램은 ULN2003 드라이버 모듈을 사용하여 28BYJ-48 스테퍼 모터를 ESP32 C3 Super Mini에 연결하는 방법을 보여줍니다.
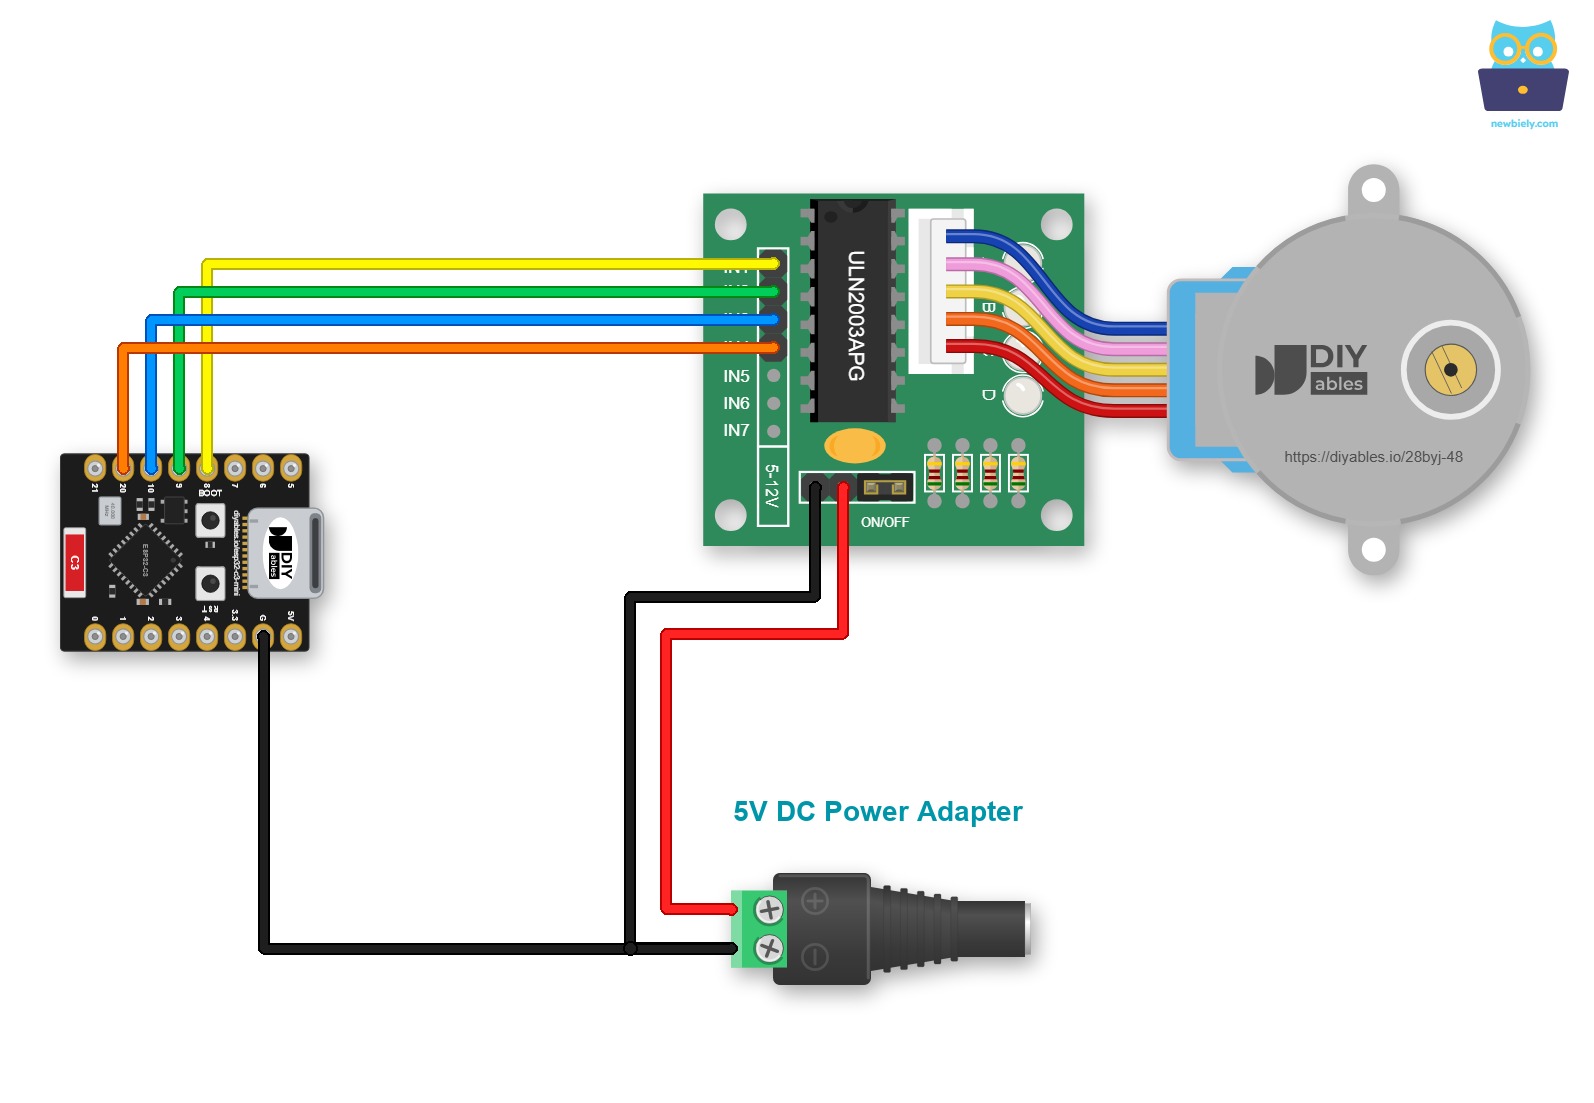
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
ESP32 C3 Super Mini 및 ULN2003 드라이버의 배선 연결:
| ULN2003 Pin | ESP32 C3 Super Mini Pin |
|---|---|
| IN1 | GPIO8 |
| IN2 | GPIO9 |
| IN3 | GPIO10 |
| IN4 | GPIO20 |
| GND | GND |
| VDD | 5V External Power Supply |
| Motor Connector | 28BYJ-48 Motor Connector |
| Power Supply GND | GND (shared with ESP32 and ULN2003) |
참고: 28BYJ-48 스테퍼 모터의 와이어 색상은 중요하지 않습니다. 수 커넥터를 ULN2003 드라이버 모듈의 암 커넥터에 연결하기만 하면 됩니다.
스테퍼 모터 제어 방법
스테퍼 모터 제어 방법을 이해하면 올바른 ESP32 C3 Super Mini 프로젝트 방법을 선택하는 데 도움이 됩니다.
세 가지 주요 스테퍼 모터 제어 방법:
- 풀스텝: 기본 방법, 전체 토크 제공, 대부분의 초보자 프로젝트에 적합
- 하프스텝: 해상도 2배, 더 부드러운 이동, 토크 약간 감소
- 마이크로스텝: 최고의 해상도, 가장 부드러운 작동, 특수 드라이버 필요
AccelStepper 라이브러리를 추천하는 이유:
- 논블로킹 작동: ESP32 C3 Super Mini는 모터 제어 중 다른 작업 수행 가능
- 부드러운 가속: 점진적 속도 변화는 모터 정지 방지
- 다중 모터 지원: 여러 스테퍼 모터를 독립적으로 동시에 제어
- 유연한 제어: 풀스텝 및 하프스텝 드라이빙 모드 지원
- 사용하기 쉬움: 초보자를 위한 간단한 함수
기본 제공 Arduino Stepper 라이브러리를 피해야 하는 이유:
- 블로킹: 모터 작동 중 ESP32 동결
- 제한된 기능: 가속 및 고급 제어 부재
- 낮은 다중 모터 지원: 여러 모터를 효율적으로 제어할 수 없음
참고: AccelStepper 라이브러리는 마이크로스텝 드라이빙을 지원하지 않지만 초보자 프로젝트에는 거의 필요하지 않습니다.
ESP32 C3 Super Mini 코드 - 단일 스테퍼 모터
이 코드는 ESP32 C3 Super Mini 및 AccelStepper 라이브러리를 사용하여 하나의 28BYJ-48 스테퍼 모터를 제어하는 방법을 보여줍니다.
이 스테퍼 모터 코드가 수행하는 작업:
- 28BYJ-48의 올바른 설정으로 스테퍼 모터 초기화
- 시계 방향으로 한 바퀴 회전
- 반시계 방향으로 두 바퀴 회전
- 시계 방향으로 두 바퀴 회전
- 이 패턴을 지속적으로 반복
- 부드러운 모터 이동을 위해 가속 사용
빠른 단계
- ESP32 C3 Mini를 처음 사용하시나요? 개발 환경을 설정하려면 먼저 ESP32 C3 슈퍼 미니 - 시작하기 튜토리얼을 완료하세요.
- AccelStepper 라이브러리 설치: Arduino IDE에서 라이브러리 관리자를 열고 "AccelStepper"를 검색한 후 Mike McCauley의 라이브러리를 설치하세요.
- Search for AccelStepper created by Mike McCauley
- 환경 설정: ESP32 C3 Super Mini를 처음 사용하는 경우 설정 튜토리얼을 따르세요.
- 컴포넌트 배선: 위의 배선 다이어그램에 따라 스테퍼 모터 및 ULN2003 드라이버를 연결하세요.
- ESP32 연결: USB Type-C 케이블로 ESP32 C3 Super Mini를 컴퓨터에 연결하세요.
- 보드 선택: Arduino IDE에서 "ESP32 C3 Super Mini"를 선택하고 올바른 COM 포트를 선택하세요.
- 코드 업로드: 코드를 복사하여 Arduino IDE에 붙여넣고 Upload를 클릭하세요.
- 모터 관찰: 스테퍼 모터가 프로그래밍된 패턴으로 회전하는 것을 보세요(시계 방향 1바퀴, 반시계 방향 2바퀴, 시계 방향 2바퀴, 반복).
- Serial Monitor 열기: 115200 보드율에서 상태 메시지를 확인하세요.
- Pro Tip: setMaxSpeed()와 setAcceleration() 값을 조정하여 모터 속도 및 부드러움을 변경하세요. 낮은 값일수록 더 느리고 부드러운 이동입니다.
Serial Monitor 출력
여러 개의 28BYJ-48 스테퍼 모터를 제어하는 방법
ESP32 C3 Super Mini를 사용하여 두 개 이상의 스테퍼 모터를 동시에 독립적으로 제어하는 방법을 알아봅니다.
여러 스테퍼 모터 제어의 이점:
- 각 모터는 서로 다른 속도와 방향으로 독립적으로 이동
- 조정된 이동이 필요한 로보틱 프로젝트에 완벽
- ESP32는 2-3개의 스테퍼 모터를 쉽게 제어할 수 있는 충분한 핀을 가짐
- AccelStepper 라이브러리는 부드러운 동시 제어 처리
두 개의 28BYJ-48 스테퍼 모터용 배선도
이 다이어그램은 두 개의 ULN2003 드라이버 모듈을 사용하여 두 개의 스테퍼 모터를 ESP32 C3 Super Mini에 연결하는 방법을 보여줍니다.
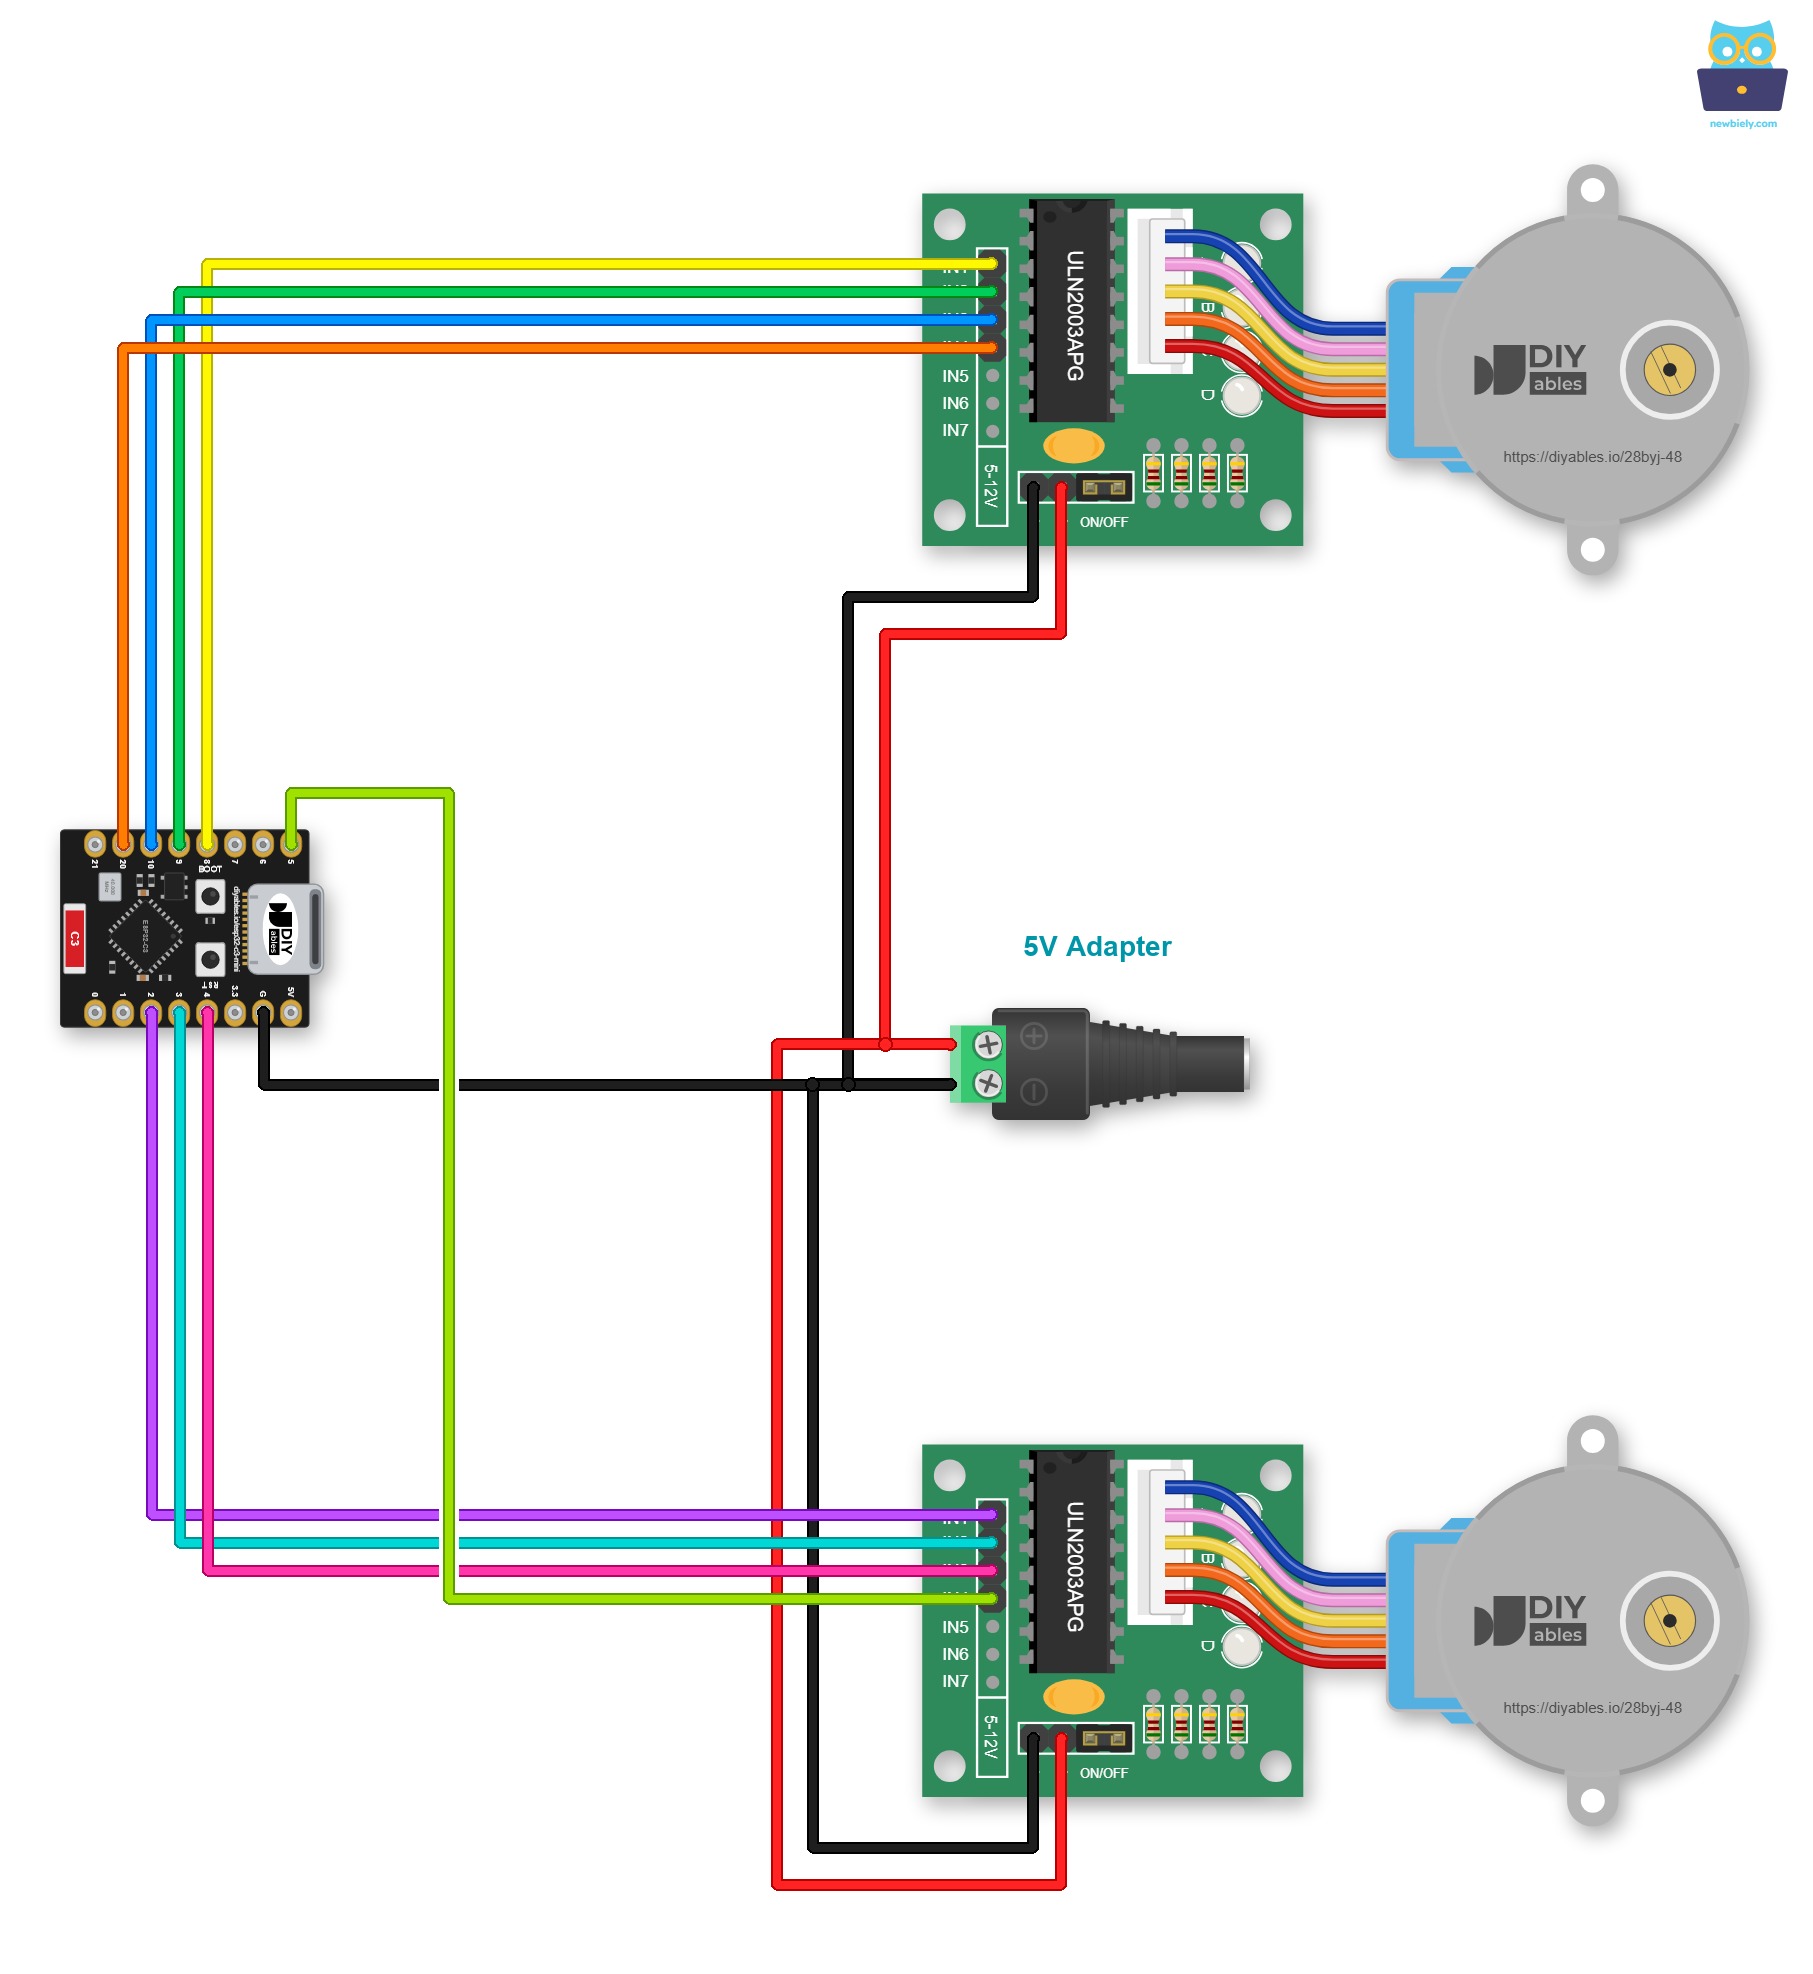
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
두 개 스테퍼 모터의 배선 연결:
| Component | ESP32 C3 Super Mini Pin |
|---|---|
| ULN2003 #1 - IN1 | GPIO8 |
| ULN2003 #1 - IN2 | GPIO9 |
| ULN2003 #1 - IN3 | GPIO10 |
| ULN2003 #1 - IN4 | GPIO20 |
| ULN2003 #2 - IN1 | GPIO2 |
| ULN2003 #2 - IN2 | GPIO3 |
| ULN2003 #2 - IN3 | GPIO4 |
| ULN2003 #2 - IN4 | GPIO5 |
| Both ULN2003 GND | GND |
| Both ULN2003 VDD | 5V External Power Supply |
| Power Supply GND | GND (shared with ESP32 and both drivers) |
참고: 두 ULN2003 모듈이 동일한 외부 5V 전원 공급과 ESP32 C3 Super Mini와의 공통 그라운드를 공유합니다.
두 개의 28BYJ-48 스테퍼 모터를 위한 ESP32 C3 Super Mini 코드
이 코드는 두 개의 스테퍼 모터를 독립적인 이동 패턴으로 동시에 제어하는 방법을 보여줍니다.
이 멀티스테퍼 코드가 수행하는 작업:
- 두 스테퍼 모터를 완전히 독립적으로 제어
- 각 모터는 서로 다른 속도로 회전
- 모터가 반대 방향으로 이동
- 논블로킹 작동을 보여줌
- 한 프로그램에서 여러 모터를 조정하는 방법 표시
응용 및 프로젝트 아이디어
이러한 흥미로운 프로젝트에서 ESP32 C3 Super Mini와 28BYJ-48 스테퍼 모터를 사용하세요:
- 카메라 슬라이더: 부드러운 타임랩스 비디오를 위한 자동화 카메라 돌리 구축
- XY 플로터: 종이에 디자인을 그리는 드로잉 로봇 생성
- 자동 블라인드: 예약된 또는 원격 작동으로 창 블라인드 제어
- 팬-틸트 메커니즘: 수평 및 수직으로 회전하는 카메라 마운트 만들기
- 아날로그 시계: 정확한 스테퍼 모터 손이 있는 대형 벽 시계 설계
- 컨베이어 벨트: 객체용 소형 정렬 또는 운송 시스템 구축
- 태양 추적기: 하루 종일 태양을 따라가는 패널 생성
- 로봇 팔: 픽앤플레이스 작업용 간단한 2-3축 팔 구성
도전해 보세요
이러한 점진적으로 도전적인 연습으로 ESP32 C3 Super Mini 스테퍼 모터 기술을 테스트하세요:
- 쉬움: 모터가 시계 방향으로 5바퀴 회전한 다음 정지하도록 코드를 수정하세요.
- 쉬움: setMaxSpeed()를 조정하여 모터 속도를 2배로 빠르게 회전하도록 변경하세요.
- 중간: 모터가 45도 회전한 후 1초 일시 중지한 다음 반복하는 패턴을 만드세요.
- 중간: 눌렀을 때 모터 방향을 반전시키는 푸시 버튼을 추가하세요.
- 고급: 시간 및 분 손을 위해 두 개의 스테퍼 모터를 사용하는 간단한 시계를 구축하세요.
- 고급: Serial Monitor 명령을 수용하는 프로그램을 만들어 모터 위치를 제어합니다(예: "MOVE 1000" 또는 "HOME").


