
라즈베리 파이 피코 SW-420 진동 센서
이 가이드에서는 SW-420 진동 센서를 라즈베리 파이 피코에 배선하고, 센서가 흔들림이나 충격을 감지할 때마다 반응하는 마이크로파이썬 코드를 작성하는 과정을 안내합니다. 다음 내용을 다룹니다:
- SW-420 진동 센서 모듈을 라즈베리 파이 피코에 연결하는 방법
- SW-420 진동 센서로 진동을 감지하도록 라즈베리 파이 피코를 프로그래밍하는 방법
이것이 동작하면, 예상치 못한 흔들림이 감지될 때마다 부저를 울리거나, LED를 깜빡이거나, 알림을 보내도록 코드를 수정할 수 있습니다.
준비물
| 1 | × | 라즈베리 파이 피코 W | 쿠팡 | 아마존 | |
| 1 | × | 라즈베리 파이 피코 (또는) | 쿠팡 | 아마존 | |
| 1 | × | 마이크로 USB 케이블 | 아마존 | |
| 1 | × | SW-420 Vibration Sensor Module | 아마존 | |
| 1 | × | 점퍼케이블 | 쿠팡 | 아마존 | |
| 1 | × | (추천) 라즈베리 파이 피코용 스크루 터미널 확장 보드 | 아마존 |
SW-420 진동 센서에 대하여
SW-420 진동 센서를 사용하면 부착된 물체에 가해지는 흔들림, 두드림, 충격을 감지할 수 있습니다. 모듈 안에는 금속 접점 가까이에 작은 스프링 방식의 스위치가 있습니다. 보드에 있는 LM393 비교기가 그 스위치를 감시하다가 진동이 스위치를 흔드는 순간 깨끗한 디지털 신호로 바꿉니다. 보드의 작은 가변 저항으로 트리거되기 전에 필요한 흔들림의 정도를 조절할 수 있습니다.
SW-420 진동 센서 핀아웃
SW-420 진동 센서 모듈에는 세 개의 핀이 있습니다:
- VCC 핀: VCC (3.3볼트 ~ 5볼트)에 연결
- GND 핀: GND (0볼트)에 연결
- DO 핀: 출력 핀입니다. 모든 것이 정지해 있는 동안에는 LOW를 유지하고, 진동이나 충격이 감지되는 순간 HIGH로 바뀝니다. 라즈베리 파이 피코의 입력 핀에 연결하세요.
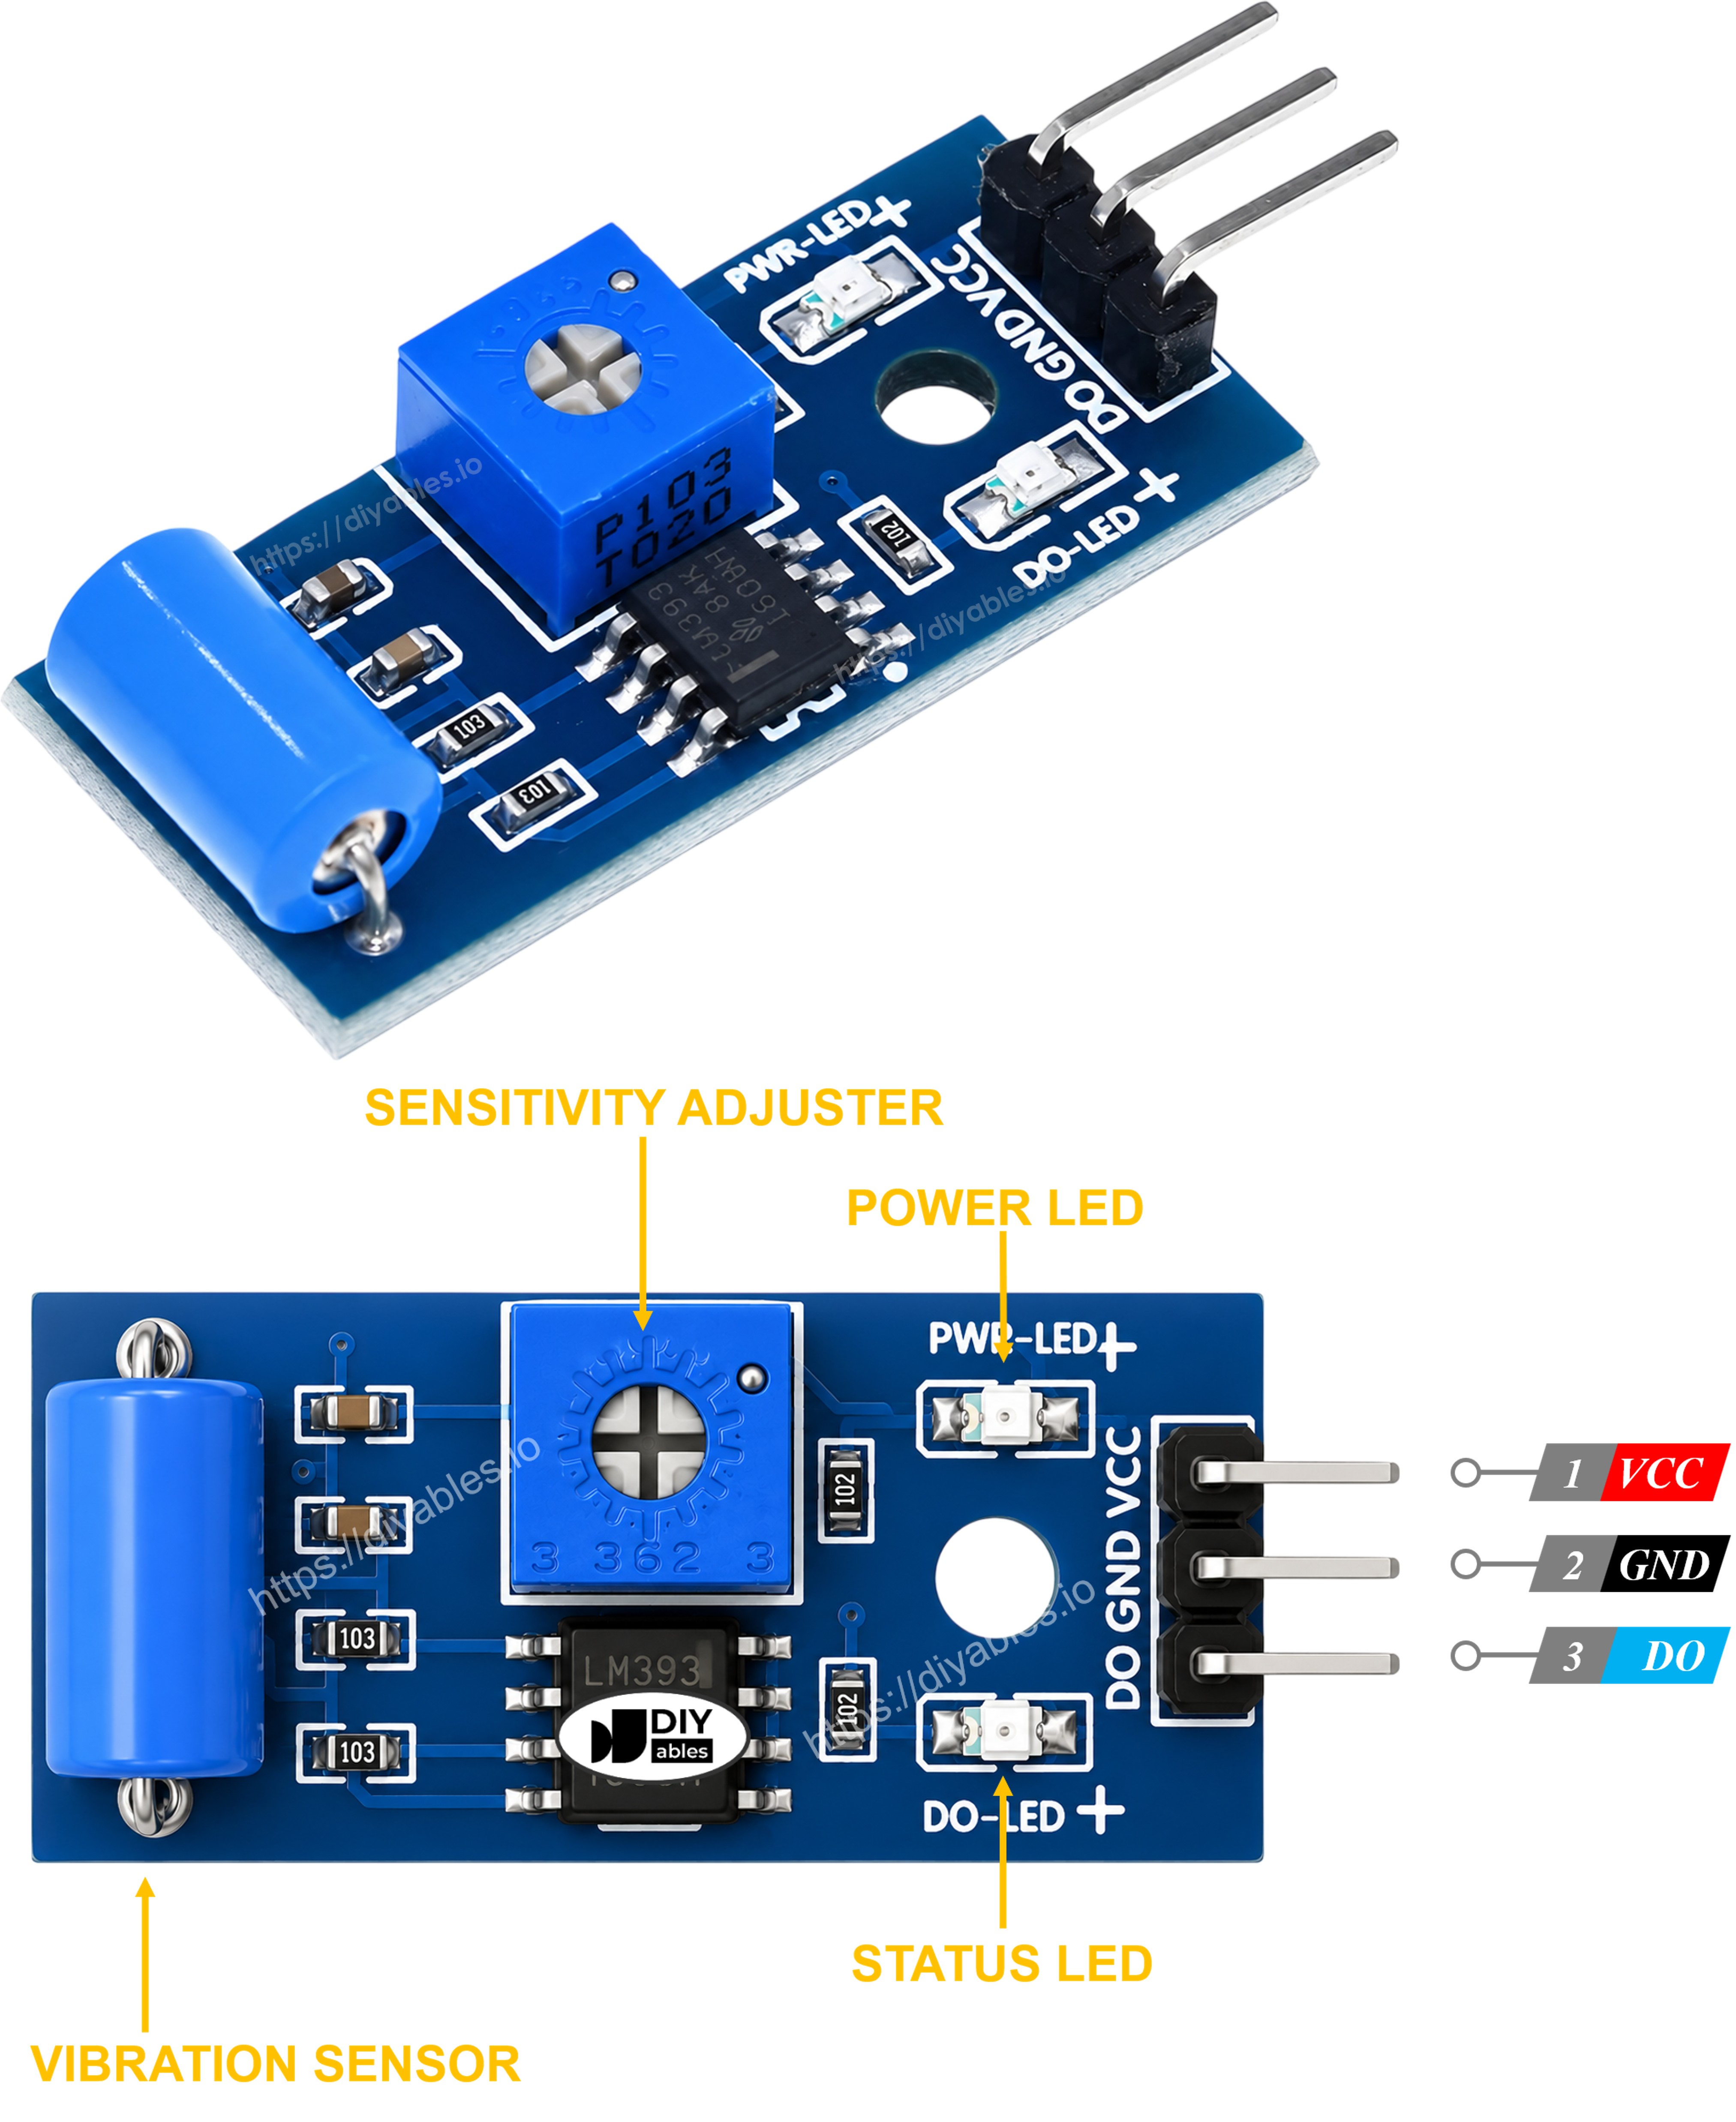
모듈에는 두 개의 LED도 있습니다.
- 하나의 LED는 보드에 전원이 들어왔음을 표시합니다
- 다른 LED는 DO 핀이 HIGH가 될 때마다(진동 감지) 켜집니다
작동 원리
보드의 가변 저항은 LM393 비교기가 스위치를 판단할 때 사용하는 민감도 임계값을 설정합니다.
- 모듈이 가만히 있는 동안에는 스프링 스위치가 열린 상태로 유지되고 출력 핀은 LOW로 남아 있습니다.
- 진동이나 두드림이 스프링을 흔들면 스위치가 잠깐 닫히고 출력 핀은 HIGH가 됩니다.
배선도
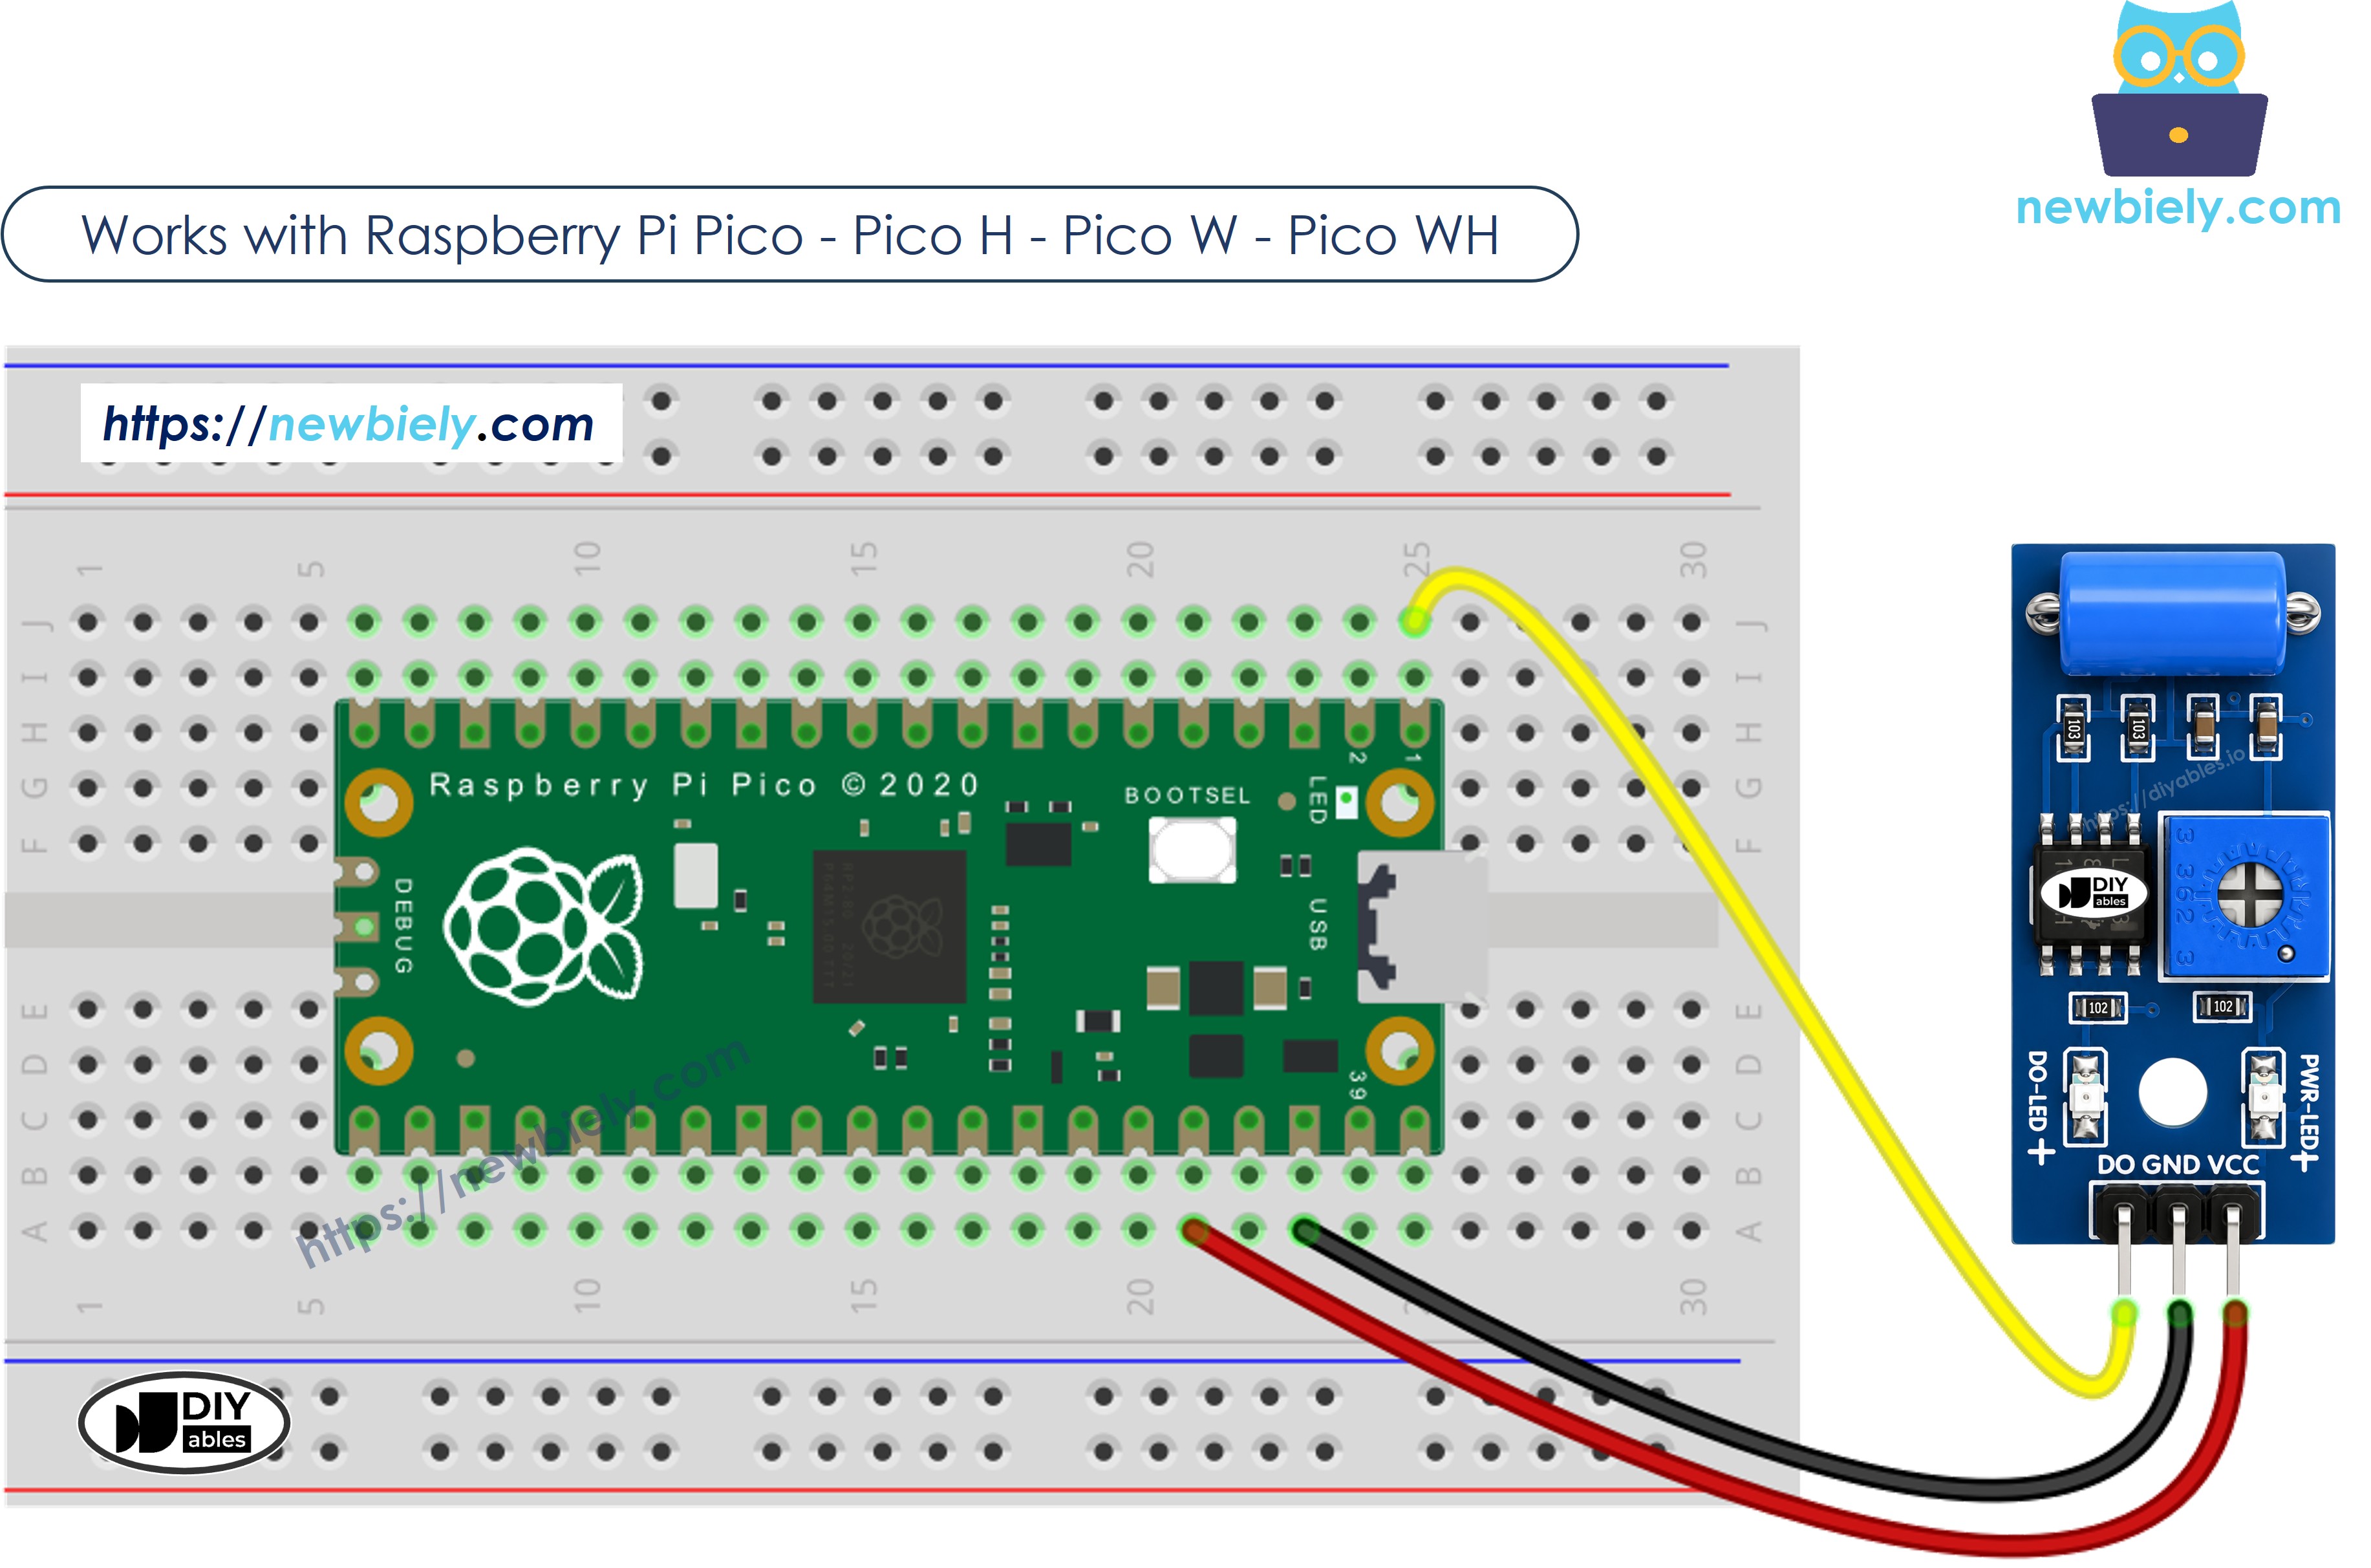
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
SW-420 진동 센서 프로그래밍 방법
- 라즈베리 파이 피코 핀을 디지털 입력으로 설정합니다.
- 그 핀의 현재 상태를 읽습니다.
라즈베리 파이 피코 코드 - 진동 감지
빠른 단계
다음 안내를 단계별로 따라 하세요:
- 컴퓨터에 Thonny IDE가 설치되어 있는지 확인하세요.
- 라즈베리 파이 피코에 마이크로파이썬 펌웨어가 설치되어 있는지 확인하세요.
- 라즈베리 파이 피코를 처음 사용한다면 자세한 안내는 라즈베리 파이 피코 - 시작하기 튜토리얼을 참고하세요.
- 제공된 배선도에 따라 SW-420 진동 센서를 라즈베리 파이 피코에 배선하세요.
- USB 케이블로 라즈베리 파이 피코를 컴퓨터에 연결하세요.
- 컴퓨터에서 Thonny IDE를 실행하세요.
- Thonny IDE에서 Tools Options로 이동하여 MicroPython (Raspberry Pi Pico) 인터프리터를 선택하세요.
- Interpreter 탭의 드롭다운 메뉴에서 MicroPython (Raspberry Pi Pico)를 선택하세요.
- 올바른 포트가 선택되었는지 확인하세요. Thonny IDE가 포트를 자동으로 감지하지만, 직접 선택해야 할 수도 있습니다(예: Windows에서는 COM3, Linux에서는 /dev/ttyACM0).
- 위 코드를 복사하여 Thonny IDE의 편집기에 붙여넣으세요.
- 다음과 같이 스크립트를 라즈베리 파이 피코에 저장하세요:
- Save 버튼을 클릭하거나 Ctrl+S 키를 누르세요.
- 저장 대화 상자에 This computer와 Raspberry Pi Pico 두 섹션이 표시됩니다. Raspberry Pi Pico를 선택하세요
- 파일 이름을 main.py로 저장하세요
- 초록색 Run 버튼을 클릭(또는 F5 키를 누름)하여 스크립트를 실행하세요. 스크립트가 실행됩니다.
- SW-420 센서를 두드리거나 흔든 다음, 다시 가만히 두세요.
- Thonny 하단의 Shell에서 메시지를 확인하세요.
스크립트 이름을 main.py로 지정하고 라즈베리 파이 피코의 루트 디렉터리에 저장하면, 피코의 전원이 켜지거나 리셋될 때마다 자동으로 실행됩니다. 이는 전원이 켜지자마자 바로 실행되어야 하는 독립형 애플리케이션에 유용합니다. 스크립트 이름을 main.py가 아닌 다른 이름으로 지정하면 Thonny의 Shell에서 직접 실행해야 합니다.
문제 해결
SW-420 진동 센서가 예상대로 동작하지 않으면 다음 단계를 시도해 보세요:
- 민감도 조절: 보드의 가변 저항을 돌려 센서가 흔들림에 더 민감하거나 덜 민감하게 반응하도록 하세요. 한쪽으로 돌리면 더 쉽게 트리거되고, 반대쪽으로 돌리면 더 어렵게 트리거됩니다.
- 주변 진동으로부터 분리: 센서를 단단히 고정하고, 잘못된 트리거를 일으킬 수 있는 모터, 팬 또는 끊임없이 흔들림을 만드는 다른 원인에서 멀리 두세요.
- 배선 확인: VCC, GND, DO 핀이 올바르게 연결되어 있는지 확인하세요.
- 전원 공급 확인: 신뢰할 수 있는 측정값을 위해 피코가 안정적인 전원을 공급받고 있는지 확인하세요.
동영상
비디오 제작은 시간이 많이 걸리는 작업입니다. 비디오 튜토리얼이 학습에 도움이 되었다면, YouTube 채널 을 구독하여 알려 주시기 바랍니다. 비디오에 대한 높은 수요가 있다면, 비디오를 만들기 위해 노력하겠습니다.


