
라즈베리 파이 버튼 서보 모터
이 튜토리얼은 라즈베리 파이와 버튼을 사용하여 서보 모터를 제어하는 방법을 안내합니다. 작동 방식은 다음과 같습니다:
- 버튼을 누르면 서보 모터가 90도 회전합니다.
- 버튼을 다시 누르면 모터가 원래 위치인 0도로 돌아갑니다.
같은 절차가 무한히 반복됩니다.
준비물
| 1 | × | 라즈베리 파이 5 | 쿠팡 | 아마존 | |
| 1 | × | 캡이 있는 버튼 | 쿠팡 | 아마존 | |
| 1 | × | 버튼 키트 | 쿠팡 | 아마존 | |
| 1 | × | 패널 장착 푸시 버튼 | 아마존 | |
| 1 | × | 푸시 버튼 모듈 | 아마존 | |
| 1 | × | 서보 모터 | 쿠팡 | 아마존 | |
| 1 | × | 브레드보드 | 쿠팡 | 아마존 | |
| 1 | × | 점퍼케이블 | 쿠팡 | 아마존 | |
| 1 | × | (추천) 라즈베리 파이용 스크루 터미널 블록 쉴드 | 쿠팡 | 아마존 | |
| 1 | × | (추천) 라즈베리 파이 프로토타이핑 베이스 플레이트 & 브레드보드 키트 | 아마존 |
공개: 이 포스팅 에 제공된 일부 링크는 아마존 제휴 링크입니다. 이 포스팅은 쿠팡 파트너스 활동의 일환으로, 이에 따른 일정액의 수수료를 제공받습니다.
서보 모터 및 버튼에 대하여
서보 모터와 버튼(핀아웃, 작동 방식 및 프로그래밍 방법 포함)에 익숙하지 않다면, 다음 튜토리얼이 도움이 될 수 있습니다:
선연결
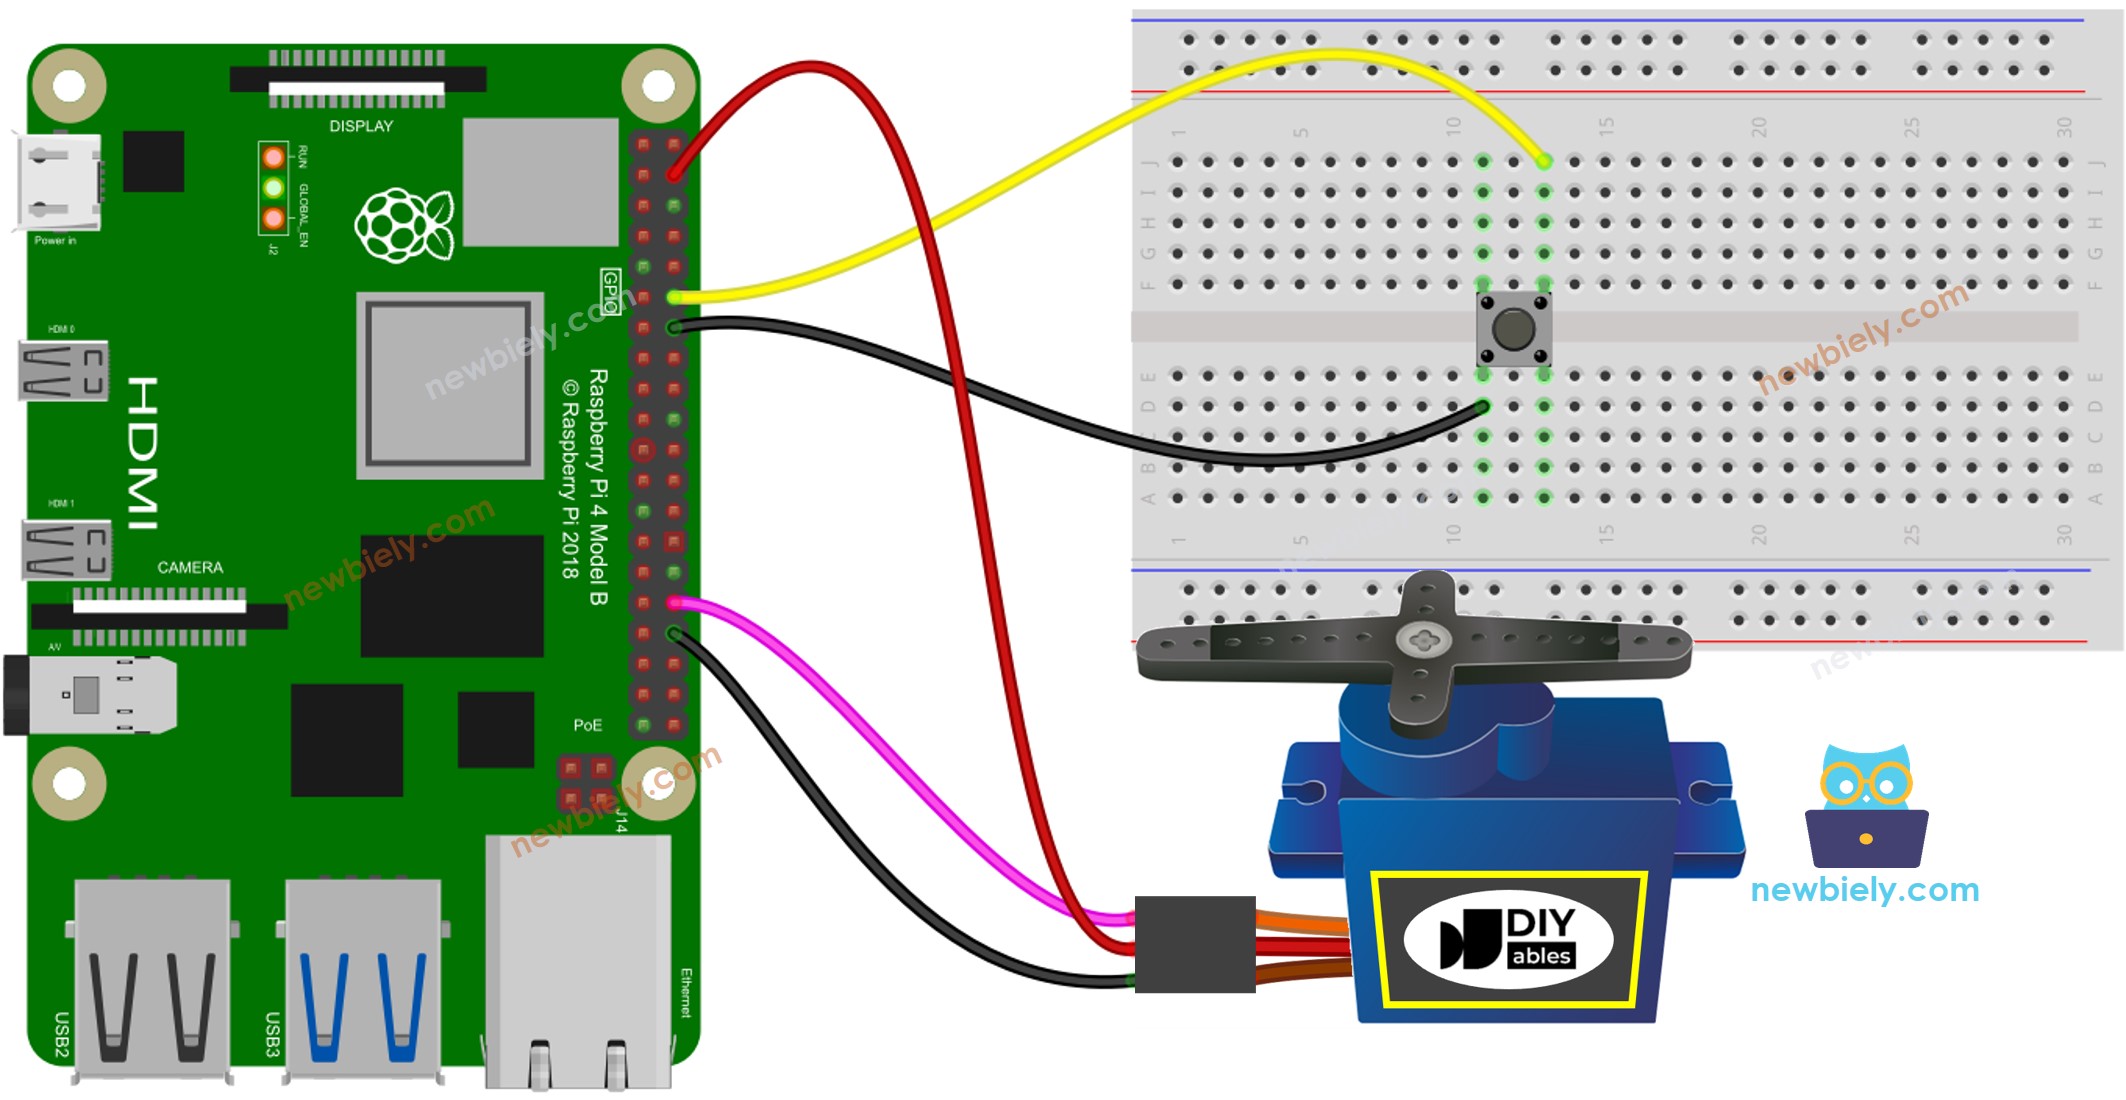
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
아래 그림은 브레드보드 없이 같은 연결을 보여줍니다:
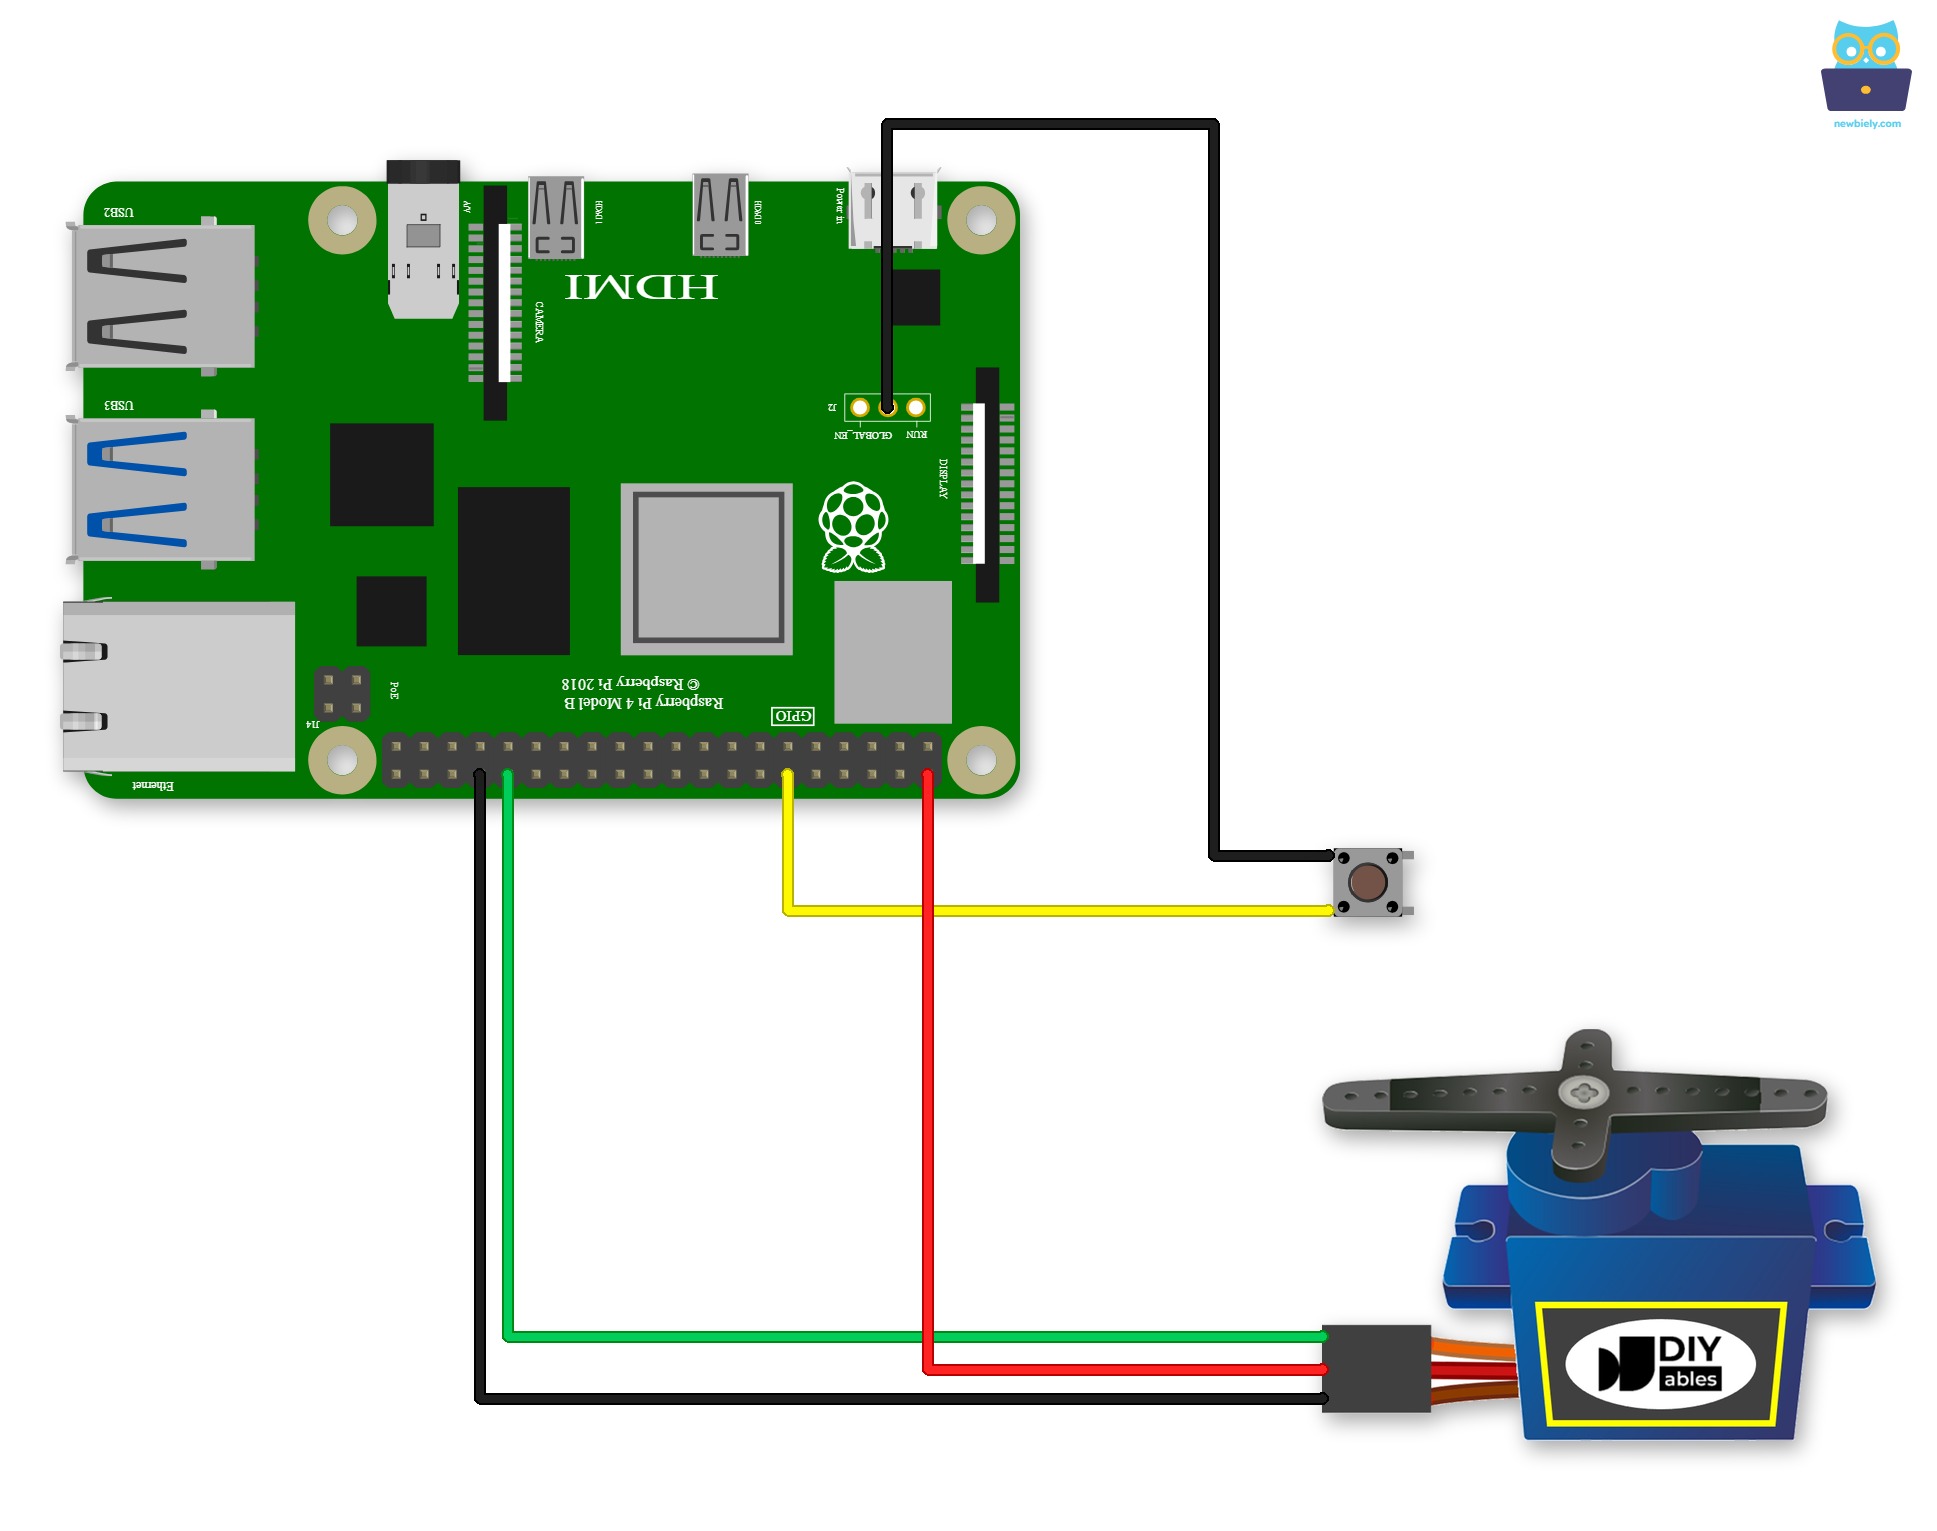
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
배선 구성을 간단하고 체계적으로 만들기 위해, Raspberry Pi용 스크루 터미널 블록 실드 사용을 권장합니다. 이 실드는 아래와 같이 더욱 안정적이고 관리하기 쉬운 연결을 제공합니다:
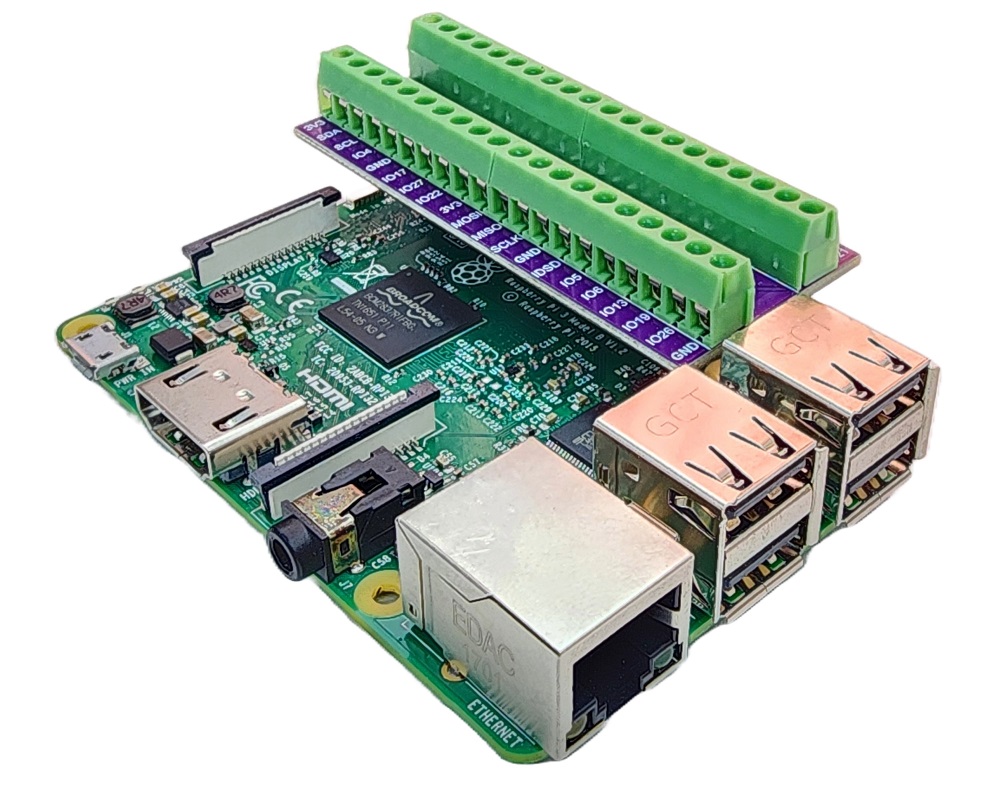
위의 배선도는 저토크 서보 모터에만 적합하다는 점에 유의하십시오. 만약 모터가 회전하지 않고 진동하는 경우, 서보 모터에 더 많은 전력을 공급하기 위해 외부 전원을 사용해야 합니다. 아래는 외부 전원을 사용한 서보 모터의 배선도를 보여줍니다.
이미지 추가 예정
외부 전원의 GND를 Arduino Raspberry Pi의 GND에 연결하는 것을 잊지 마세요.
라즈베리 파이 코드 - 버튼으로 서보 모터 제어
자세한 사용 방법
- Raspberry Pi에 Raspbian 또는 다른 Raspberry Pi 호환 운영체제가 설치되어 있는지 확인합니다.
- Raspberry Pi가 PC와 동일한 로컬 네트워크에 연결되어 있는지 확인합니다.
- 라이브러리를 설치해야 하는 경우 Raspberry Pi가 인터넷에 연결되어 있는지 확인합니다.
- Raspberry Pi를 처음 사용하는 경우 라즈베리 파이 - 소프트웨어 설치을 참조하세요.
- Linux 및 macOS에서는 내장된 SSH 클라이언트를 사용하거나, Windows에서는 PuTTY를 사용하여 SSH를 통해 PC를 Raspberry Pi에 연결합니다. SSH를 통해 PC와 Raspberry Pi를 연결하는 방법을 참조하세요.
- RPi.GPIO 라이브러리가 설치되어 있는지 확인하세요. 설치되어 있지 않다면 다음 명령어를 사용하여 설치하세요:
sudo apt-get update
sudo apt-get install python3-rpi.gpio
- button_servo.py라는 Python 스크립트 파일을 만들고 다음 코드를 추가하십시오.
/*
* 이 라즈베리 파이 코드는 newbiely.kr 에서 개발되었습니다
* 이 라즈베리 파이 코드는 어떠한 제한 없이 공개 사용을 위해 제공됩니다.
* 상세한 지침 및 연결도에 대해서는 다음을 방문하세요:
* https://newbiely.kr/tutorials/raspberry-pi/raspberry-pi-button-servo-motor
*/
import RPi.GPIO as GPIO
import time
# Constants won't change
BUTTON_PIN = 18 # Raspberry Pi GPIO pin connected to the button's pin
SERVO_PIN = 12 # Raspberry Pi GPIO pin connected to the servo motor's pin
# Variables will change
angle = 0 # The current angle of the servo motor
prev_button_state = None # The previous state of the button
button_state = None # The current state of the button
# Setup GPIO
GPIO.setmode(GPIO.BCM)
GPIO.setup(BUTTON_PIN, GPIO.IN, pull_up_down=GPIO.PUD_UP)
GPIO.setup(SERVO_PIN, GPIO.OUT)
# Create PWM instance for servo
servo_pwm = GPIO.PWM(SERVO_PIN, 50) # 50 Hz frequency
# Initialize servo position
servo_pwm.start(0)
try:
while True:
prev_button_state = button_state # Save the last state
button_state = GPIO.input(BUTTON_PIN) # Read new state
if prev_button_state == GPIO.HIGH and button_state == GPIO.LOW:
print("The button is pressed")
# Change angle of servo motor
if angle == 0:
angle = 90
else:
angle = 0
# Control servo motor according to the angle
duty_cycle = (angle / 18) + 2.5 # Convert angle to duty cycle
servo_pwm.ChangeDutyCycle(duty_cycle)
time.sleep(0.1) # Add a small delay to avoid rapid button presses
except KeyboardInterrupt:
servo_pwm.stop()
GPIO.cleanup()
- 파일을 저장하고 터미널에서 다음 명령을 실행하여 Python 스크립트를 실행합니다:
python3 button_servo.py
- 버튼을 여러 번 누르세요.
스크립트는 터미널에서 Ctrl + C를 누를 때까지 무한 루프에서 계속 실행됩니다.
동영상
비디오 제작은 시간이 많이 걸리는 작업입니다. 비디오 튜토리얼이 학습에 도움이 되었다면, YouTube 채널 을 구독하여 알려 주시기 바랍니다. 비디오에 대한 높은 수요가 있다면, 비디오를 만들기 위해 노력하겠습니다.


