
아두이노 모션 센서 서보 모터
우리는 배울 것입니다:
- 움직임이 감지되면 서보 모터를 90도로 회전시킵니다.
- 움직임이 감지되지 않으면 서보 모터를 다시 0도로 회전시킵니다.
준비물
| 1 | × | 아두이노 우노 R3 | 쿠팡 | 아마존 | |
| 1 | × | USB 2.0 타입 A-to-B 케이블 (USB-A PC용) | 쿠팡 | 아마존 | |
| 1 | × | USB 2.0 타입 C-to-B 케이블 (USB-C PC용) | 아마존 | |
| 1 | × | HC-SR501 모션 센서 | 쿠팡 | 아마존 | |
| 1 | × | 서보 모터 | 쿠팡 | 아마존 | |
| 1 | × | 점퍼케이블 | 쿠팡 | 아마존 | |
| 1 | × | (추천) 아두이노 우노용 스크루 터미널 블록 쉴드 | 쿠팡 | 아마존 | |
| 1 | × | (추천) Sensors/Servo Expansion Shield for Arduino Uno | 쿠팡 | 아마존 | |
| 1 | × | (추천) 아두이노 우노용 브레드보드 쉴드 | 쿠팡 | 아마존 | |
| 1 | × | (추천) 아두이노 우노용 케이스 | 쿠팡 | 아마존 | |
| 1 | × | (추천) 아두이노 우노용 프로토타이핑 베이스 플레이트 & 브레드보드 키트 | 아마존 |
공개: 이 포스팅 에 제공된 일부 링크는 아마존 제휴 링크입니다. 이 포스팅은 쿠팡 파트너스 활동의 일환으로, 이에 따른 일정액의 수수료를 제공받습니다.
서보 모터 및 모션 센서에 관하여
서보 모터와 모션 센서(핀 배치, 작동 방식, 프로그래밍 방법 등)에 대해 잘 모르신다면, 다음 튜토리얼에서 배워보세요:
선연결
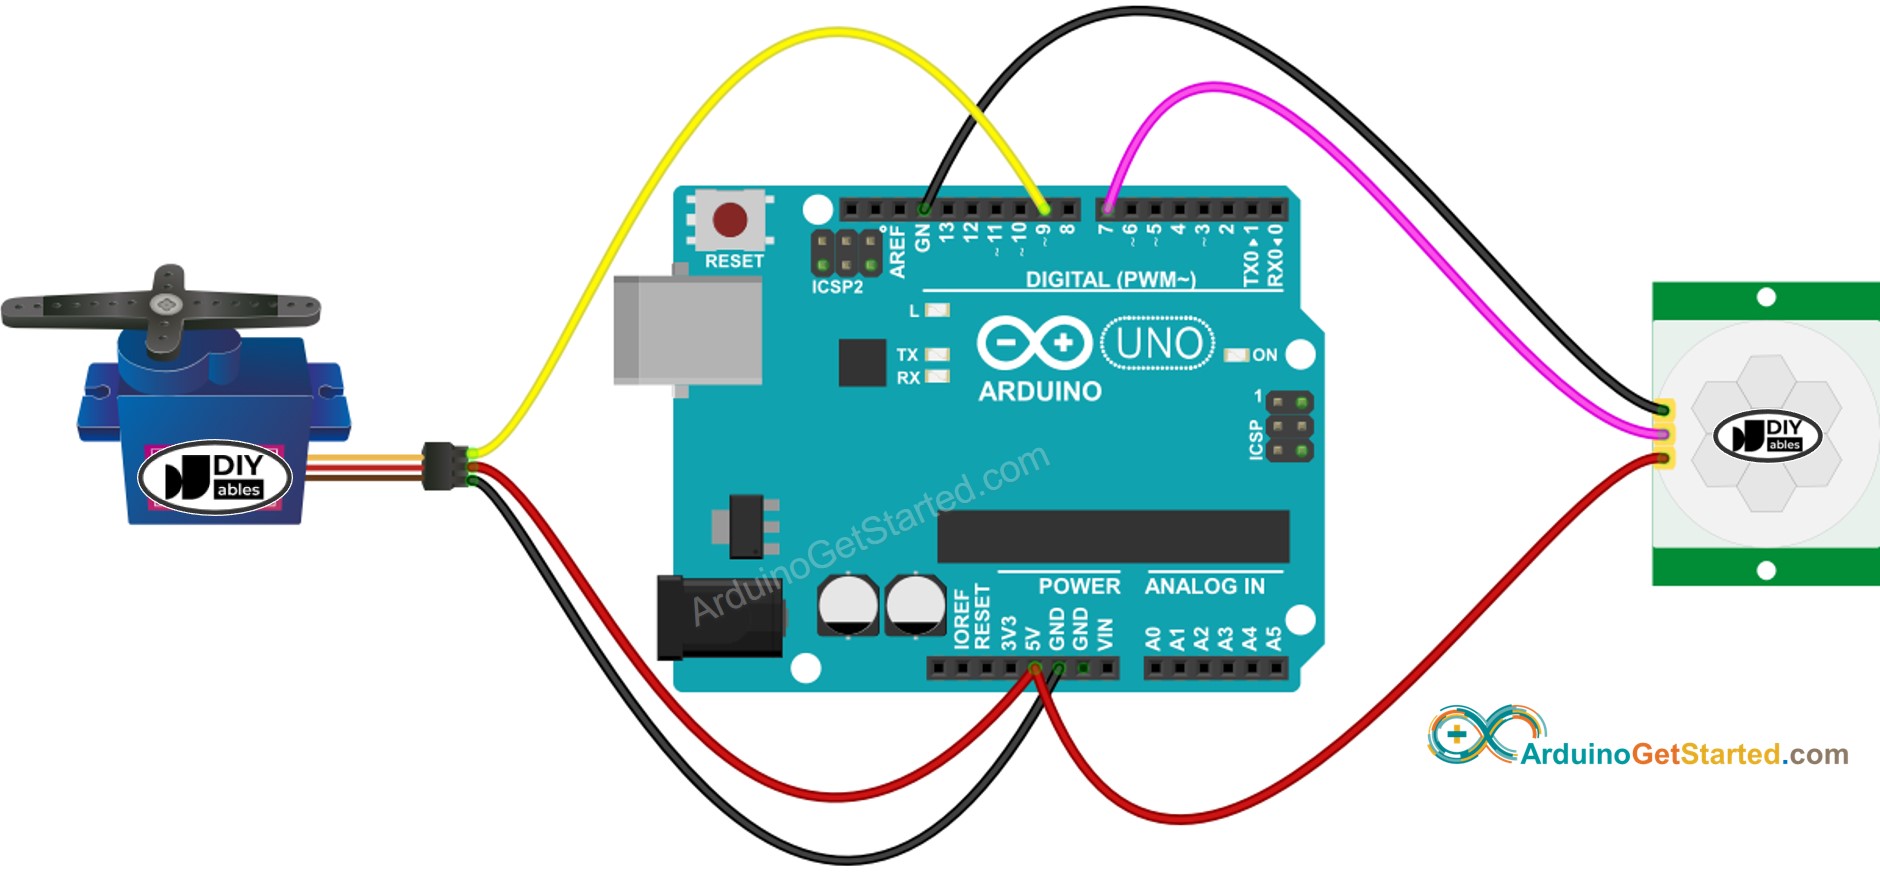
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
점퍼 와이어는 빠른 테스트에는 좋지만 최종 제작에는 적합하지 않습니다. 이를 위해 Arduino에 Proto Screw Terminal Block Shield 또는 Screw Shield V2를 장착하세요. 아래는 Screw Shield V2를 사용한 배선도입니다.
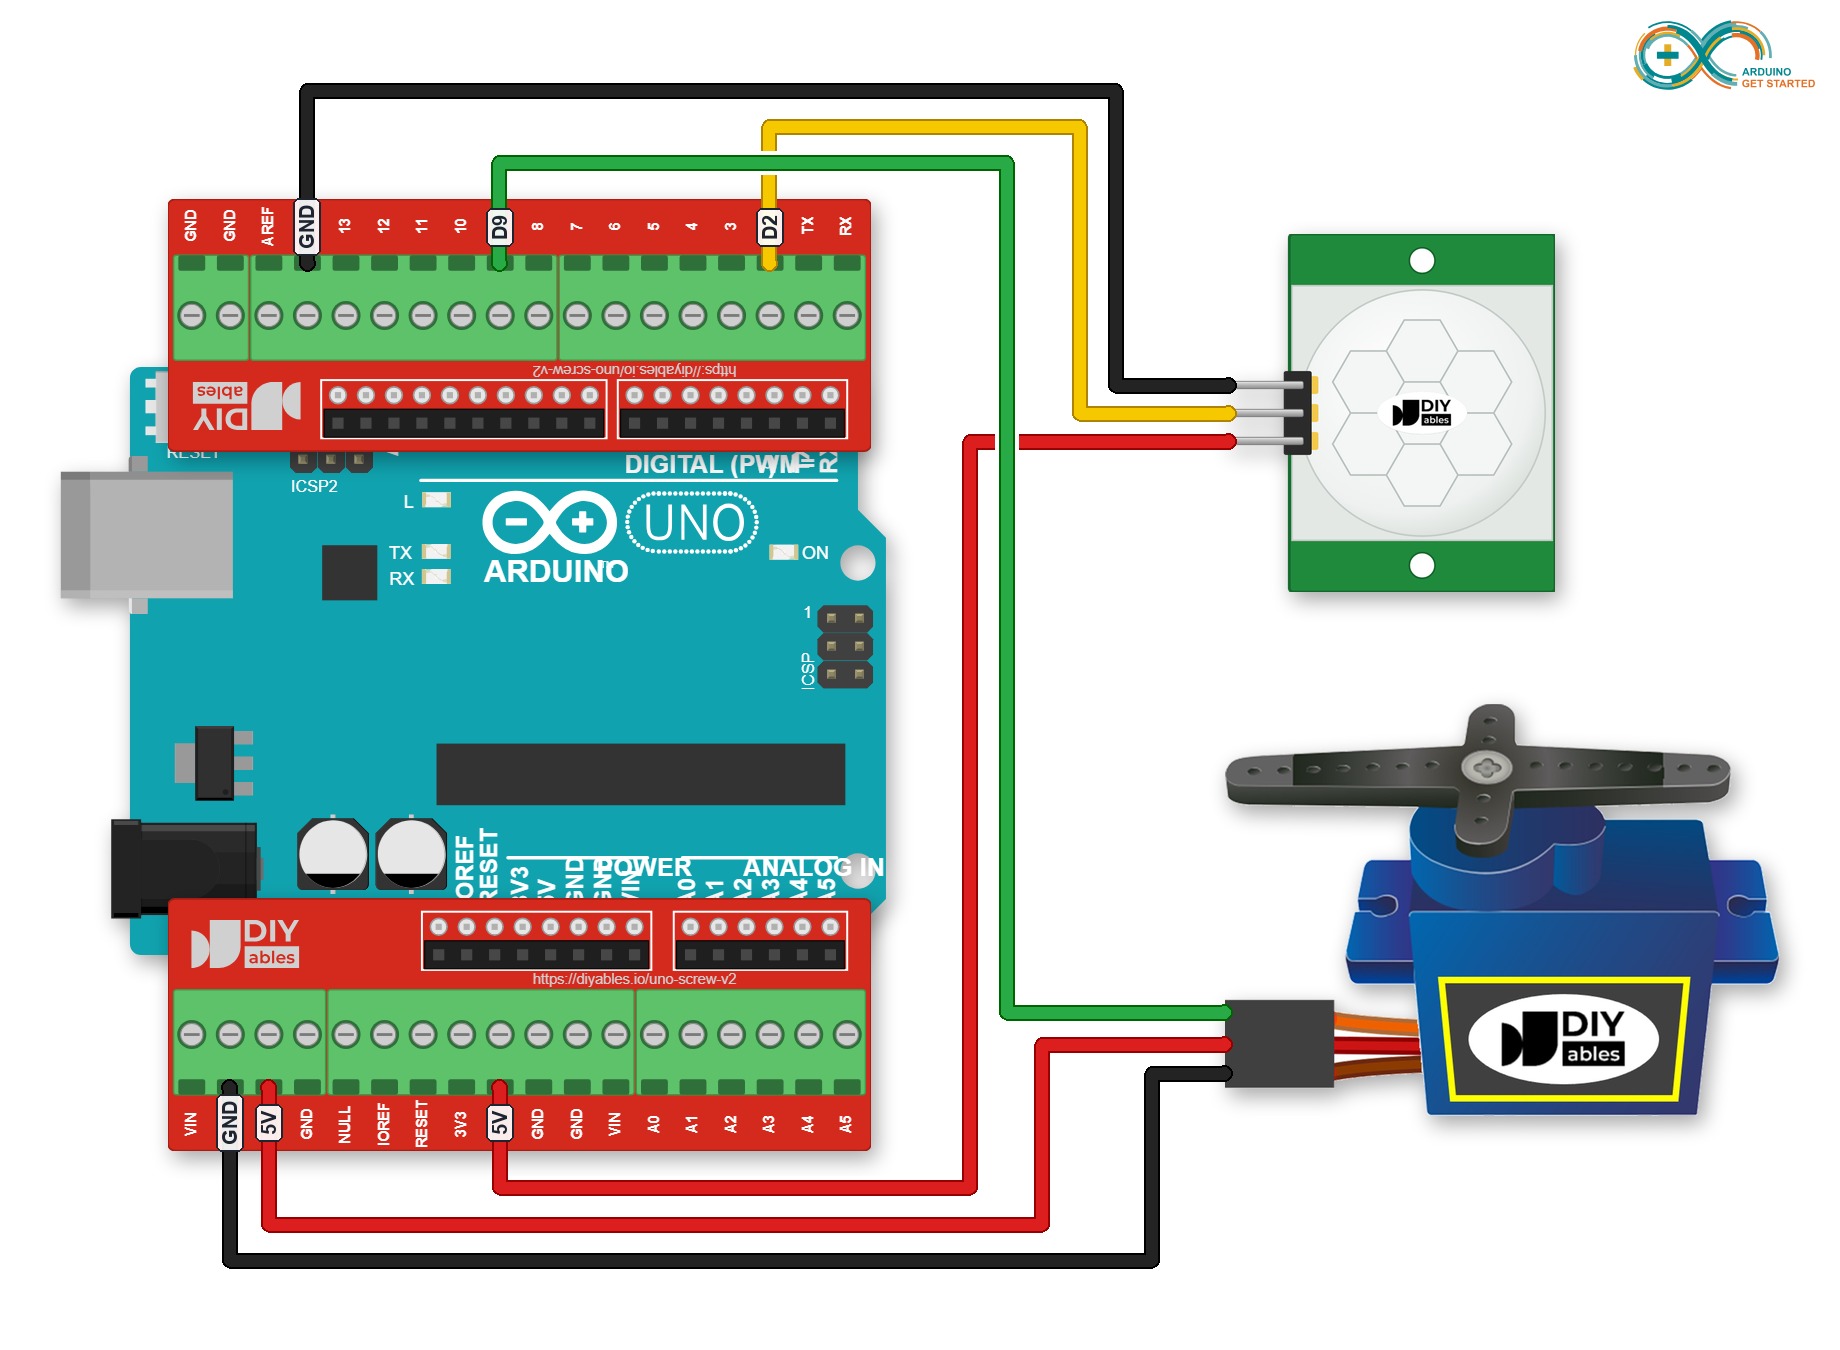
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
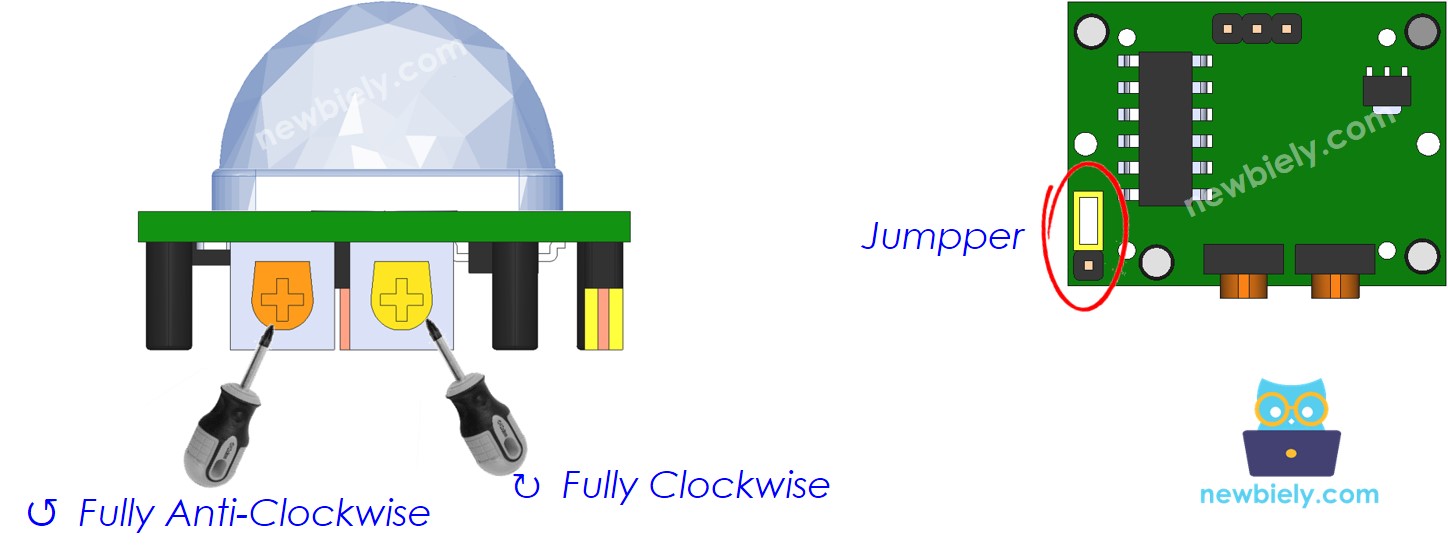
초기 설정
| Time Delay Adjuster | Screw it in anti-clockwise direction fully. |
| Detection Range Adjuster | Screw it in clockwise direction fully. |
| Repeat Trigger Selector | Put jumper as shown on the image. |
아두이노 코드 - 모션 센서가 서보 모터를 제어합니다.
/*
* 이 아두이노 코드는 newbiely.kr 에서 개발되었습니다
* 이 아두이노 코드는 어떠한 제한 없이 공개 사용을 위해 제공됩니다.
* 상세한 지침 및 연결도에 대해서는 다음을 방문하세요:
* https://newbiely.kr/tutorials/arduino/arduino-motion-sensor-servo-motor
*/
#include <Servo.h>
// 상수는 변경되지 않음
const int MOTION_SENSOR_PIN = 7; // 모션 센서의 핀에 연결된 아두이노 핀
const int SERVO_PIN = 9; // 서보 모터의 핀에 연결된 아두이노 핀
Servo servo; // 서보를 제어하기 위한 서보 객체 생성
// 변수는 변경될 것임:
int angle = 0; // 서보 모터의 현재 각도
int lastMotionState; // 모션 센서의 이전 상태
int currentMotionState; // 모션 센서의 현재 상태
void setup() {
Serial.begin(9600); // 시리얼 초기화
pinMode(MOTION_SENSOR_PIN, INPUT); // 아두이노 핀을 입력 모드로 설정
servo.attach(SERVO_PIN); // 서보 객체에 9번 핀의 서보를 첨부
servo.write(angle);
currentMotionState = digitalRead(MOTION_SENSOR_PIN);
}
void loop() {
lastMotionState = currentMotionState; // 마지막 상태 저장
currentMotionState = digitalRead(MOTION_SENSOR_PIN); // 새로운 상태 읽기
if (currentMotionState == LOW && lastMotionState == HIGH) { // 핀 상태 변경: LOW -> HIGH
Serial.println("Motion detected!");
servo.write(90);
}
else
if (currentMotionState == HIGH && lastMotionState == LOW) { // 핀 상태 변경: HIGH -> LOW
Serial.println("Motion stopped!");
servo.write(0);
}
}
사용 방법
- 아두이노를 USB 케이블을 이용해 PC에 연결하세요
- 아두이노 IDE를 열고, 올바른 보드와 포트를 선택하세요
- 위의 코드를 복사하고 아두이노 IDE로 엽니다
- 아두이노 IDE에서 Upload 버튼을 클릭하여 코드를 아두이노에 업로드하세요
- 센서 앞에서 손을 움직이세요
- 서보 모터의 변화를 확인하세요
동영상
비디오 제작은 시간이 많이 걸리는 작업입니다. 비디오 튜토리얼이 학습에 도움이 되었다면, YouTube 채널 을 구독하여 알려 주시기 바랍니다. 비디오에 대한 높은 수요가 있다면, 비디오를 만들기 위해 노력하겠습니다.


