
아두이노 포텐시오미터가 서보 모터를 동작시킵니다
아두이노 - 가변 저항기에 의해 제어되는 서보 모터에서 우리는 포텐쇼미터의 출력 값에 따라 서보 모터를 회전시키는 방법을 배웠습니다. 이 튜토리얼에서는 다음을 배우게 됩니다:
- 포텐쇼미터의 아날로그 값이 임계값보다 크면 서보 모터를 90도 회전시킵니다.
- 포텐쇼미터의 아날로그 값이 임계값보다 낮으면 서보 모터를 0도로 다시 회전시킵니다.
- 포텐쇼미터의 출력 전압이 임계값보다 크면 서보 모터를 90도 회전시킵니다.
- 포텐쇼미터의 출력 전압이 임계값보다 낮으면 서보 모터를 0도로 다시 회전시킵니다.
준비물
| 1 | × | 아두이노 우노 R3 | 쿠팡 | 아마존 | |
| 1 | × | USB 2.0 타입 A-to-B 케이블 (USB-A PC용) | 쿠팡 | 아마존 | |
| 1 | × | USB 2.0 타입 C-to-B 케이블 (USB-C PC용) | 아마존 | |
| 1 | × | 포텐셔미터 | 쿠팡 | 아마존 | |
| 1 | × | 노브가 있는 포텐셔미터 모듈 | 쿠팡 | 아마존 | |
| 1 | × | 서보 모터 | 쿠팡 | 아마존 | |
| 1 | × | 점퍼케이블 | 쿠팡 | 아마존 | |
| 1 | × | (추천) 아두이노 우노용 스크루 터미널 블록 쉴드 | 쿠팡 | 아마존 | |
| 1 | × | (추천) Sensors/Servo Expansion Shield for Arduino Uno | 쿠팡 | 아마존 | |
| 1 | × | (추천) 아두이노 우노용 브레드보드 쉴드 | 쿠팡 | 아마존 | |
| 1 | × | (추천) 아두이노 우노용 케이스 | 쿠팡 | 아마존 | |
| 1 | × | (추천) 아두이노 우노용 프로토타이핑 베이스 플레이트 & 브레드보드 키트 | 아마존 |
공개: 이 포스팅 에 제공된 일부 링크는 아마존 제휴 링크입니다. 이 포스팅은 쿠팡 파트너스 활동의 일환으로, 이에 따른 일정액의 수수료를 제공받습니다.
서보 모터 및 가변 저항에 관하여
서보 모터와 포텐쇼미터(핀 배치, 작동 방식, 프로그래밍 방법 등)에 대해 잘 모른다면, 다음 튜토리얼에서 배워보세요:
선연결
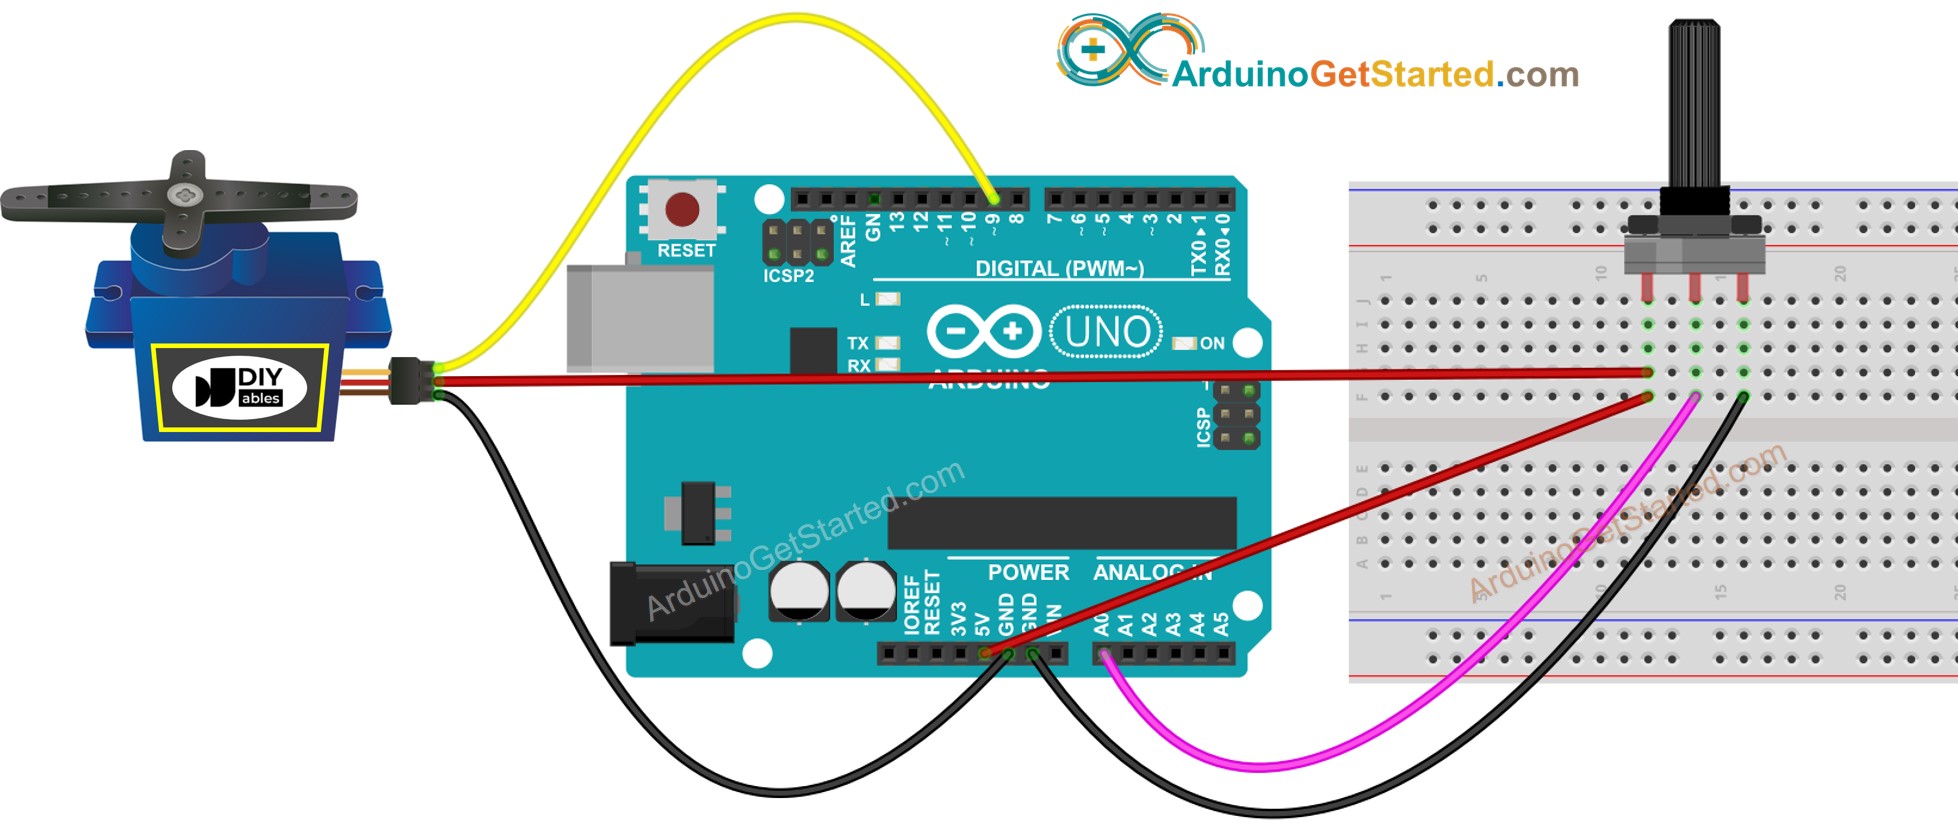
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
프로젝트를 오래 실행하거나 케이스 안에 넣을 경우, 전선을 나사로 고정하는 것이 좋습니다. 이를 위해 Arduino에 Proto Screw Terminal Block Shield 또는 Screw Shield V2를 장착하세요. 배선은 같습니다. 아래 그림처럼 전선만 나사 단자로 연결됩니다.
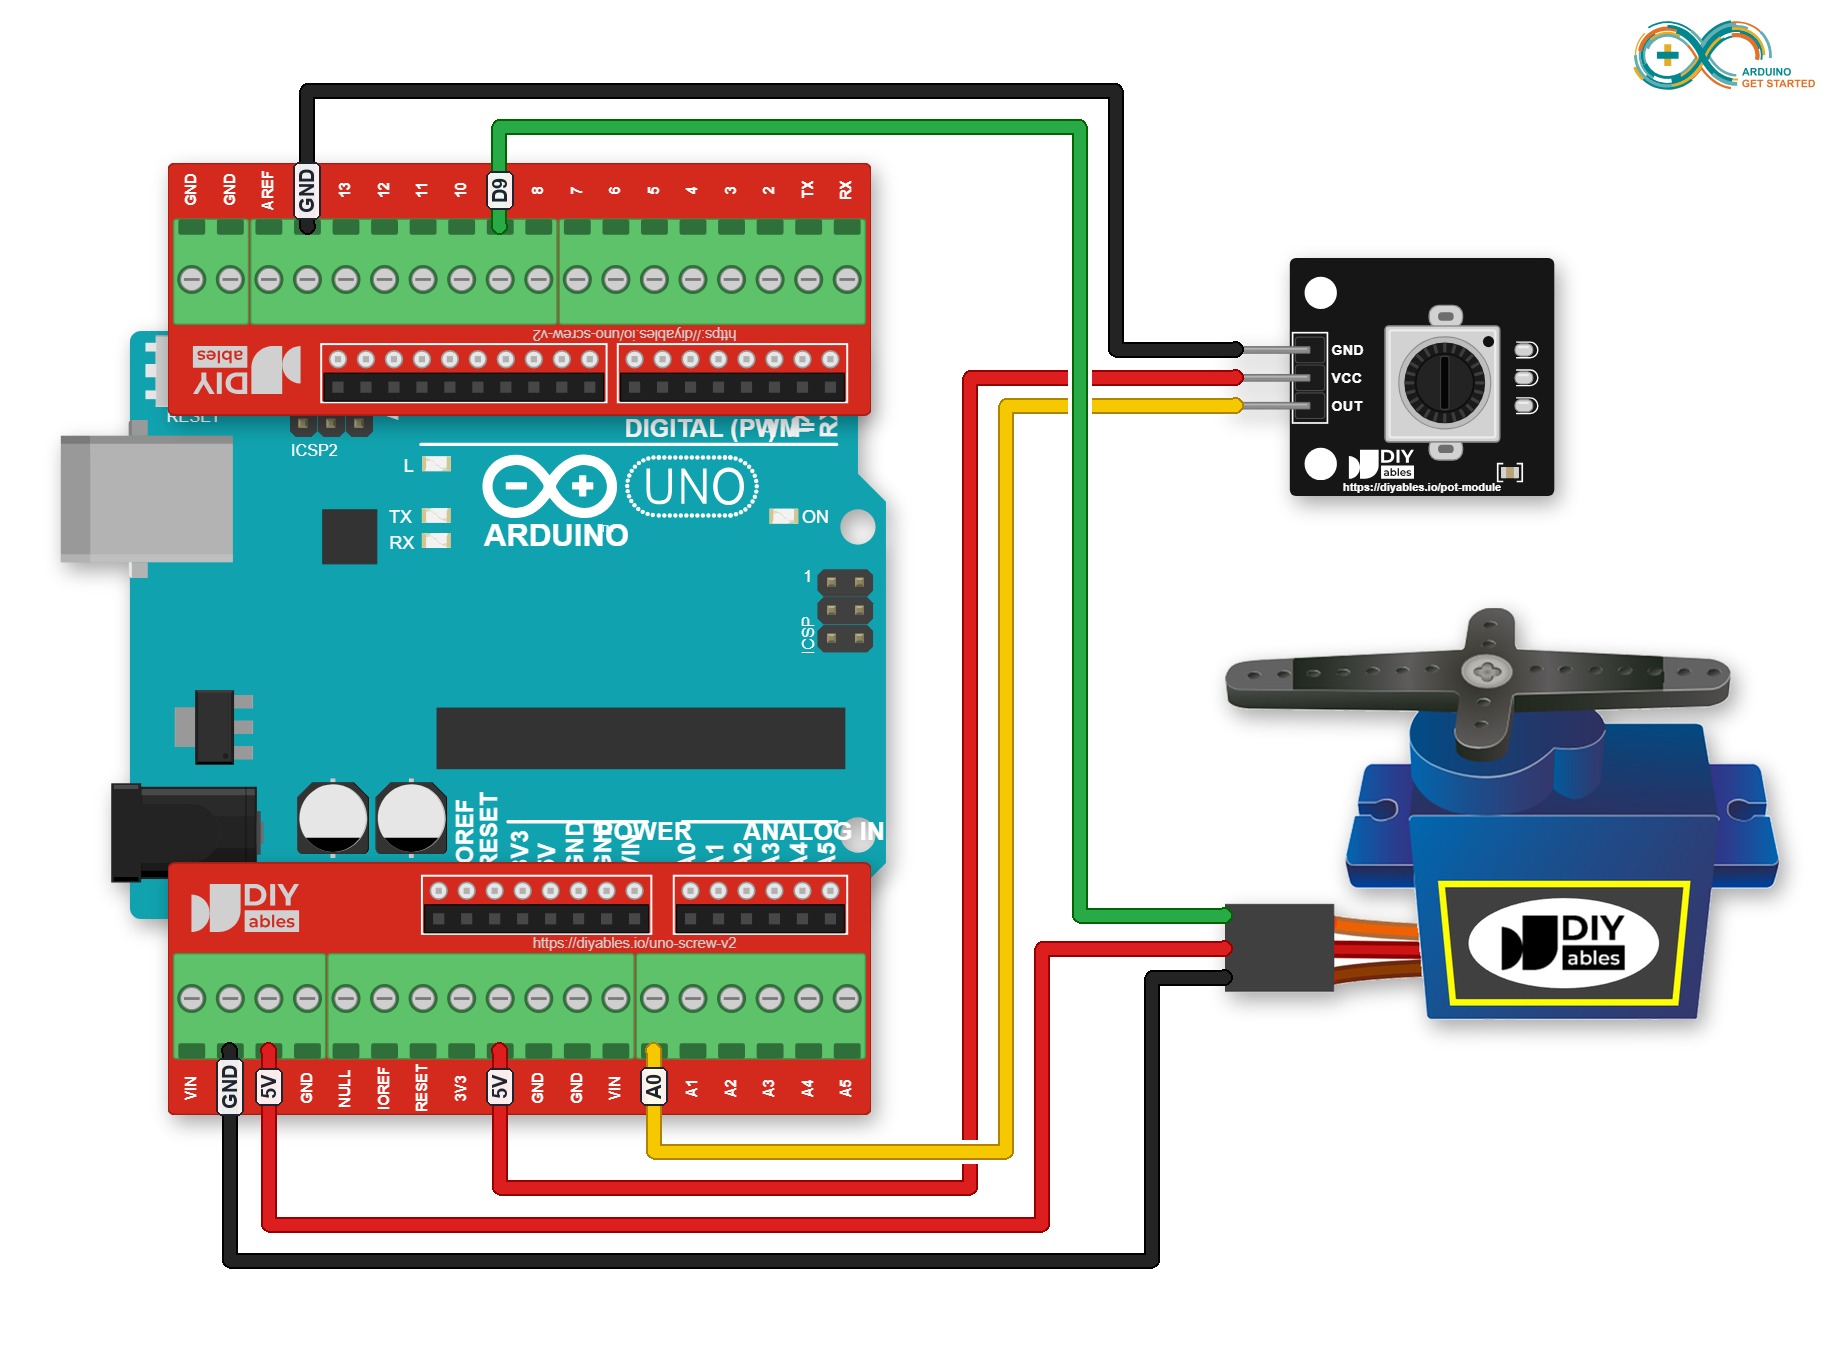
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
아두이노 코드 - 아날로그 임계값
/*
* 이 아두이노 코드는 newbiely.kr 에서 개발되었습니다
* 이 아두이노 코드는 어떠한 제한 없이 공개 사용을 위해 제공됩니다.
* 상세한 지침 및 연결도에 대해서는 다음을 방문하세요:
* https://newbiely.kr/tutorials/arduino/arduino-potentiometer-triggers-servo-motor
*/
#include <Servo.h>
// 상수는 변경되지 않습니다
const int POTENTIOMETER_PIN = A0; // 아두이노 핀이 포텐시오미터 핀에 연결됨
const int SERVO_PIN = 9; // 아두이노 핀이 서보 모터의 핀에 연결됨
const int ANALOG_THRESHOLD = 500;
Servo servo; // 서보를 제어하기 위한 서보 객체 생성
void setup() {
servo.attach(SERVO_PIN); // 서보 객체에 핀 9에서 서보를 부착함
servo.write(0);
}
void loop() {
int analogValue = analogRead(POTENTIOMETER_PIN); // 아날로그 핀에서 입력을 읽음
if(analogValue > ANALOG_THRESHOLD)
servo.write(90); // 서보 모터를 90도로 회전
else
servo.write(0); // 서보 모터를 0도로 회전
}
사용 방법
- 아두이노를 USB 케이블을 통해 PC에 연결하세요
- 아두이노 IDE를 열고, 올바른 보드와 포트를 선택하세요
- 위의 코드를 복사하고 아두이노 IDE로 엽니다
- 아두이노 IDE에서 Upload 버튼을 클릭하여 코드를 아두이노에 업로드하세요
- 퍼텐쇼미터를 회전시키세요
- 서보 모터의 변화를 확인하세요
아두이노 코드 - 전압 임계값
포텐쇼미터의 아날로그 값이 전압 값으로 변환되고, 그 다음 전압 임계값과 비교되어 서보 모터를 구동시킨다.
/*
* 이 아두이노 코드는 newbiely.kr 에서 개발되었습니다
* 이 아두이노 코드는 어떠한 제한 없이 공개 사용을 위해 제공됩니다.
* 상세한 지침 및 연결도에 대해서는 다음을 방문하세요:
* https://newbiely.kr/tutorials/arduino/arduino-potentiometer-triggers-servo-motor
*/
#include <Servo.h>
// 상수는 변경되지 않습니다
const int POTENTIOMETER_PIN = A0; // 포텐쇼미터의 핀에 연결된 아두이노 핀
const int SERVO_PIN = 9; // 서보 모터의 핀에 연결된 아두이노 핀
const float VOLTAGE_THRESHOLD = 2.5; // 전압
Servo servo; // 서보 제어를 위한 서보 객체를 생성합니다
void setup() {
servo.attach(SERVO_PIN); // 서보 객체에 핀 9를 연결합니다
servo.write(0);
}
void loop() {
int analogValue = analogRead(POTENTIOMETER_PIN); // 아날로그 핀에서 입력을 읽습니다
float voltage = floatMap(analogValue, 0, 1023, 0, 5); // 포텐쇼미터의 전압으로 재조정합니다
if(voltage > VOLTAGE_THRESHOLD)
servo.write(90); // 서보 모터를 90도 회전합니다
else
servo.write(0); // 서보 모터를 0도 회전합니다
}
float floatMap(float x, float in_min, float in_max, float out_min, float out_max) {
return (x - in_min) * (out_max - out_min) / (in_max - in_min) + out_min;
}
동영상
비디오 제작은 시간이 많이 걸리는 작업입니다. 비디오 튜토리얼이 학습에 도움이 되었다면, YouTube 채널 을 구독하여 알려 주시기 바랍니다. 비디오에 대한 높은 수요가 있다면, 비디오를 만들기 위해 노력하겠습니다.


