
ESP32 스텝 모터
이 튜토리얼에서는 ESP32를 사용하여 스테퍼 모터를 제어하는 방법을 배웁니다:
- DRV8825 모듈과 확장 보드로 양극성(바이폴라) 스테퍼 모터 구동하기
- 스테퍼 모터의 위치를 제어하는 방법
- 스테퍼 모터의 속도를 제어하는 방법
- 스테퍼 모터의 방향을 제어하는 방법
이 튜토리얼은 모든 종류의 양극성 스테퍼 모터(4선)에 적용할 수 있습니다. 이 튜토리얼에서는 NEMA 17 스테퍼 모터를 예로 듭니다.
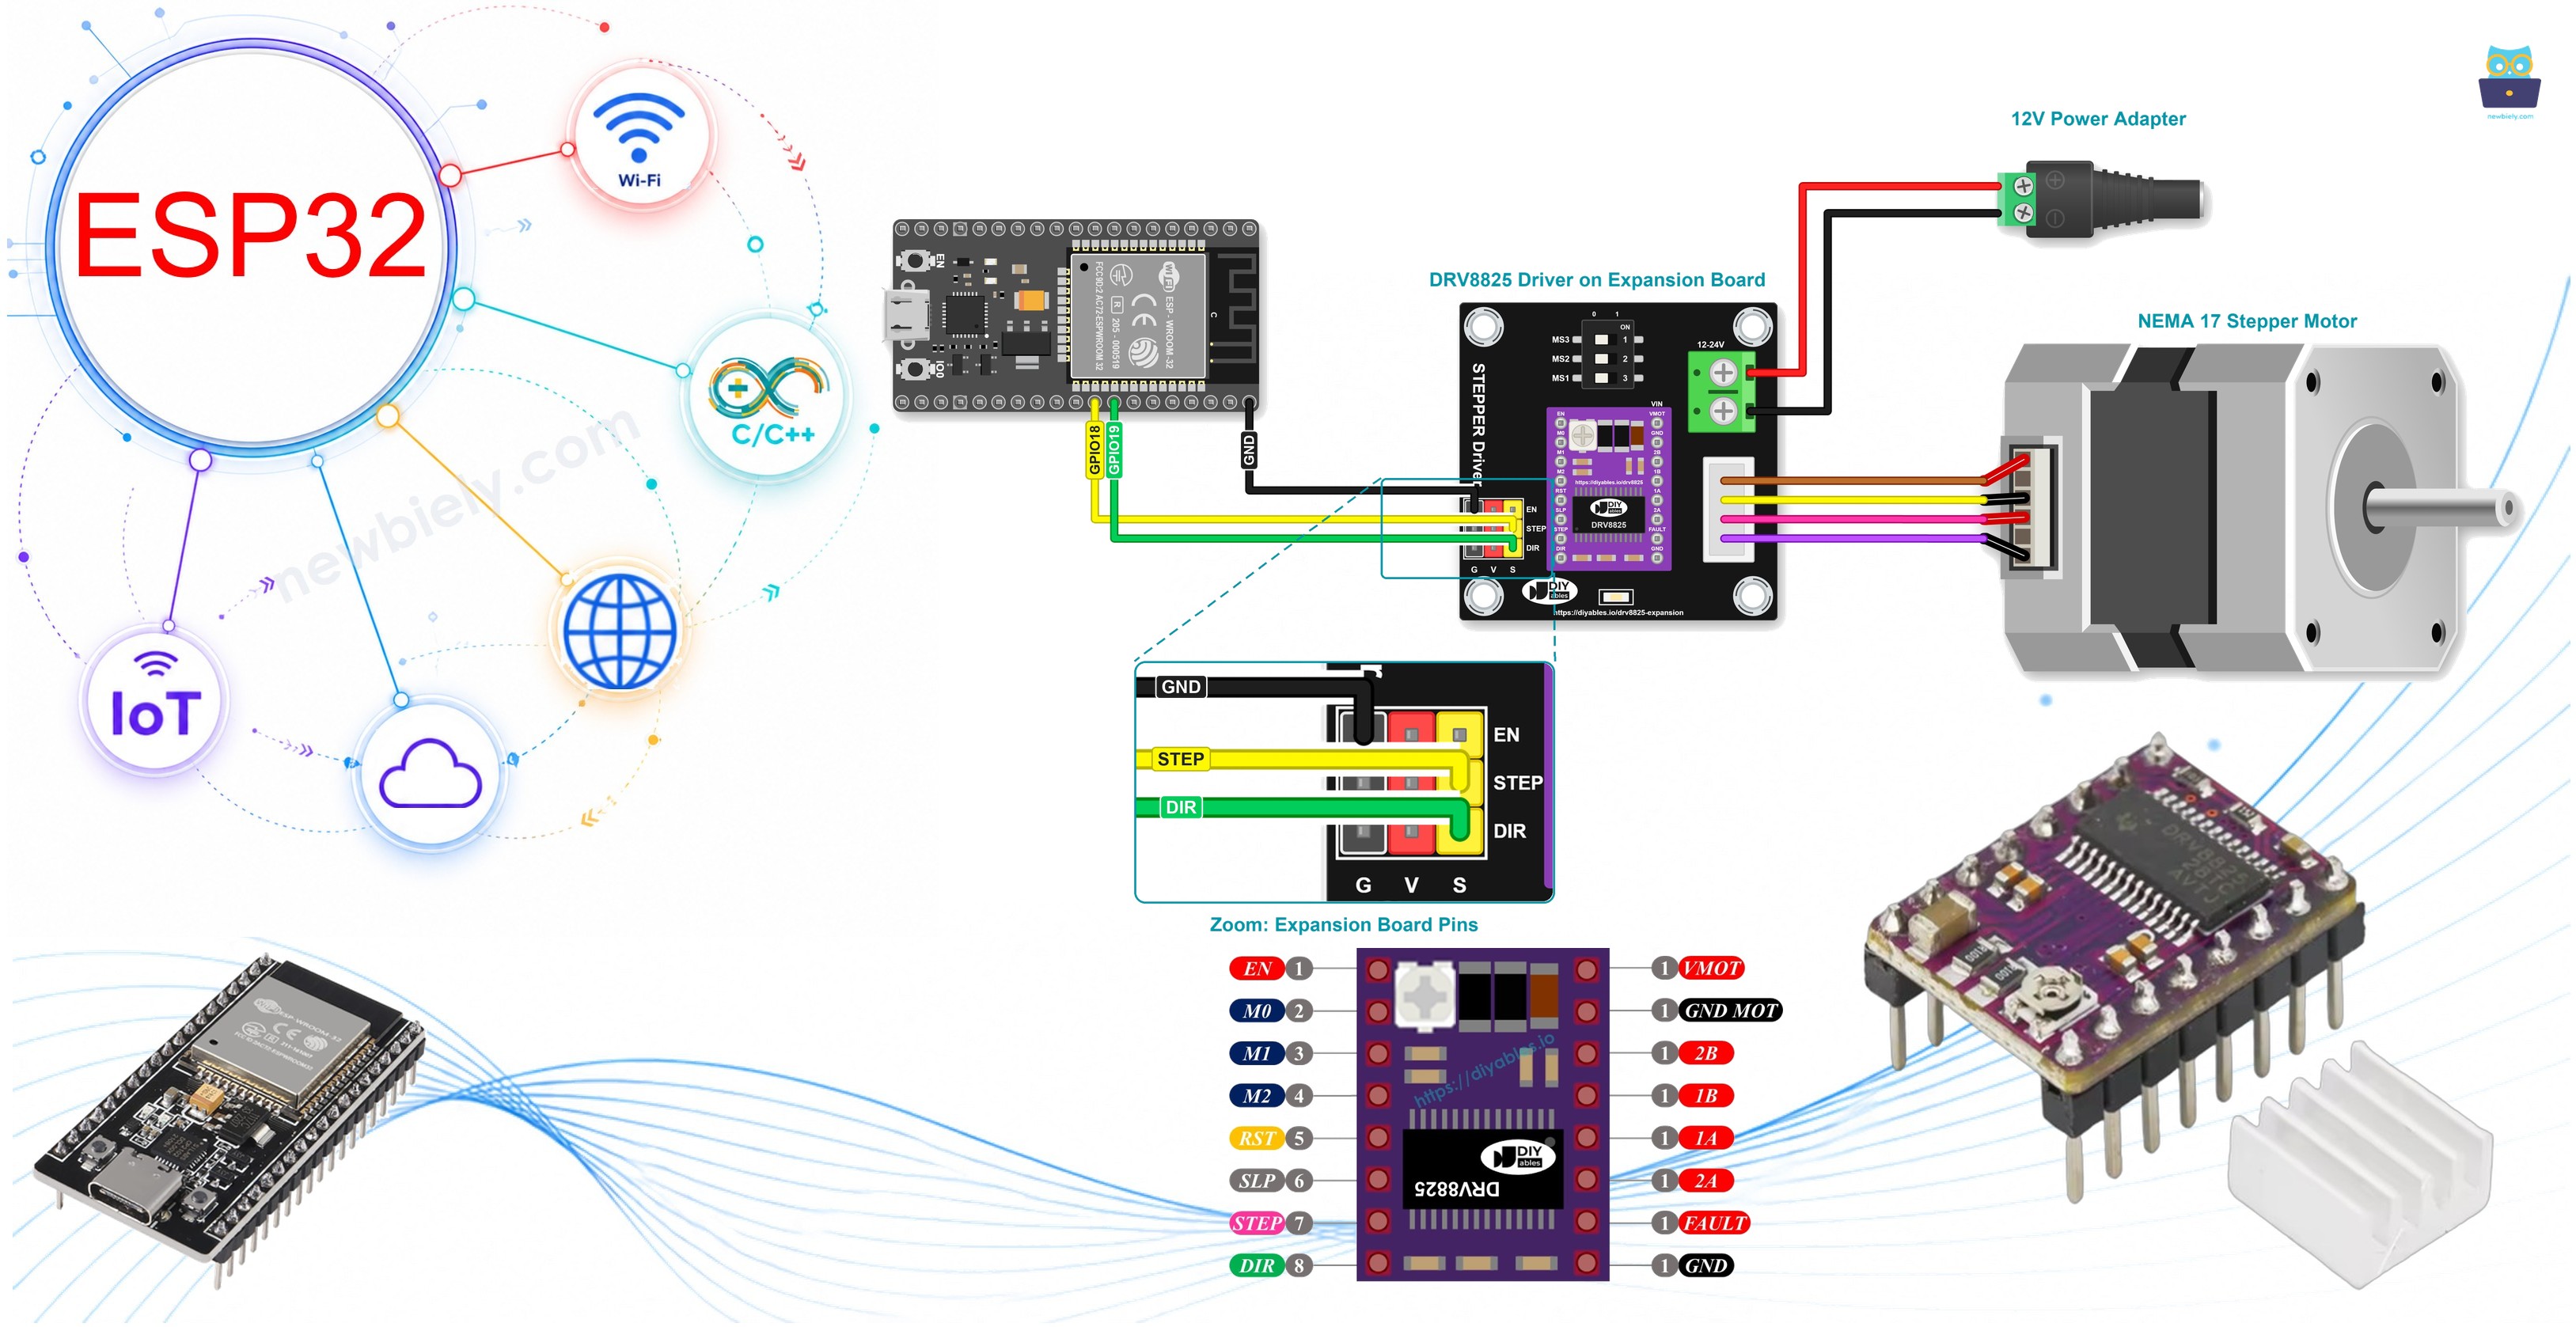
준비물
| 1 | × | 38-pin ESP32 ESP-WROOM-32 Dev Module - Narrow | 쿠팡 | 아마존 | |
| 1 | × | (또는) 38-pin ESP32 ESP-WROOM-32 Dev Module - Wide | 쿠팡 | 아마존 | |
| 1 | × | (또는) 30-pin ESP32 ESP-WROOM-32 Dev Module - Wide | 아마존 | |
| 1 | × | (또는) ESP32 Uno-form board | 아마존 | |
| 1 | × | (또는) ESP32 S3 Uno-form board | 아마존 | |
| 1 | × | USB 케이블 타입-A to 타입-C (USB-A PC용) | 쿠팡 | 아마존 | |
| 1 | × | USB 케이블 타입-C to 타입-C (USB-C PC용) | 아마존 | |
| 1 | × | Stepper Motor Nema 17 | 아마존 | |
| 1 | × | DRV8825 Stepper Motor Driver | 아마존 | |
| 1 | × | Expansion Board for DRV8825 | 아마존 | |
| 1 | × | 12V 전원 어댑터 | 아마존 | |
| 1 | × | DC 커넥터 전원 연결 잭 플러그 소켓 | 쿠팡 | 아마존 | |
| 1 | × | 점퍼케이블 | 쿠팡 | 아마존 | |
| 1 | × | (추천) ESP32용 스크루 터미널 확장 보드 | 쿠팡 | 아마존 | |
| 1 | × | (추천) Breakout Expansion Board for ESP32 | 쿠팡 | 아마존 | |
| 1 | × | (추천) ESP32용 전원 분배기 | 쿠팡 | 아마존 |
스테퍼 모터에 대하여
스테퍼 모터에는 흔히 쓰이는 두 가지 종류가 있습니다:
- 양극성(Bipolar): 이 모터는 전선이 4개입니다.
- 단극성(Unipolar): 단극성 모터는 전선이 5개 또는 6개일 수 있습니다. 6선 단극성 스테퍼 모터의 경우, 6개 중 4개의 전선만 사용하여 양극성 스테퍼 모터처럼 제어할 수 있습니다.
5선 단극성 스테퍼 모터에 특히 관심이 있다면 ESP32 - 28BYJ-48 스테퍼 모터 ULN2003 드라이버 튜토리얼을 참고하세요.
하지만 이 튜토리얼은 양극성 스테퍼 모터만 다룹니다.
양극성 스테퍼 모터 핀배열
양극성 스테퍼 모터에는 4개의 핀이 있으며, 이 핀들의 이름은 제조사에 따라 다를 수 있습니다. 아래 표에서 흔히 쓰이는 핀 이름을 볼 수 있습니다:
| 핀 번호 | 이름 1 | 이름 2 | 이름 3 |
|---|---|---|---|
| 1 | A+ | A | A |
| 2 | A- | A | C |
| 3 | B+ | B | B |
| 4 | B- | B | D |
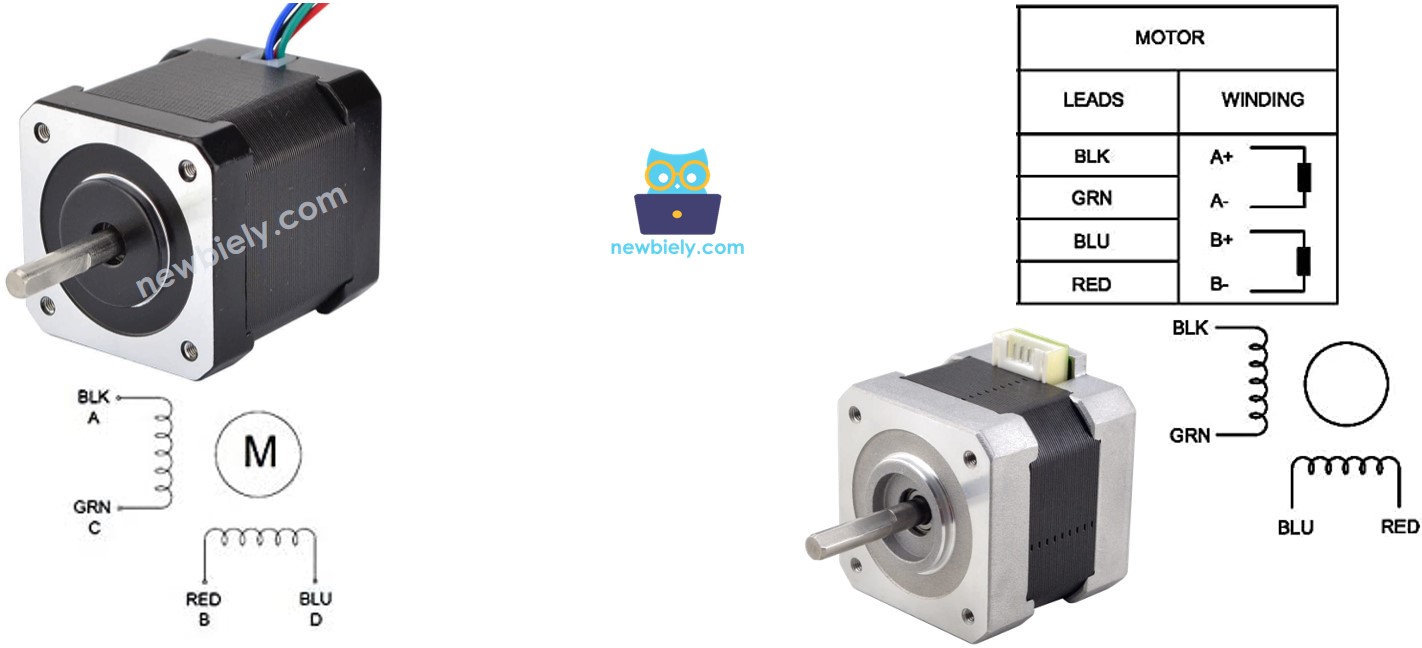
핀의 배치, 전선의 이름, 전선의 색상은 제조사마다 다를 수 있습니다. 전선 색상이 어떤 핀 이름에 해당하는지 알려면 제조사가 제공하는 데이터시트나 사용 설명서를 꼭 확인해야 합니다. 위 그림은 서로 다른 두 모터의 사양을 보여주며, 각각 고유한 전선 이름과 전선 색상 규칙을 가지고 있습니다.
회전당 스텝 수
모터의 사양에는 스텝당 각도가 나와 있습니다(DEG_PER_STEP이라고 합시다). 제어 방법에 따라 회전당 스텝 수(STEP_PER_REVOLUTION이라고 합시다)는 다음 표와 같이 계산됩니다:
| 제어 방법 | 회전당 스텝 수 | 실제 스텝당 각도 |
|---|---|---|
| 풀 스텝 | STEP_PER_REVOLUTION = 360 / DEG_PER_STEP | DEG_PER_STEP |
| 하프 스텝 | STEP_PER_REVOLUTION = (360 / DEG_PER_STEP) * 2 | DEG_PER_STEP / 2 |
| 마이크로 스텝 (1/n) | STEP_PER_REVOLUTION = (360 / DEG_PER_STEP) * n | DEG_PER_STEP / n |
예를 들어, 모터의 데이터시트에 1.8도/스텝이라고 나와 있다면:
| 제어 방법 | 회전당 스텝 수 | 실제 스텝당 각도 |
|---|---|---|
| 풀 스텝 | 200 스텝/회전 | 1.8° |
| 하프 스텝 | 400 스텝/회전 | 0.9° |
| 마이크로 스텝 (1/n) | (200 * n) 스텝/회전 | (1.8 / n)° |
ESP32를 사용하여 스테퍼 모터를 제어하는 방법
ESP32는 스테퍼 모터에 명령을 내리는 신호를 만들 수 있지만, 이 신호는 스테퍼 모터가 요구하는 전압과 전류 수준에 미치지 못할 수 있습니다. 그래서 ESP32와 스테퍼 모터 사이를 이어 줄 하드웨어 드라이버가 필요합니다. 이 드라이버는 두 가지 주요 역할을 합니다:
- 제어 신호 증폭: ESP32에서 오는 제어 신호의 전류와 전압을 높여서 스테퍼 모터의 요구 사항을 충족시킵니다.
- ESP32 보호: 동시에, 스테퍼 모터에 전원을 공급하는 데 쓰이는 높은 전류와 전압으로부터 ESP32를 보호하여 손상을 막습니다.
스테퍼 모터를 제어하는 하드웨어 드라이버는 여러 가지가 있습니다. 이 튜토리얼에서는 DRV8825 드라이버를 사용합니다. 이 드라이버는 모터 코일의 전류를 제한해서 모터가 너무 뜨거워지지 않게 하고, 작은 마이크로 스텝으로 부드럽고 조용하게 움직일 수 있으며, ESP32 핀이 두 개만 필요합니다.
DRV8825 드라이버와 확장 보드에 대하여
작은 DRV8825 모듈로 NEMA 17 같은 양극성 스테퍼 모터 하나를 구동할 수 있습니다. ESP32는 이 모듈에 두 가지만 알려 주면 됩니다: 언제 한 스텝을 움직일지(STEP 핀)와 어느 방향으로 돌릴지(DIR 핀)입니다. 두 코일의 전류를 바꾸는 어려운 일은 드라이버가 합니다.
DRV8825 드라이버 핀배열
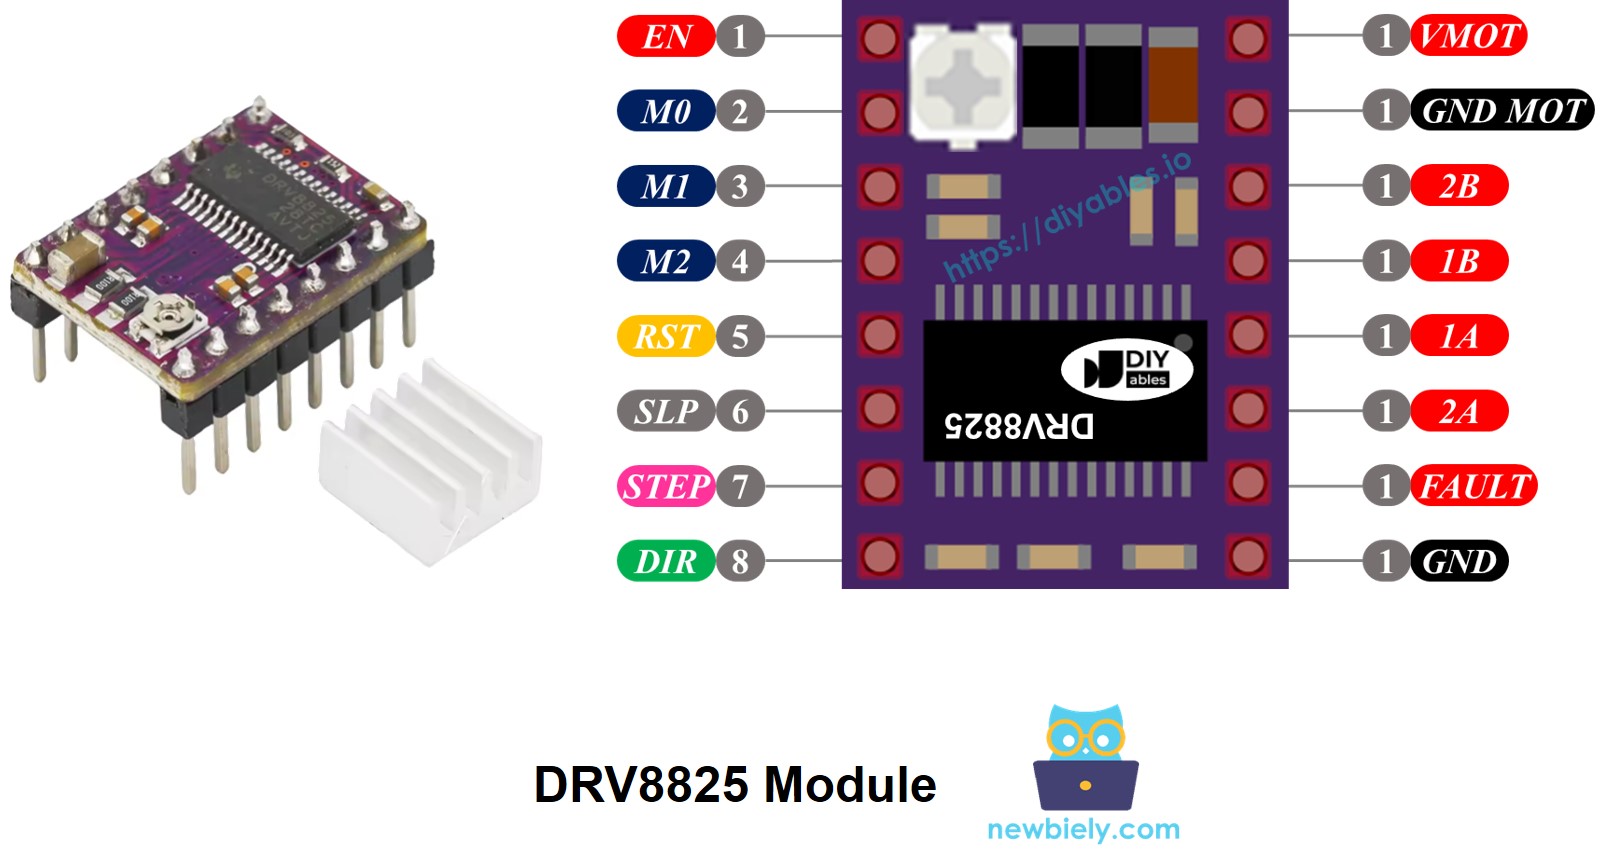
DRV8825의 주요 특징은 다음과 같습니다:
- 모터 전원: 8.2V에서 45V까지입니다. 우리는 12V 어댑터를 사용합니다.
- 코일 전류: 코일당 약 1.5A(최대 2.5A)입니다. 모듈에는 전류 제한용 작은 노브가 있습니다.
- 마이크로스테핑: 풀 스텝 하나를 최대 32개의 마이크로 스텝으로 나눕니다.
- 로직: 3.3V와 5V 신호 모두에서 작동하므로 ESP32 핀으로 직접 구동할 수 있습니다.
- 보호 기능: 전류가 너무 높거나, 너무 뜨겁거나, 공급 전압이 너무 낮으면 꺼집니다.
확장 보드
모듈을 확장 보드의 두 소켓에 꽂으면, 이 보드 덕분에 배선이 훨씬 쉬워집니다:
- VIN / GND 나사 단자: 모터용 12V 전원입니다. 보드에 있는 100uF 커패시터가 이 전원을 안정적으로 유지합니다.
- 4핀 XH 플러그 (2B, 2A, 1A, 1B): 스테퍼 모터를 여기에 꽂습니다.
- 3단 DIP 스위치: 마이크로 스텝 핀 MS1, MS2, MS3에 각각 스위치가 하나씩 있습니다. 모두 OFF = 풀 스텝 = 1.8도 모터에서 회전당 200 스텝입니다. 이 튜토리얼에서는 풀 스텝을 사용합니다.
- EN, STEP, DIR용 G V S 헤더: 각 신호에는 G(접지), V, S(신호) 핀이 있습니다. 우리는 STEP과 DIR의 S 핀, 그리고 G 핀 하나를 사용합니다. EN과 V는 연결하지 않습니다: EN을 비워 두면 드라이버가 활성화되고, V는 A4988에서만 필요합니다.
- RST와 SLP: 확장 보드의 연결선이 둘 다 HIGH로 유지하므로 그대로 두면 됩니다.
※ 주의:
오래 사용하기 전에 전류 제한을 설정하세요. 낮은 설정에서 시작하는 것이 안전합니다. 모터가 더 이상 덜덜 떨지 않을 때까지 노브를 천천히 올리세요. 1.5A 근처 또는 그 이하로 유지하세요. 그렇지 않으면 드라이버가 너무 뜨거워집니다.
배선도
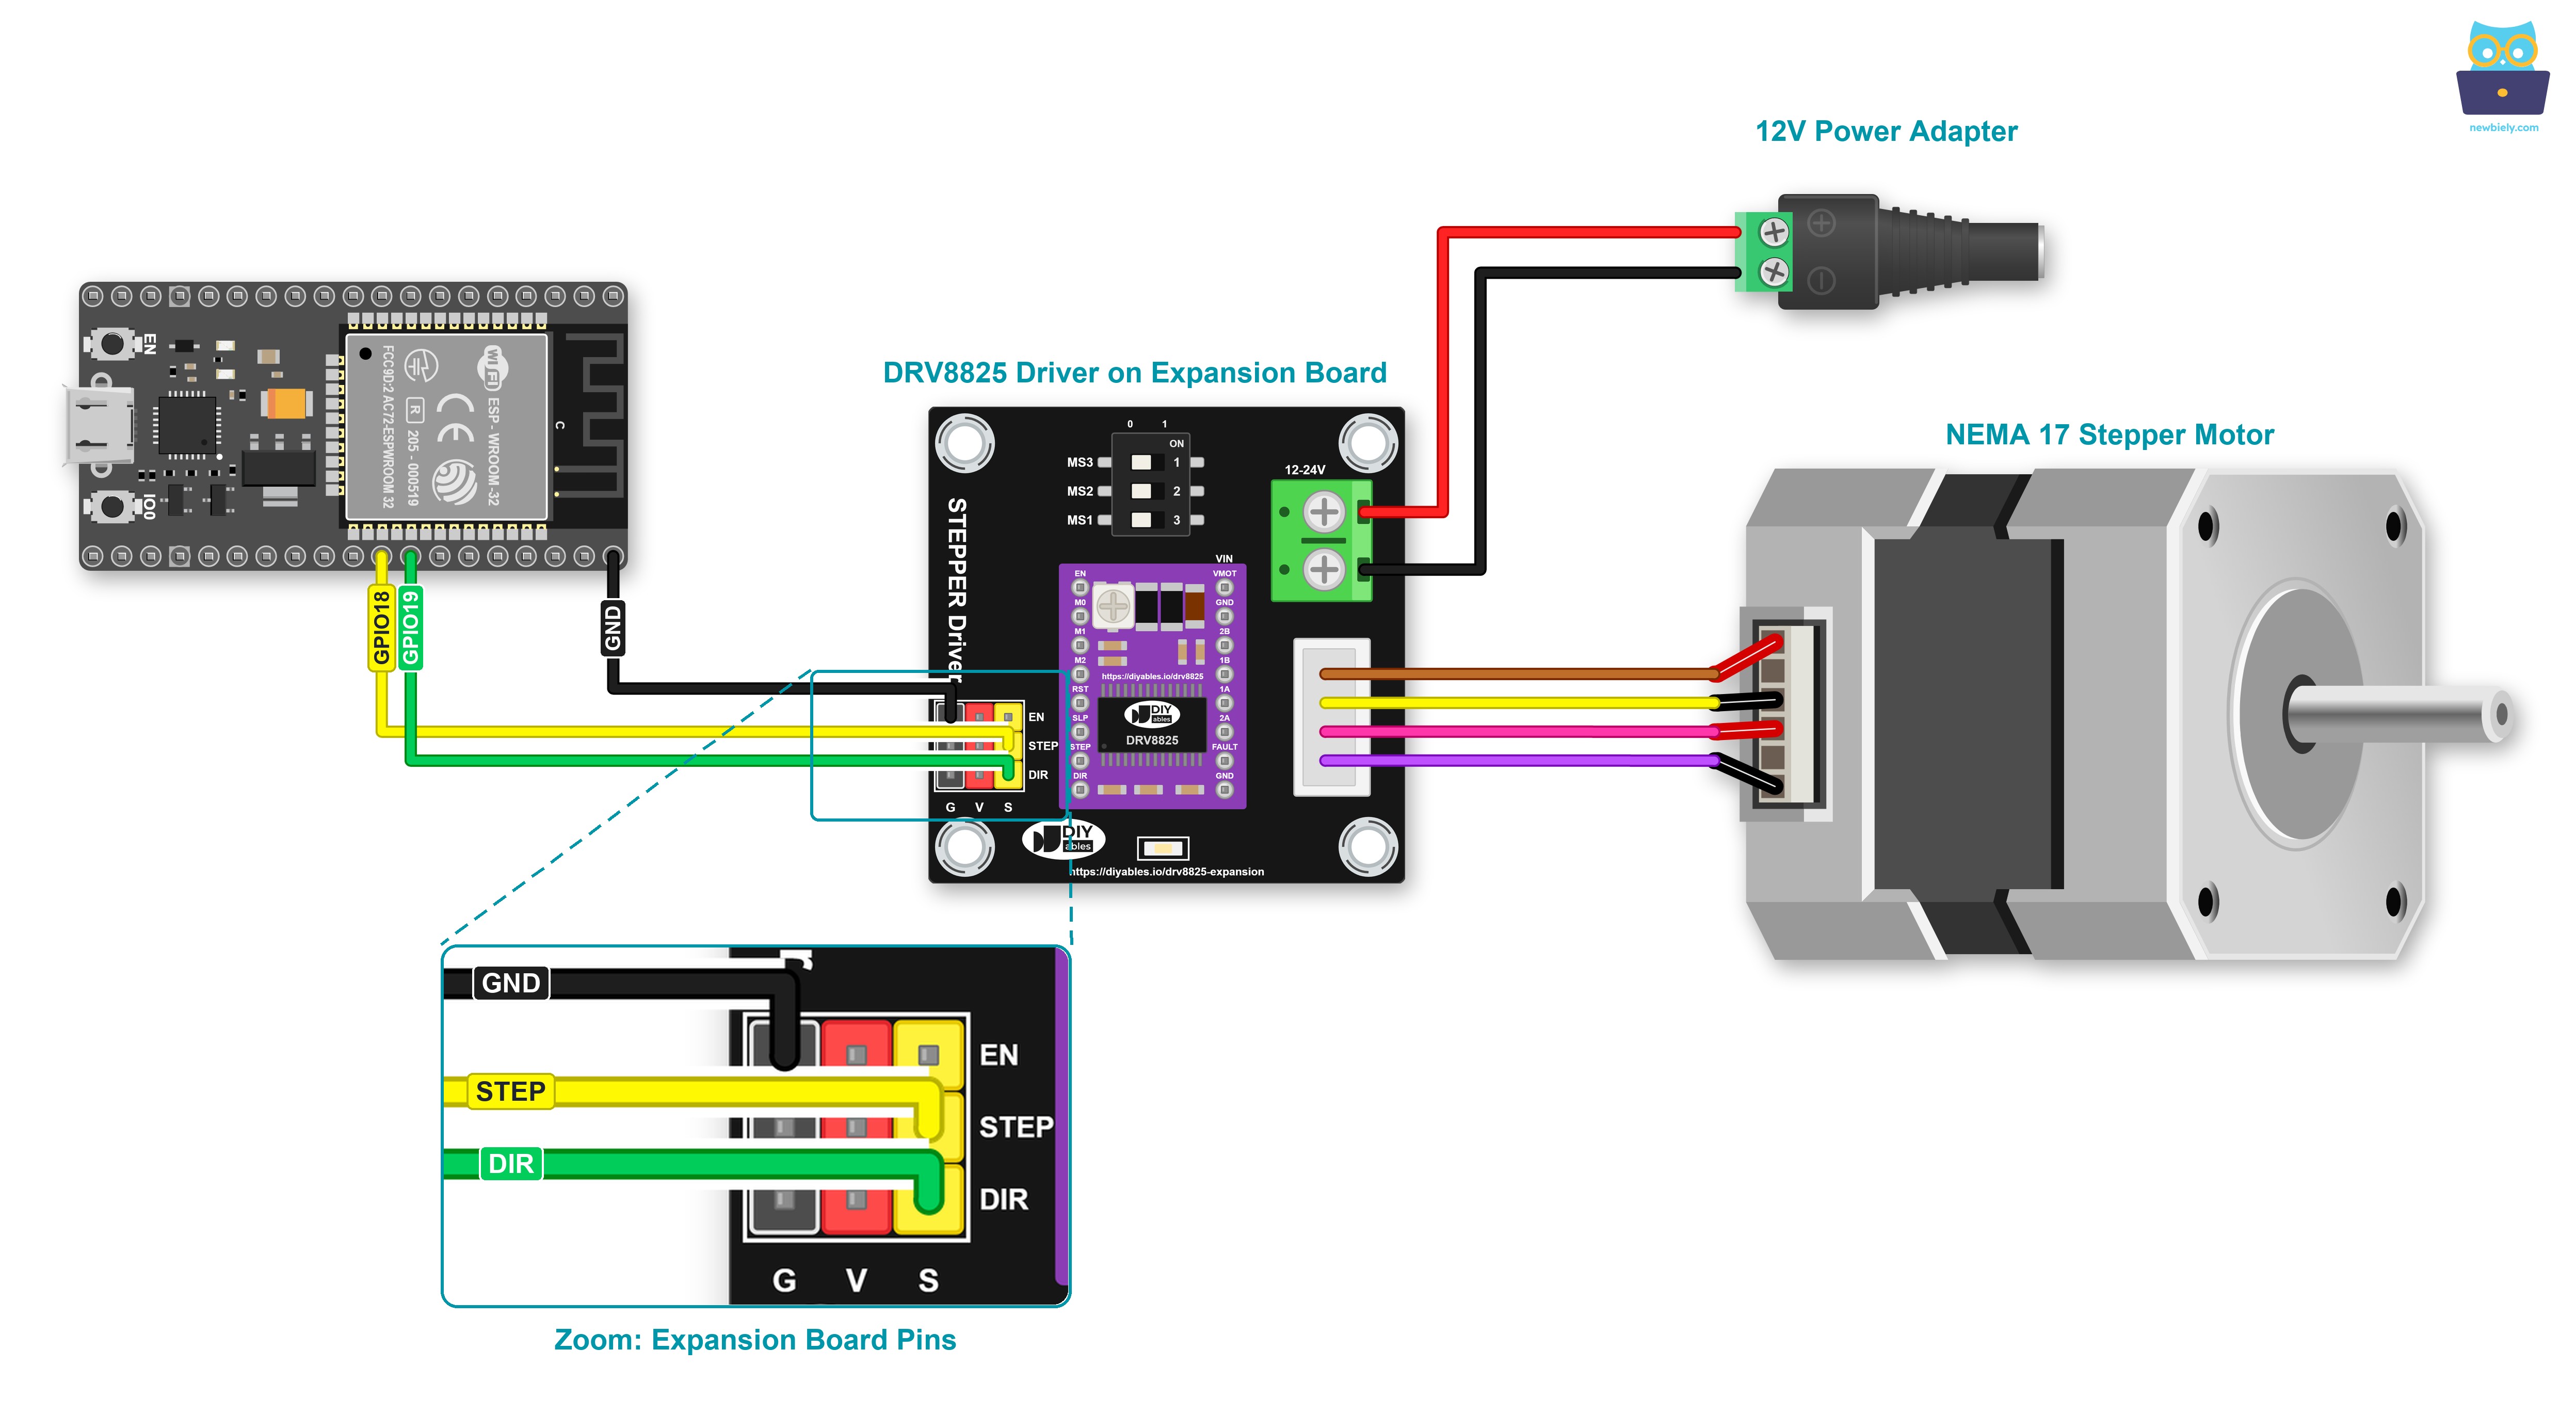
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
ESP32 및 다른 구성 요소에 전원을 공급하는 방법에 대해 잘 알지 못하는 경우, 다음 튜토리얼에서 안내를 찾을 수 있습니다: ESP32 전원 공급 방법.
※ 주의:
- 풀 스텝을 사용하려면 확장 보드의 DIP 스위치 세 개가 모두 OFF 위치에 있는지 확인하세요.
- 스테퍼 모터의 핀 순서는 제조사마다 다를 수 있습니다. 올바른 배선을 위해 아래 표를 확인하세요.
ESP32와 DRV8825 확장 보드 간의 배선표
| ESP32 핀 | 확장 보드 핀 |
|---|---|
| GPIO18 | STEP (S 핀) |
| GPIO19 | DIR (S 핀) |
| GND | G 핀 |
모터 전원은 12V 어댑터에서 옵니다. DC 전원 잭에 어댑터 플러그를 꽂고, 잭에서 확장 보드의 VIN / GND 나사 단자로 전선 두 개를 연결합니다. EN 핀과 V 핀은 연결하지 않습니다.
DRV8825 확장 보드와 스테퍼 모터 간의 배선표
중요!: 위 배선도 그림에 있는 스테퍼 모터의 전선 순서는 신경 쓰지 마세요. 그것은 예시일 뿐입니다. 스테퍼 모터의 핀 순서는 제조사마다 다를 수 있습니다. 배선이 아래 표를 따르는지 확인하세요: 한 코일은 1A/1B에, 다른 코일은 2A/2B에 연결합니다.
| 확장 보드 핀 | 스테퍼 모터 핀 | 또는 | 또는 |
|---|---|---|---|
| 1A | A+ | A | A |
| 1B | A- | A | C |
| 2A | B+ | B | B |
| 2B | B- | B | D |
스테퍼 모터를 사기 전에 스테퍼 모터의 데이터시트, 사양 또는 설명서를 확인하는 것을 추천합니다. 핀 색상과 이름의 대응 관계가 나와 있는지 확인하세요. 예를 들어, 이 스테퍼 모터는 아래 그림과 같은 대응 관계를 제공합니다:
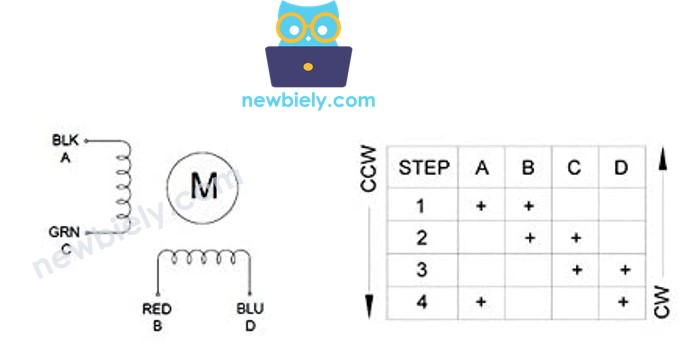
이 대응 관계를 바탕으로 하면 배선표는 다음과 같습니다:
| 확장 보드 핀 | 스테퍼 모터 핀 | 전선 색상 |
|---|---|---|
| 1A | A | 검은색 전선 |
| 1B | C | 녹색 전선 |
| 2A | B | 빨간색 전선 |
| 2B | D | 파란색 전선 |
※ 주의:
위의 모든 배선표에서 1A와 1B를, 또는 2A와 2B를 서로 바꿀 수 있습니다. 한 코일의 두 전선을 바꾸면 모터가 반대 방향으로 돕니다(시계 방향에서 반시계 방향으로, 또는 그 반대로).
확장 보드 없이 배선하기
확장 보드는 편리하지만 꼭 필요한 것은 아닙니다. 그림과 표를 따라 연결하고, 작은 핀 이름을 잘 확인하세요.
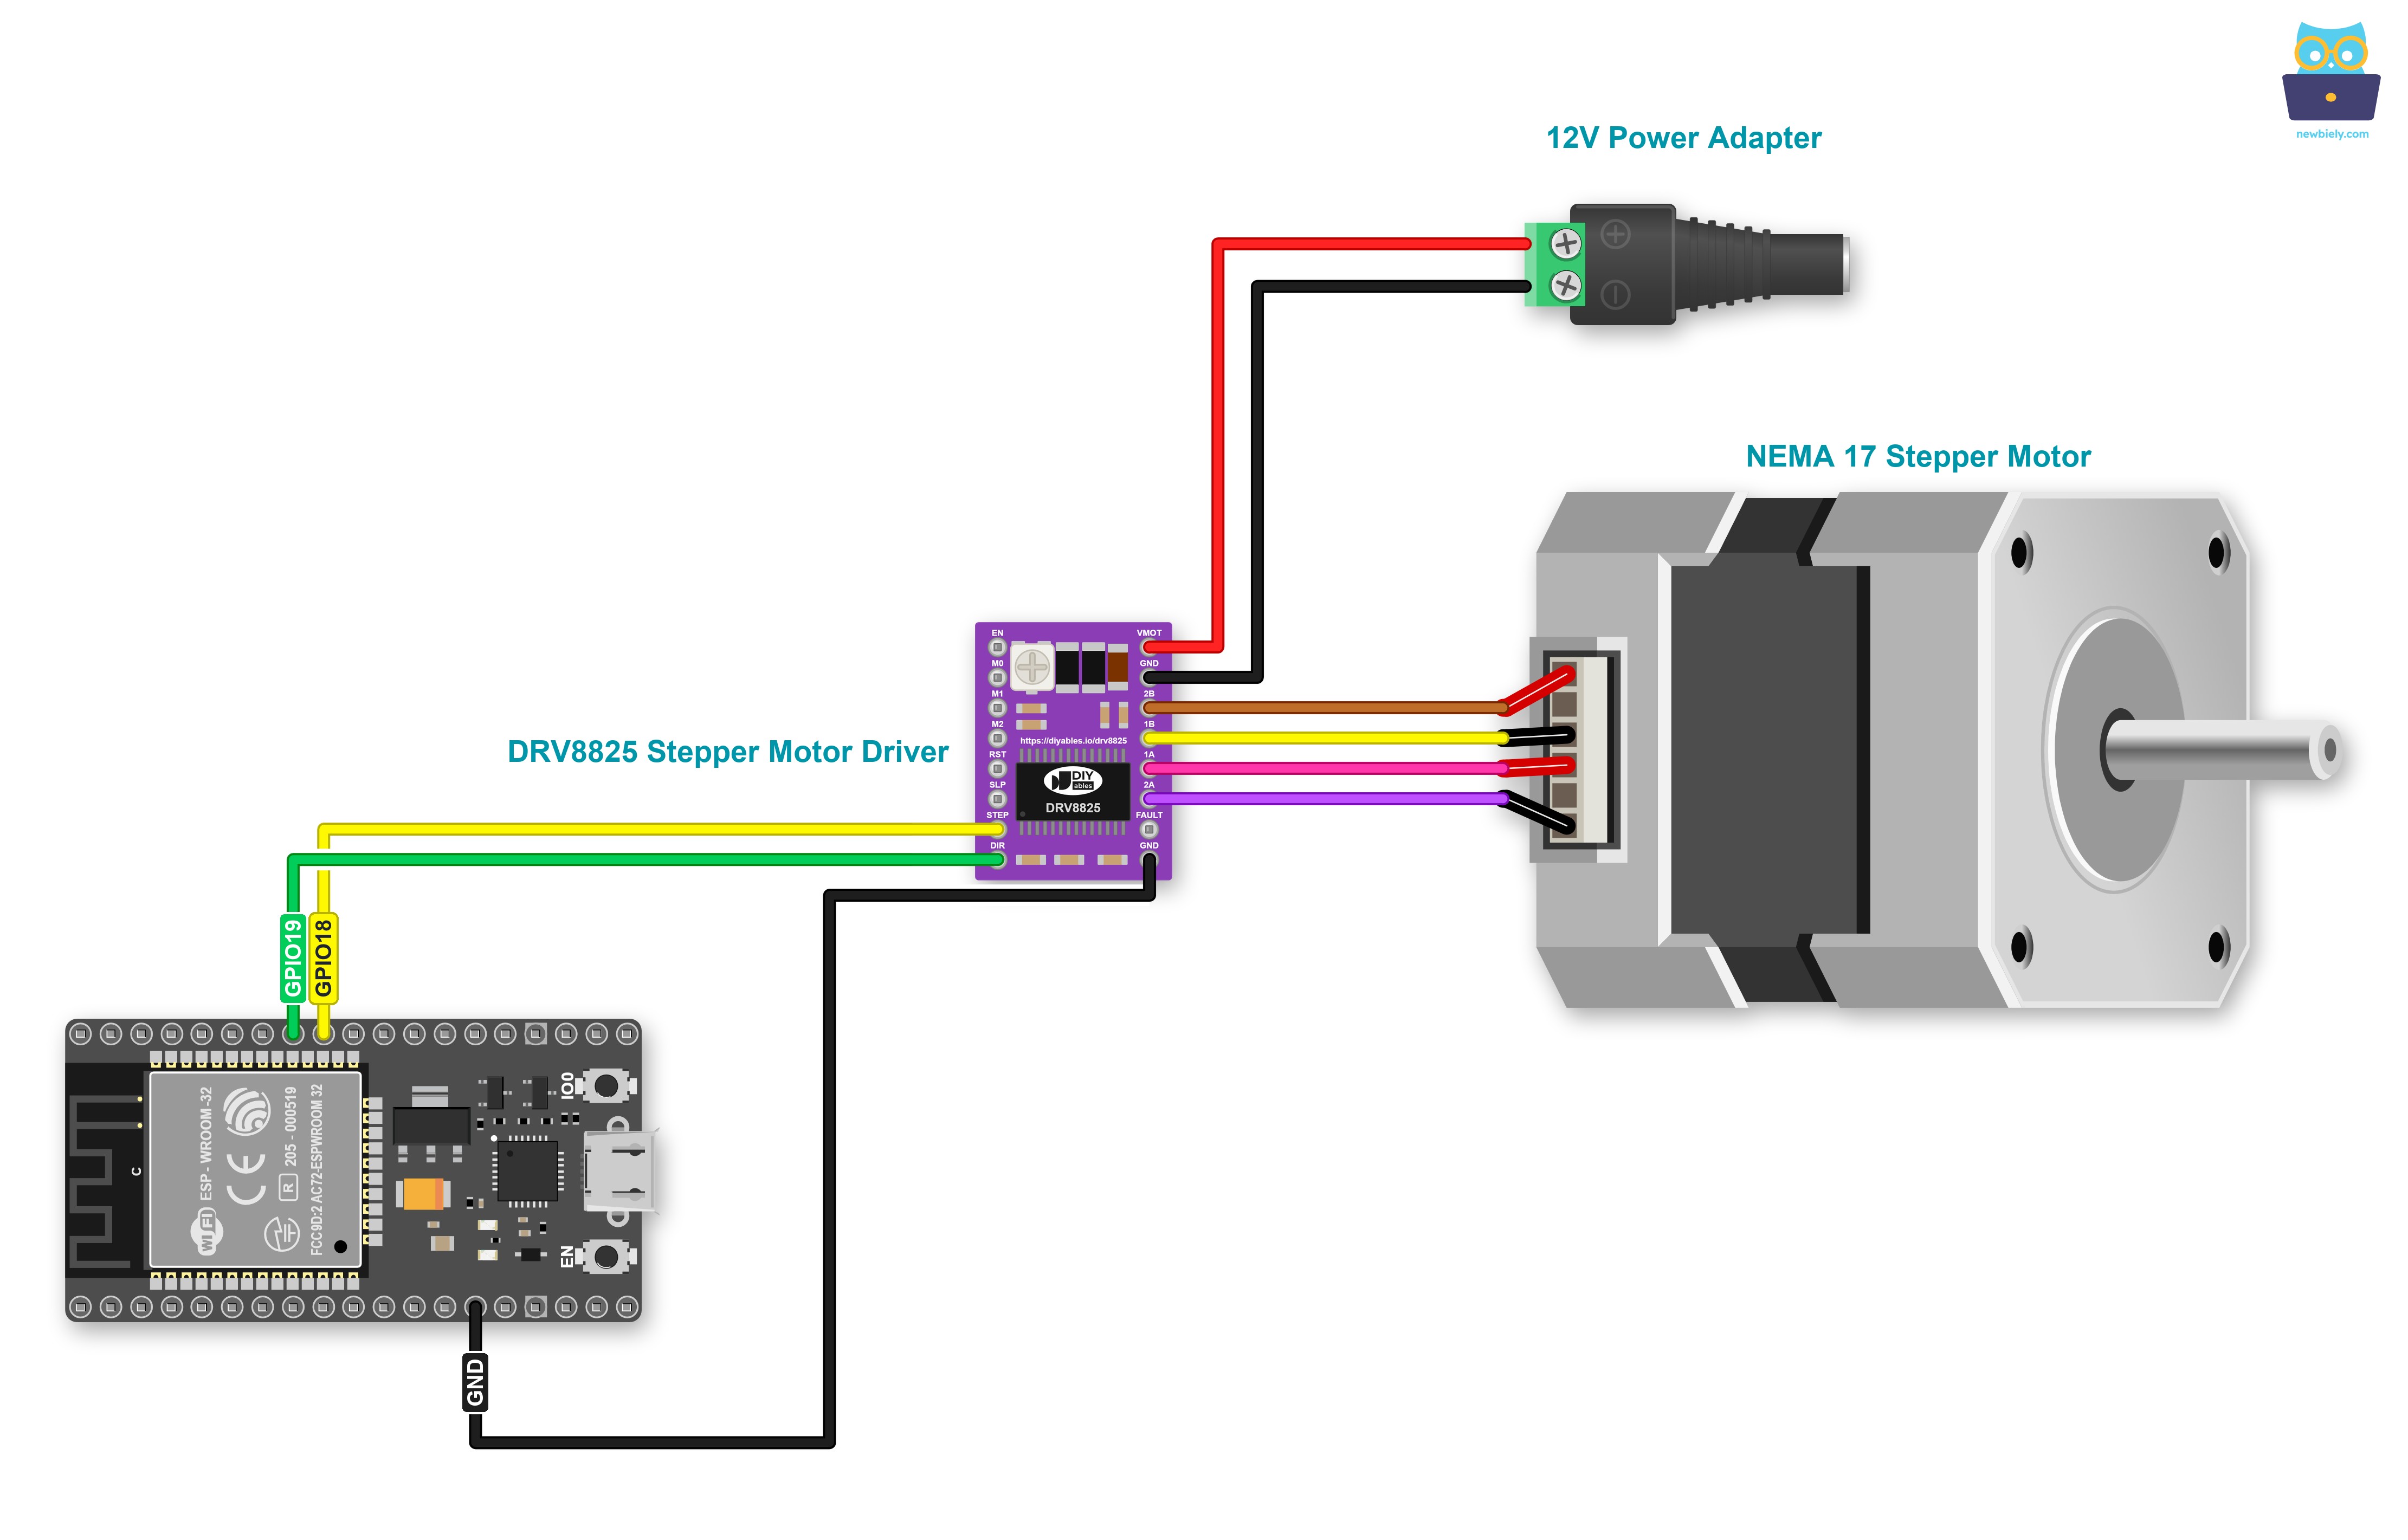
이 이미지는 Fritzing을 사용하여 만들어졌습니다. 이미지를 확대하려면 클릭하세요.
| DRV8825 모듈 핀 | 연결 위치 |
|---|---|
| STEP | ESP32 GPIO18 |
| DIR | ESP32 GPIO19 |
| GND (FAULT 옆) | ESP32 GND |
| VMOT | 12V 어댑터의 + |
| GND (VMOT 옆) | 12V 어댑터의 - |
| 2B와 1B | 스테퍼 모터의 한 코일 |
| 1A와 2A | 스테퍼 모터의 다른 코일 |
| EN, M0, M1, M2, RST, SLP, FAULT | 연결하지 않음 |
※ 주의:
- 모듈 자체에는 커패시터가 없습니다. VMOT와 GND 사이에 100uF 커패시터(25V 이상)를 달아 주세요.
- 모터가 전혀 움직이지 않으면 짧은 선으로 RST와 SLP를 연결하세요. 일부 모듈은 이렇게 해야 깨어납니다.
DRV8825 드라이버를 사용하여 스테퍼 모터를 제어하는 방법
스테퍼 모터를 제어하는 것은 간단한 일이 아닙니다. 특히 논블로킹 방식으로 제어하고 싶을 때는 더욱 그렇습니다. 다행히 AccelStepper 라이브러리 덕분에 스테퍼 모터 제어가 아주 쉬워집니다.
Arduino IDE에는 내장된 Stepper 라이브러리도 있습니다. 하지만 다음과 같은 이유로 이 라이브러리는 추천하지 않습니다:
- 이 라이브러리는 블로킹 함수를 제공합니다. 즉, 스테퍼 모터를 제어하는 동안 ESP32가 다른 일을 하지 못하게 막습니다.
- 기능이 충분하지 않습니다.
대신 AccelStepper 라이브러리를 사용하는 것을 추천합니다. 이 라이브러리는 다음을 지원합니다:
- 가속
- 감속
- STEP과 DIR 신호를 받는 DRV8825 같은 보드를 위한 DRIVER 모드
- 여러 스테퍼를 동시에 사용할 수 있으며, 각 스테퍼가 독립적으로 동시에 스텝을 진행합니다.
DRV8825를 사용하면 마이크로스테핑은 드라이버 자체(DIP 스위치)가 처리합니다. AccelStepper는 각 스텝 또는 마이크로 스텝마다 펄스 하나를 보내기만 합니다.
스케치에서 AccelStepper는 DRIVER 모드로 설정되며, STEP 핀과 DIR 핀을 넘겨줍니다:
DRV8825 드라이버로 스테퍼 모터의 위치를 제어하는 방법
다음을 사용하여 스테퍼 모터를 원하는 위치로 움직일 수 있습니다:
※ 주의:
stepper.moveTo() 함수는 논블로킹 함수입니다. 이것이 이 라이브러리의 큰 장점입니다. 하지만 이 함수를 사용할 때는 다음 사항에 주의해야 합니다:
- 'stepper.run()'을 가능한 한 자주 호출하세요. 이 함수는 void loop() 함수 안에서 호출해야 합니다.
- 모터가 움직이는 동안 delay() 함수를 사용하지 마세요.
- 모터가 움직이는 동안 Serial.print() 및 Serial.println() 함수를 사용하지 않는 것이 좋습니다. 이 함수들은 스테퍼 모터를 더 느리게 움직이게 합니다.
DRV8825 드라이버로 스테퍼 모터의 속도를 제어하는 방법
몇 가지 간단한 함수를 사용하여 속도뿐만 아니라 가속과 감속도 제어할 수 있습니다.
DRV8825 드라이버로 스테퍼 모터의 방향을 제어하는 방법
위와 같이 배선하면 모터는 다음과 같이 회전합니다:
- 시계 방향: 모터를 현재 위치에서 더 높은 위치로 제어하는 경우(위치 증가)
- 반시계 방향: 모터를 현재 위치에서 더 낮은 위치로 제어하는 경우(위치 감소)
예를 들면:
- 현재 위치가 100이고 모터를 200으로 제어하면, 모터는 시계 방향으로 회전합니다
- 현재 위치가 -200이고 모터를 -100으로 제어하면, 모터는 시계 방향으로 회전합니다
- 현재 위치가 200이고 모터를 100으로 제어하면, 모터는 반시계 방향으로 회전합니다
- 현재 위치가 -100이고 모터를 -200으로 제어하면, 모터는 반시계 방향으로 회전합니다
라이브러리가 매번 움직이기 전에 DIR 핀을 알아서 설정하므로, 코드에서 DIR 핀에 직접 쓰지 않습니다.
※ 주의:
앞에서 말했듯이, 1A와 1B를, 또는 2A와 2B를 서로 바꾸면 위치 증가가 반시계 방향이 되고 위치 감소가 시계 방향이 될 수 있습니다.
스테퍼 모터를 멈추는 방법
- 스테퍼 모터는 원하는 위치에 도달하면 자동으로 멈춥니다.
- stepper.stop() 함수를 사용하면 언제든지 스테퍼 모터를 즉시 강제로 멈출 수 있습니다.
ESP32 코드 - 스테퍼 모터 코드
아래 코드는 다음을 수행합니다:
- 모터를 시계 방향으로 한 바퀴 회전합니다
- 모터를 5초 동안 멈춥니다
- 모터를 반시계 방향으로 한 바퀴 되돌려 회전합니다
- 모터를 5초 동안 멈춥니다
- 이 과정을 계속 반복합니다
사용 방법
- ESP32를 처음 사용한다면 ESP32 - 소프트웨어 설치을 참고하세요.
- 위 그림과 같이 배선하세요. DIP 스위치 세 개가 모두 OFF인지 확인하세요.
- 마이크로 USB 케이블로 ESP32 보드를 PC에 연결하세요
- PC에서 Arduino IDE를 여세요.
- 올바른 ESP32 보드(예: ESP32 Dev Module)와 COM 포트를 선택하세요.
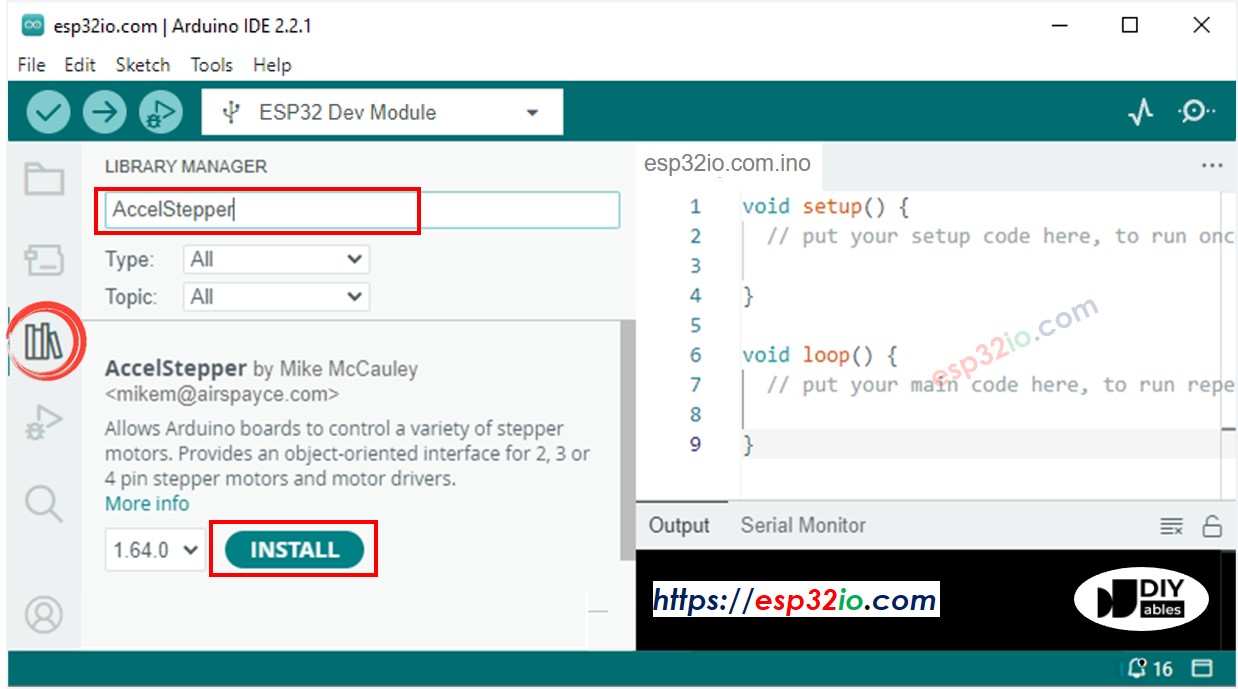
- Arduino IDE 왼쪽 바에 있는 Libraries 아이콘을 클릭하세요.
- “AccelStepper”를 검색한 다음, Mike McCauley가 만든 AccelStepper 라이브러리를 찾으세요
- Install 버튼을 클릭하여 AccelStepper 라이브러리를 설치하세요.
- 위의 코드를 복사하여 Arduino IDE에서 여세요
- Arduino IDE에서 Upload 버튼을 클릭하여 코드를 ESP32에 업로드하세요
- 12V 어댑터를 꽂아 모터에 전원을 공급하세요.
- 다음과 같은 결과를 볼 수 있습니다:
- 스테퍼 모터가 시계 방향으로 한 바퀴 회전합니다
- 스테퍼 모터가 5초 동안 멈춥니다
- 스테퍼 모터가 반시계 방향으로 한 바퀴 되돌아 회전합니다
- 스테퍼 모터가 5초 동안 멈춥니다
- 위 과정이 반복해서 실행됩니다.
- 시리얼 모니터에서 결과를 확인하세요
모터가 떨리기만 하고 돌지 않으면, 각 코일이 한 쌍(1A/1B와 2A/2B)에 연결되어 있는지 확인하세요. 모터 힘이 약하거나 스텝을 놓치면, 전류 노브를 조금 올리세요.
코드 설명
소스 코드의 주석에 있는 한 줄씩 설명을 읽어보세요!
동영상
비디오 제작은 시간이 많이 걸리는 작업입니다. 비디오 튜토리얼이 학습에 도움이 되었다면, YouTube 채널 을 구독하여 알려 주시기 바랍니다. 비디오에 대한 높은 수요가 있다면, 비디오를 만들기 위해 노력하겠습니다.
아래 동영상과 세 개의 데모 코드는 예전 L298N 드라이버와 그 배선으로 만들어졌습니다. DRV8825를 사용할 때는 이 페이지의 배선과 메인 코드를 따르세요.
아래 코드는 음표마다 속도를 바꿔 스테퍼 모터가 슈퍼 마리오 테마를 연주하게 합니다:
아래 코드는 스테퍼 모터가 환희의 송가를 연주하게 합니다:
아래 코드는 스테퍼 모터가 반짝반짝 작은 별을 연주하게 합니다:


